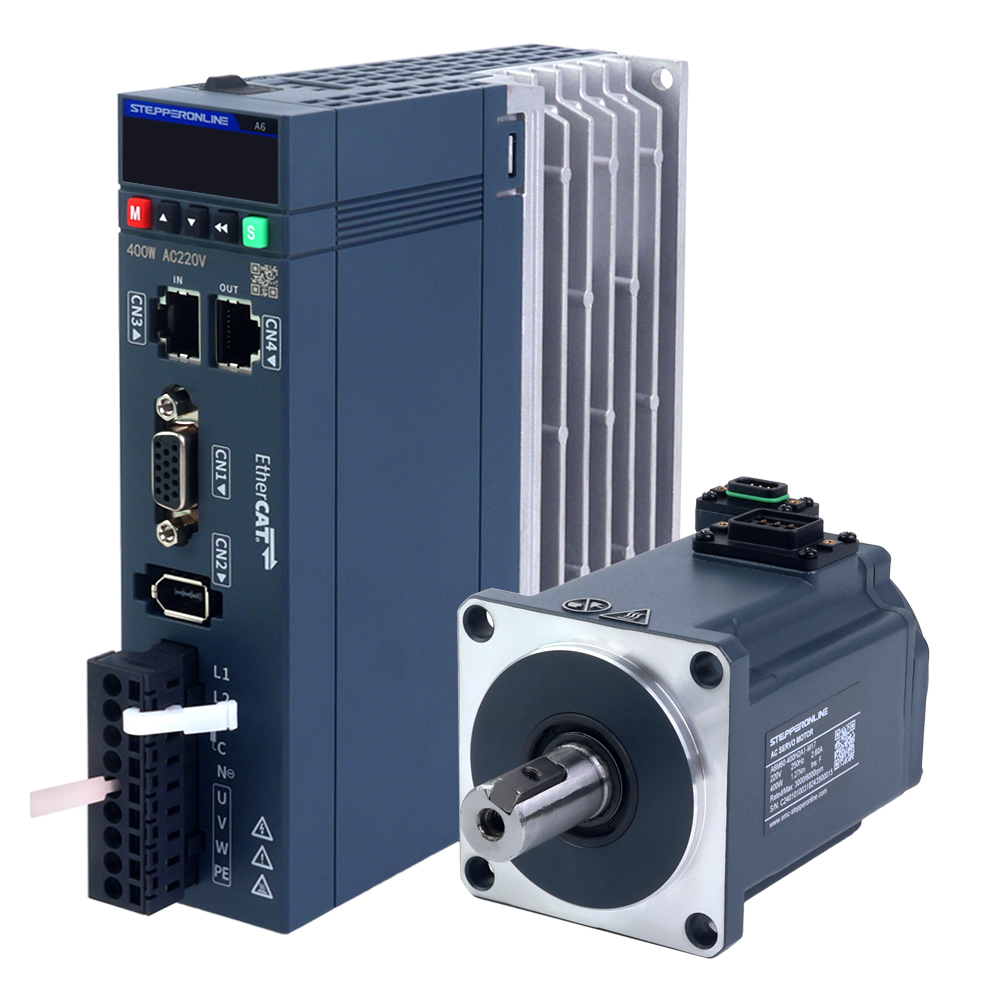
La fonction de positionnement absolu permet à un servomoteur de reconnaître avec précision sa position actuelle (position absolue) immédiatement après une coupure de courant ou un redémarrage, sans nécessiter de retour à une origine de référence. La base matérielle essentielle de cette fonction est le codeur absolu. Tous les servomoteurs de la série A6 sont équipés d'un codeur absolu 17 bits. Pour utiliser la fonction de positionnement absolu, un câble dédié avec boîtier de piles est requis, comme illustré sur la figure ci-dessous :
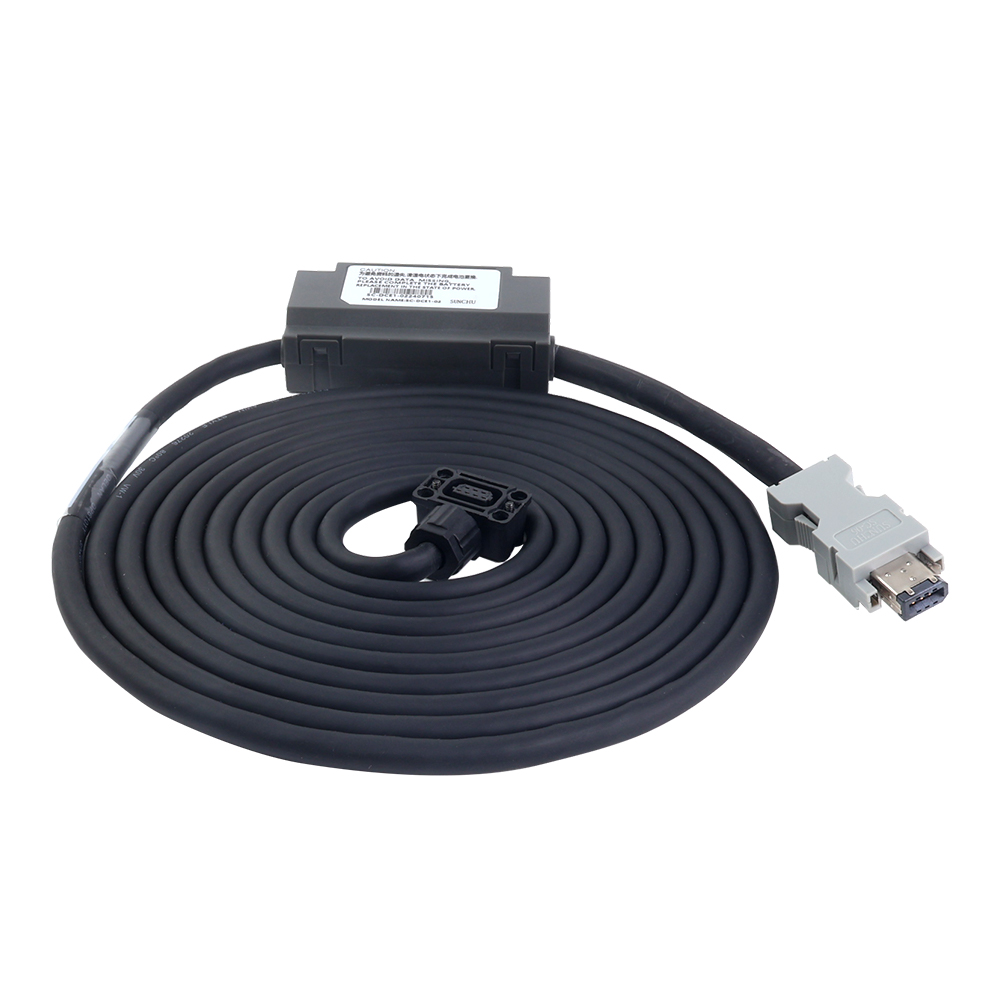
La pile sert de source d'alimentation de secours pour le codeur du moteur. Le codeur nécessite une alimentation continue pour conserver les données de position. Lorsque le servovariateur est mis hors tension ou redémarré, il ne peut pas alimenter le codeur. Par conséquent, l'ajout d'une pile au câble du codeur constitue la solution optimale pour garantir l'absence de perte des données de position. Elle agit comme une source d'alimentation de secours indépendante.
Remarque : Si la fonction de positionnement absolu est activée avec un câble standard sans boîtier de piles, le servovariateur déclenchera une alarme.
1. Instructions pour l'activation de la fonction
- Connectez le servomoteur et le servovariateur à l'aide du câble de codeur avec boîtier de piles.
- Configurez les paramètres du servovariateur. La série A6 propose cinq modes de positionnement absolu, sélectionnables en fonction des exigences de votre application :
- Mode linéaire absolu : Associe la position absolue multi-tours du codeur de manière linéaire à une course linéaire prédéfinie. Adapté aux mouvements linéaires alternatifs tels que les modules linéaires, les glissières et les systèmes portiques. Les données absolues multi-tours du codeur évoluent dans une plage fixe sans risque de dépassement de position.
- Mode linéaire absolu sans fin : Adapté aux scénarios où le moteur tourne en continu dans une seule direction. Les données de position s'accumulent indéfiniment et le servovariateur ne déclenche pas d'alarmes de dépassement de position.
- Mode codeur absolu simple tour : Le mode absolu le plus simple. Ce mode n'enregistre pas les données multi-tours ; il ne conserve que les informations de position sur un seul tour. Adapté aux applications dont la plage de mouvement ne dépasse pas une rotation complète, telles que les articulations de bras robotisés, les vannes rotatives, les platines de positionnement angulaire et les tables indexées.
- Mode rotatif absolu : Le mode absolu multi-tours standard et le plus couramment utilisé. Chaque valeur du codeur correspond de manière unique à une position mécanique absolue de l'arbre du moteur. Adapté à la plupart des applications rotatives nécessitant un positionnement absolu complet, telles que les articulations de robots, les changeurs d'outils CNC, les tables rotatives et les treuils.
- Mode mécanique absolu simple tour : Conçu pour les applications exigeant une précision de positionnement extrêmement élevée sur un seul tour, où la perte de position après une coupure de courant n'est pas acceptable. Les exemples incluent les tables indexées haute précision, les vannes de précision et les mécanismes de tangage de radar. Similaire au mode codeur absolu simple tour, ce mode est plus fiable car le servovariateur ignore activement le comptage de tours. Si le moteur effectue plus d'un tour complet, la position de retour se replie sur un seul tour (opération modulo), évitant ainsi les valeurs erronées telles que 361° et garantissant une plus grande stabilité du système.
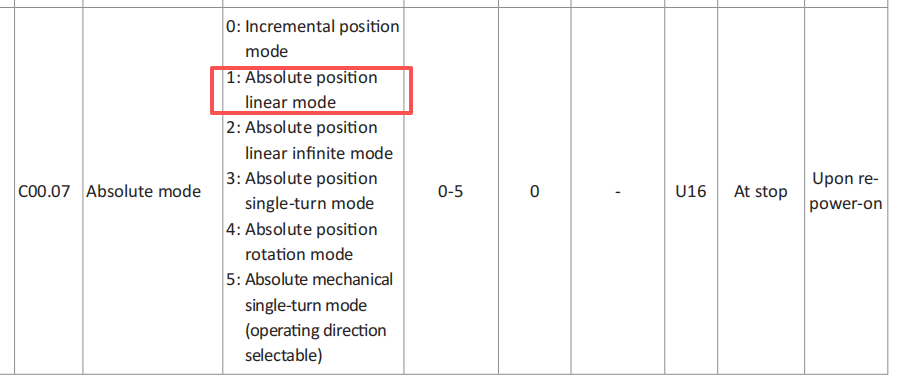
Les étapes suivantes illustrent la configuration à l'aide de l'outil logiciel. La même procédure s'applique lors de l'utilisation du panneau frontal du servovariateur ou d'autres méthodes de configuration.
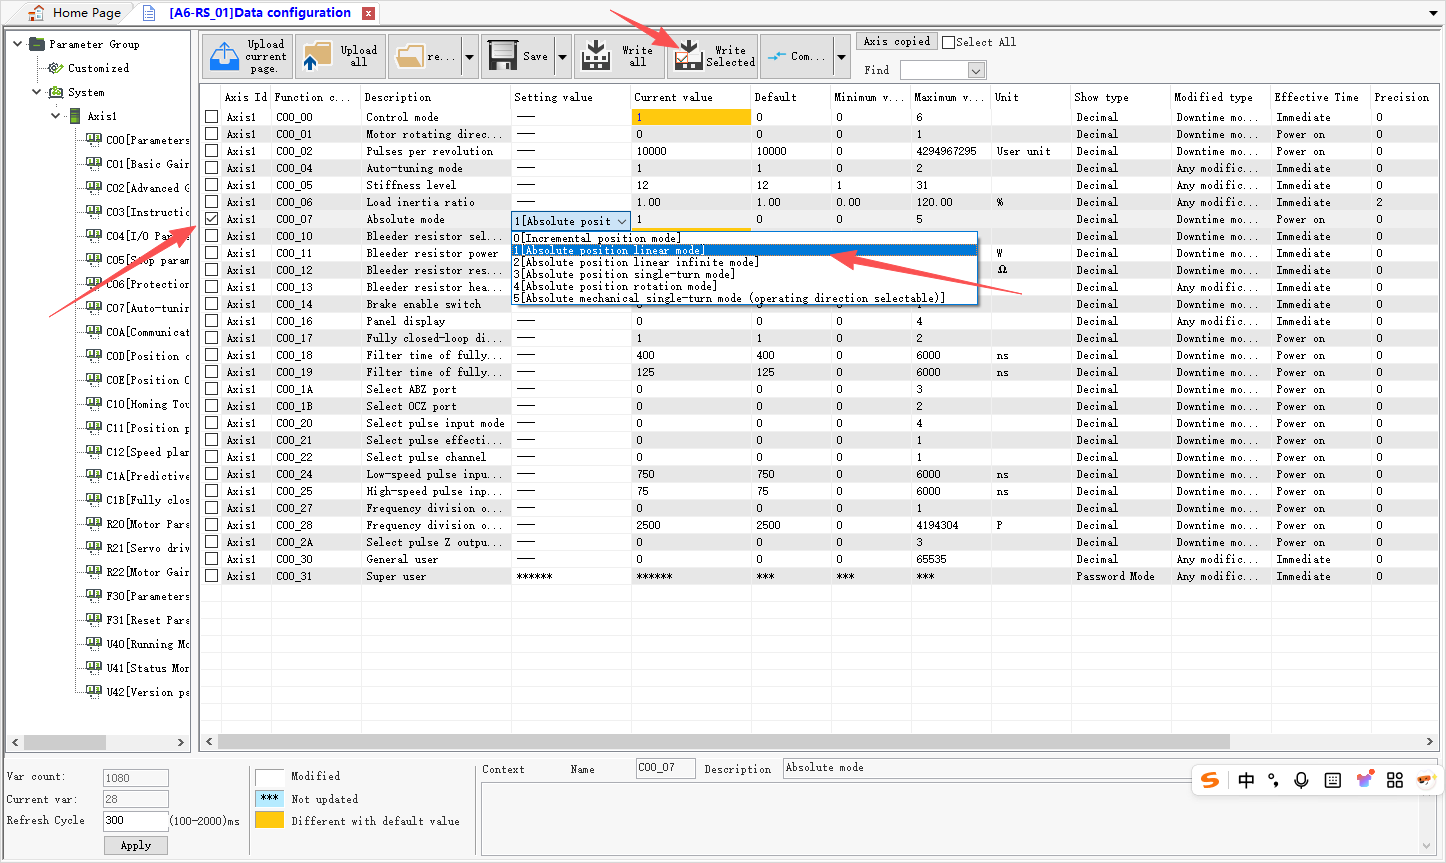
- Ouvrez les paramètres de configuration du groupe C00.
- Localisez C00.07 et sélectionnez le mode de positionnement absolu souhaité.
- Enregistrez les paramètres.
Après l'enregistrement, mettez hors tension puis redémarrez le servovariateur pour que la fonction de positionnement absolu prenne effet.
2. Explication des paramètres de positionnement absolu
Tout d'abord, passez en revue les paramètres du groupe U40 du servovariateur liés au codeur :
- U40.16 (Retour de position absolue (unités de commande)) :
Affiche la position totale du moteur en unités de commande, liée au paramètre C00.02. Par exemple, si C00.02 = 10 000, le moteur effectue un tour complet pour 10 000 unités de commande. Valeur du paramètre = nombre de tours du moteur × 10 000.
- U40.18 (Retour de position absolue (unités codeur)) :
Affiche la position totale du moteur en unités codeur, liée à la résolution du codeur. Par exemple, avec un codeur 17 bits, le moteur effectue un tour complet pour 131 072 unités codeur. Valeur du paramètre = nombre de tours du moteur × 131 072.
- U40.1C (Informations simple tour du codeur) :
Déterminé par le matériel du codeur. Comme décrit ci-dessus, une rotation du moteur correspond à 131 072 unités codeur, comme illustré sur la figure ci-dessous :
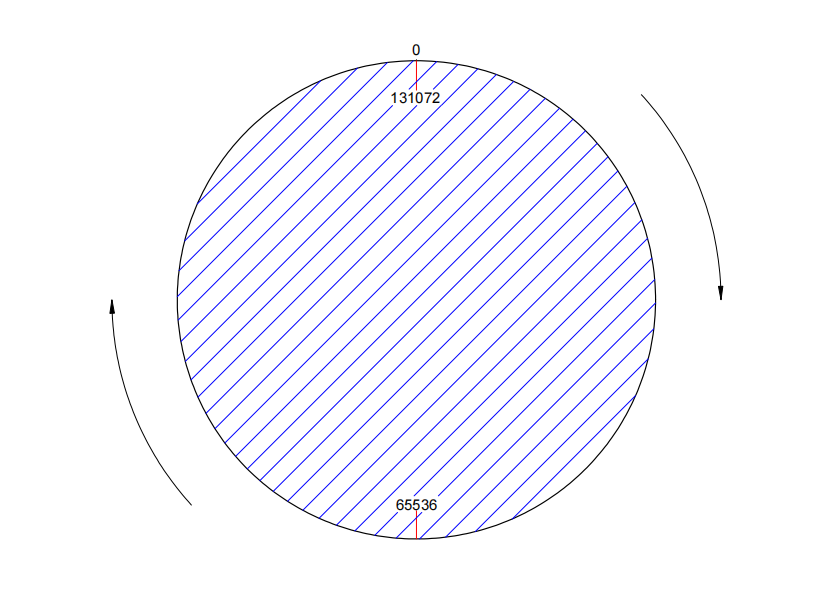
Quel que soit le nombre de tours effectués par le moteur, les informations de position simple tour restent fixes, suivant toujours le schéma 0 → 65536 → 131072 → 65536 → 0. Cela représente les informations de position absolue simple tour du codeur. Dès que le moteur s'arrête, sa position précise à l'intérieur d'un tour peut être obtenue.
- U40.1E (Informations de position multi-tours du codeur) :
Il s'agit du paramètre le plus critique pour le positionnement absolu multi-tours. Lorsque le moteur fonctionne dans un mode de positionnement absolu autre que le mode simple tour, le nombre cumulé de tours est reflété ici à chaque tour complet du moteur.
- U40.24 (Retour de position absolue (unités codeur) 32 bits inférieurs) :
Ce paramètre accumule la position absolue du codeur mais possède une plage de valeurs de -2 147 483 648 à 2 147 483 647. Une fois cette limite dépassée, le comptage se replie. Cependant, à chaque fois que le comptage cumulé dépasse 2 147 483 647 (2^31) unités codeur, le paramètre des 32 bits supérieurs U40.26 s'incrémente de 1.
- U40.26 (Retour de position absolue (unités codeur) 32 bits supérieurs) :
Comme décrit ci-dessus, les 32 bits supérieurs empêchent le dépassement de comptage. Combinés, la capacité des données multi-tours est de 64 bits.
Un exemple simple de calcul de position est le suivant :
Position absolue actuelle (unités codeur) = U40.26 × 2^32 + U40.24
Remarque : U40.24 contient les 32 bits inférieurs et U40.26 contient les 32 bits supérieurs de la valeur de position absolue sur 64 bits.
3. Problèmes courants et solutions
- Quelle est la durée de vie de la pile ? Comment puis-je acheter des piles de remplacement ?
La durée de vie typique de la pile est d'environ deux ans dans des conditions normales de fonctionnement. La durée de vie réelle peut varier en fonction de la température, des habitudes d'utilisation et des facteurs environnementaux. Un remplacement régulier est recommandé. Le modèle de pile utilisé est ER14505. Les piles de remplacement peuvent être achetées sur des plateformes telles qu'Amazon ou eBay. Le servovariateur A6 fournit l'alarme ALF9.0, qui avertit l'utilisateur lorsque la tension de la pile est trop faible.
- Pourquoi le servovariateur déclenche-t-il toujours une alarme après avoir réglé C00.07 et effectué un cycle de mise sous tension ?
Si la fonction de positionnement absolu est activée pour la première fois sur le servomoteur, deux cycles de mise hors tension et de redémarrage sont nécessaires :
- Réglez le paramètre C00.07 et enregistrez-le avec succès.
- Mettez hors tension puis redémarrez le servovariateur.
Le servovariateur affichera alors une alarme ER20.8. Pour résoudre ce problème, réglez le paramètre F31.10 sur la valeur de commande de réinitialisation du codeur (F31.10 = 4) comme illustré ci-dessous :
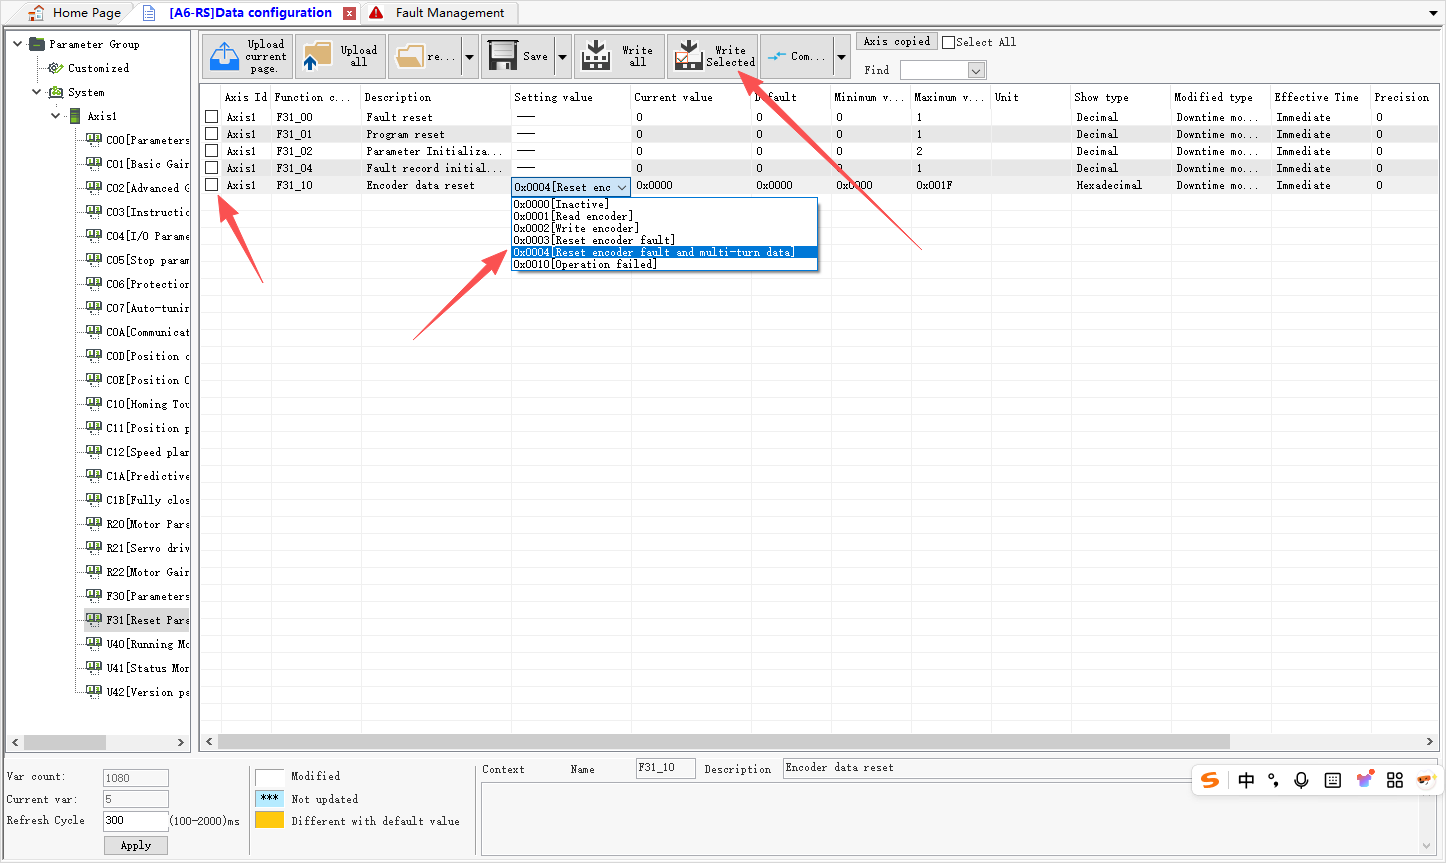
Ensuite, mettez hors tension puis redémarrez à nouveau le servovariateur. Vous pouvez alors vérifier si la fonction de positionnement absolu a été activée avec succès via l'interface d'état :
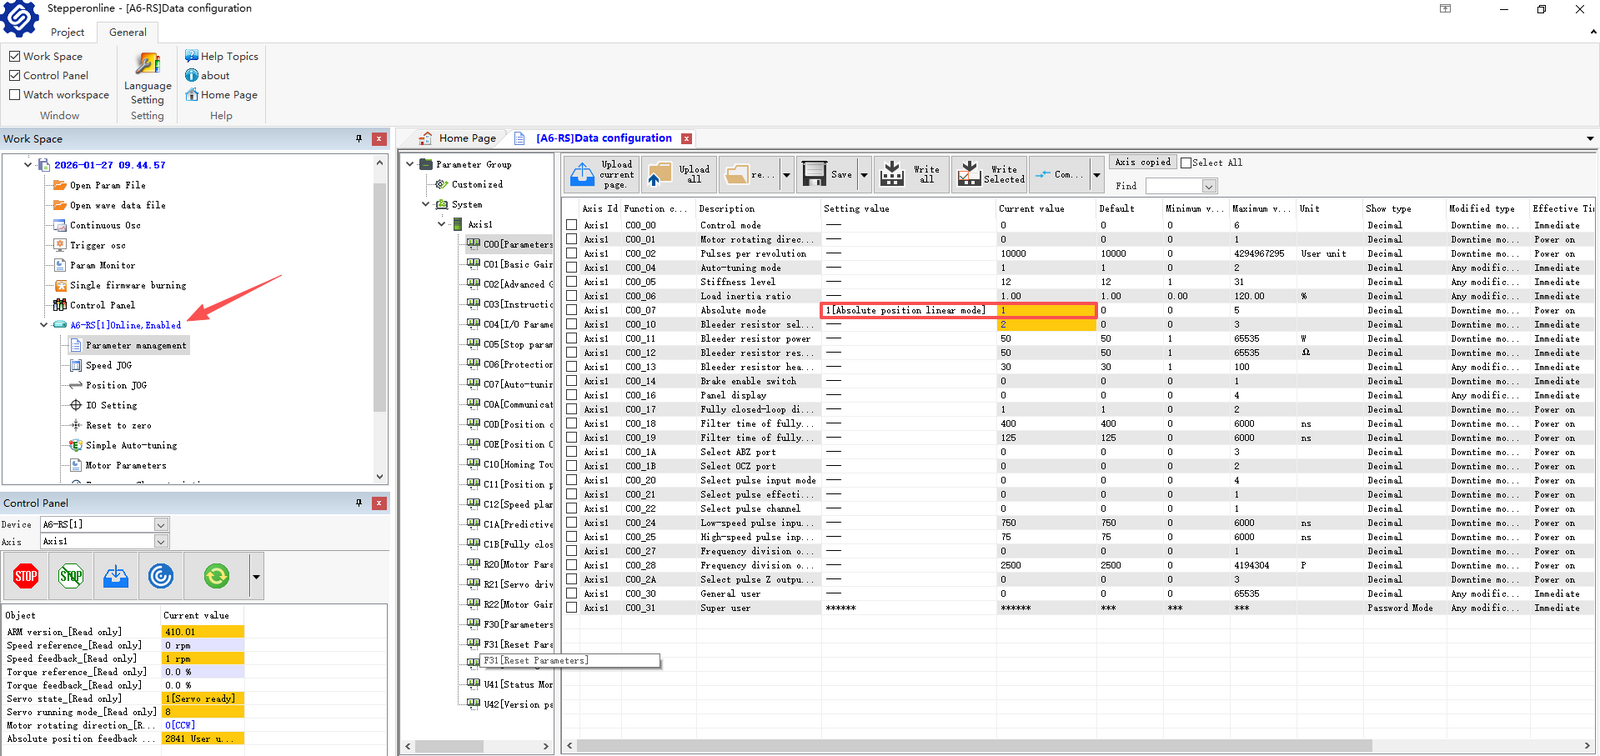
Comme illustré sur la figure, le servovariateur est en ligne et fonctionne normalement, indiquant que la fonction de positionnement absolu a été activée avec succès. Ce processus de redémarrage en deux étapes n'est requis que pour l'activation initiale de la fonction absolue. Pour les modifications ultérieures de C00.07 ou lors du changement entre les modes de positionnement absolu, un seul redémarrage est nécessaire.
- Pourquoi les données de position sont-elles perdues après un cycle de mise sous tension, même avec le câble à boîtier de piles ?
Tout d'abord, vérifiez la tension de la pile ou remplacez-la par une pile connue comme fonctionnelle. Pour isoler le problème, connectez un câble de codeur de rechange avec une pile neuve tout en maintenant le moteur immobile, puis vérifiez si les données de position sont conservées après un cycle de mise sous tension.
Ensuite, passez en revue les autres paramètres du groupe U40 du servovariateur pour déterminer si toutes les données sont perdues ou seulement certains paramètres spécifiques. Si cela se produit, contactez notre équipe d'assistance pour obtenir de l'aide.
Enfin, si l'automate perd des données mais que le servovariateur les conserve, le problème peut se situer au niveau de la connexion de l'automate. Inspectez l'interface de communication et le câblage pour détecter d'éventuels problèmes.
- Comment effacer les données de position absolue ?
Si vous devez effacer toutes les données de position, suivez les étapes ci-dessous :
- Localisez la fonction de prise d'origine.
- Sélectionnez « Utiliser uniquement le signal Z du moteur ».
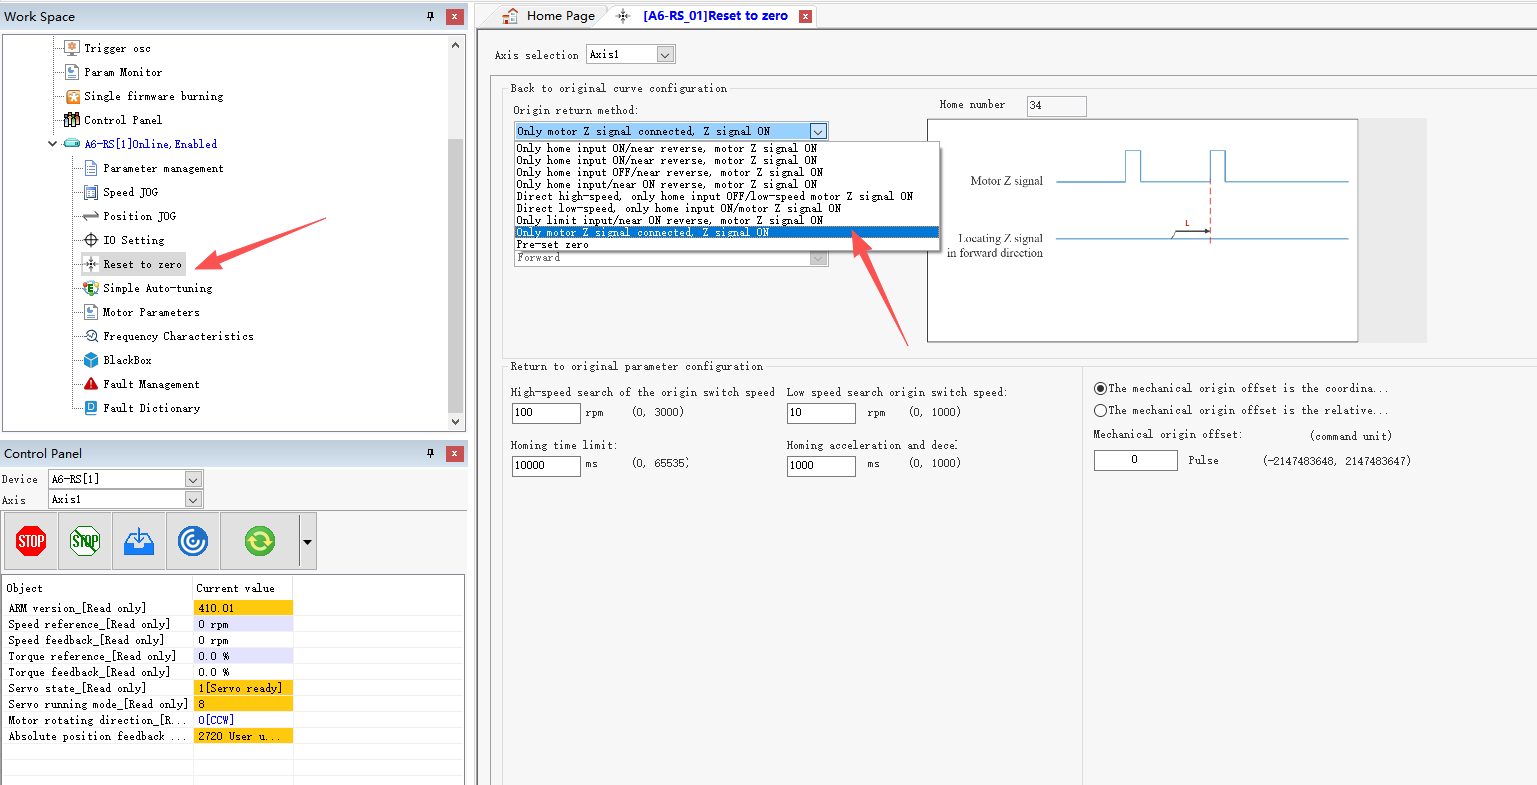
Comme illustré sur la figure ci-dessous, le mode passera automatiquement à 34. Les autres paramètres n'ont pas besoin d'être modifiés et peuvent rester à leurs valeurs par défaut. (Le mode 34 est l'option la plus simple et la plus pratique.)
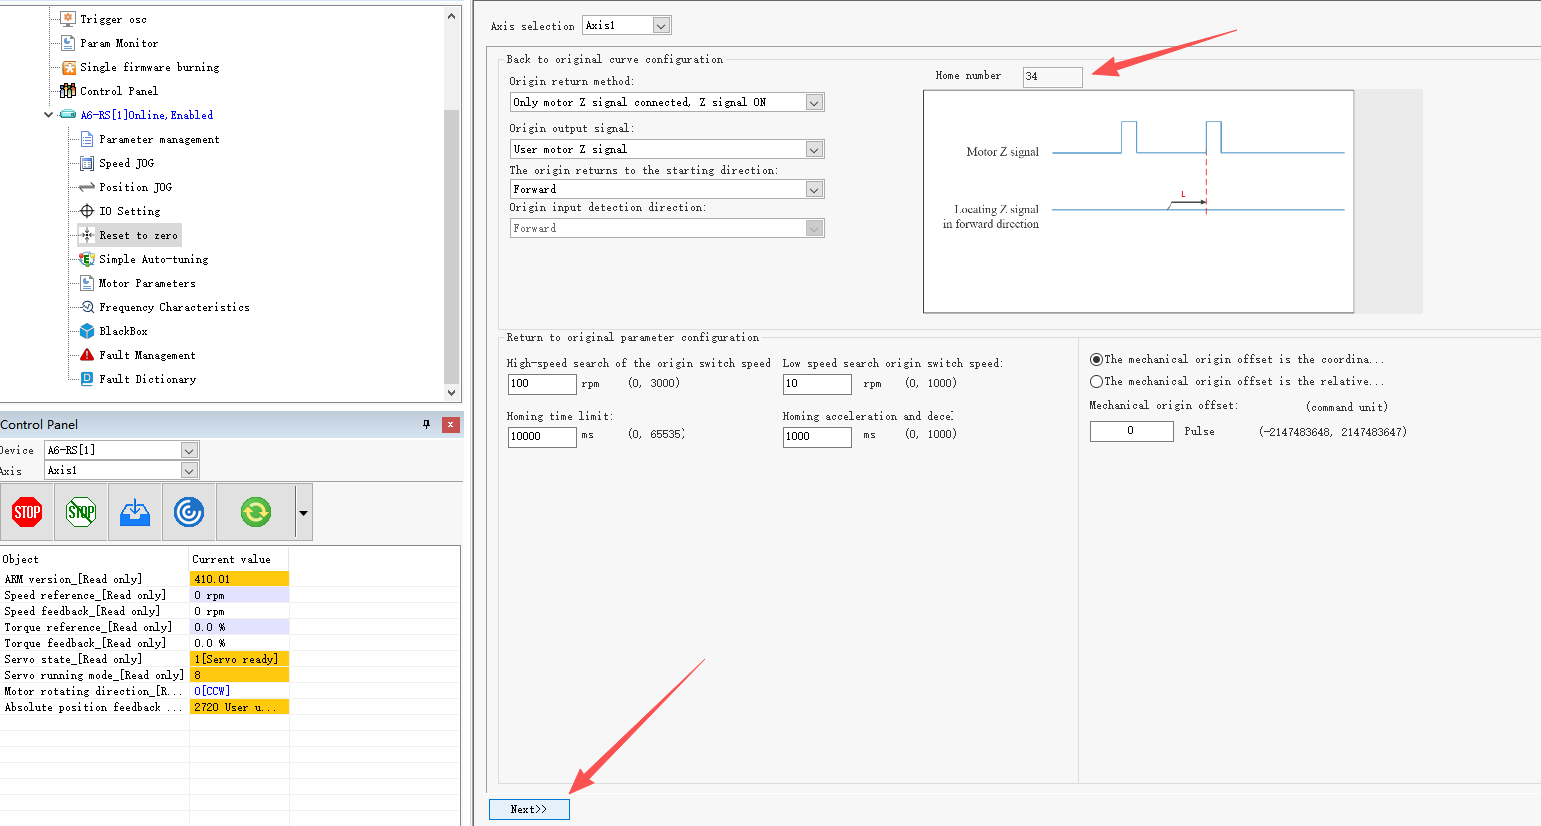
Cliquez sur le bouton Démarrer pour lancer la prise d'origine.
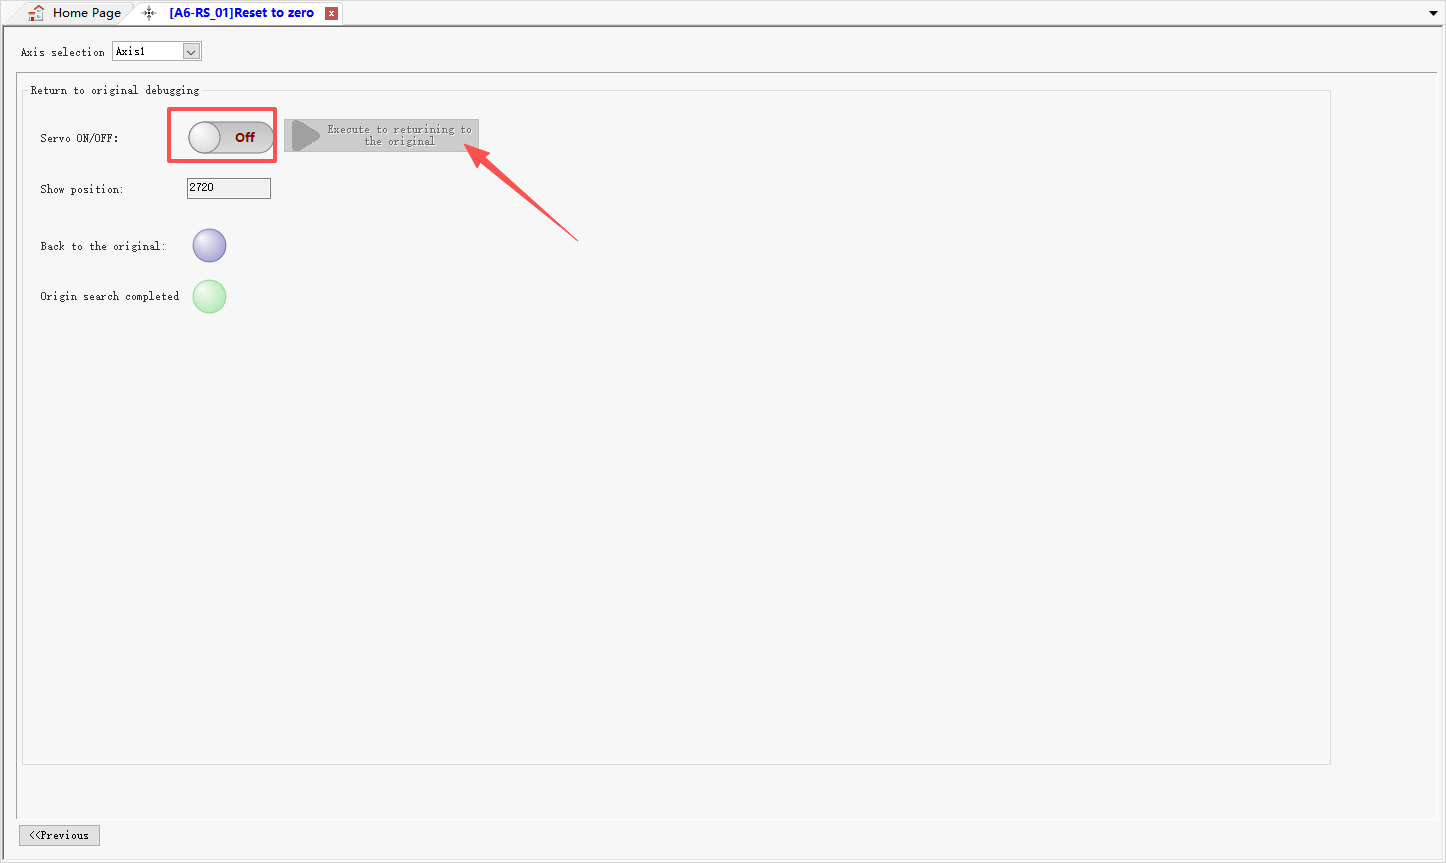
Le moteur tournera lentement jusqu'à atteindre la position zéro, comme illustré sur la figure ci-dessous.
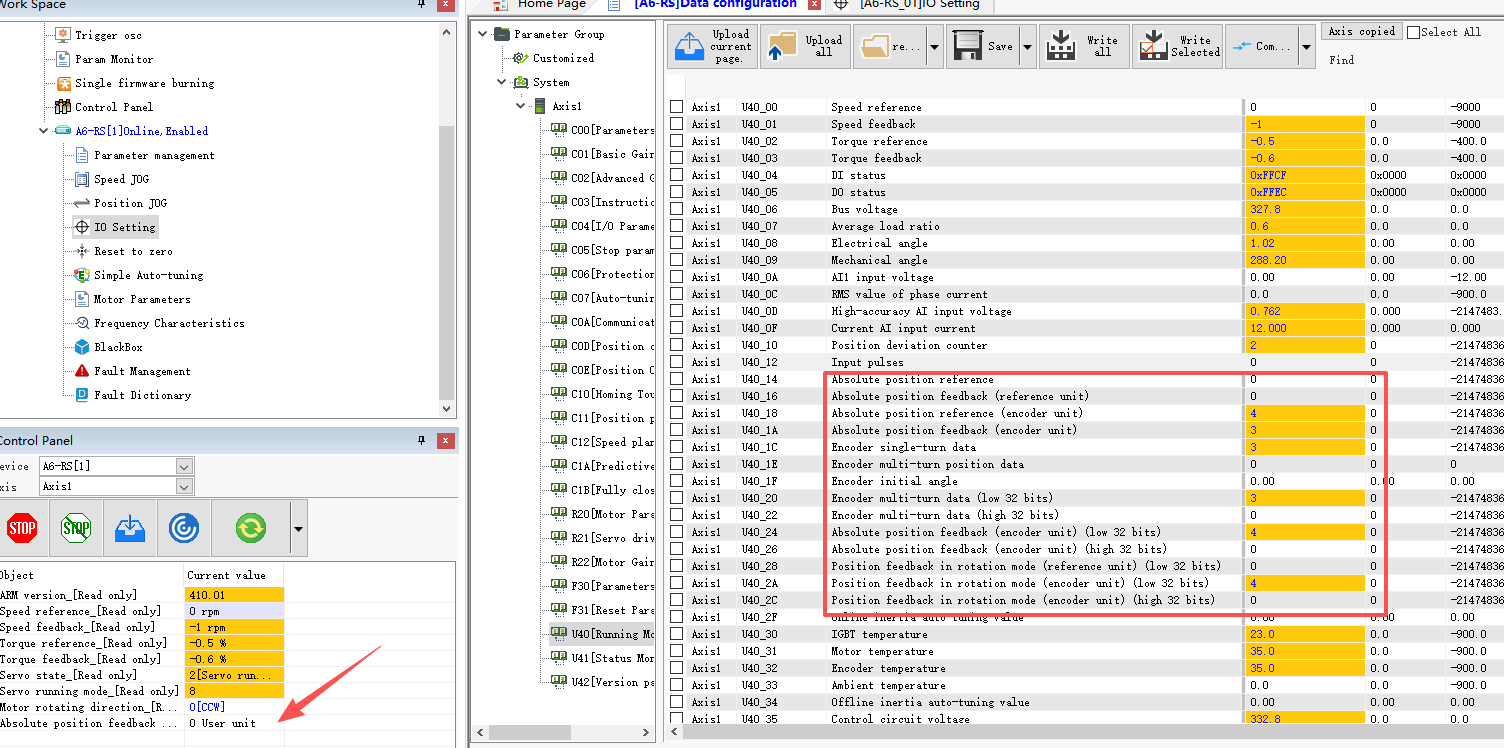
Si vous devez uniquement effacer les données de position multi-tours tout en conservant les autres données de position inchangées, reportez-vous à la méthode décrite dans la section 2 ci-dessus (F31.10 = 4). Cela réinitialisera U40.1E à zéro.