Si vous constatez des vibrations lors de l'utilisation des servoproduits T6, suivez les procédures ci-dessous pour les éliminer.
Prérequis
Avant de régler les paramètres du servo, vérifiez les conditions suivantes :
- Le frein est desserré.
- L'installation mécanique est équilibrée.
- L'accouplement est correctement aligné (aucun désalignement ni décalage).
- Les engrenages s'engrènent correctement.
- Le câblage de l'encodeur est correct.
- Il n'y a pas d'interférence électrique.
Une fois tous les prérequis remplis, procédez au réglage du rapport d'inertie, de la rigidité et des paramètres associés du servo T6.
Procédure
Étape 1 : Vérifier le câblage
Assurez-vous que le câblage du moteur est correct. Le moteur doit être reconnu automatiquement par le pilote.
Étape 2 : Effectuer un test de fonctionnement
Utilisez la fonction Test de fonctionnement pour vérifier que le moteur fonctionne correctement.
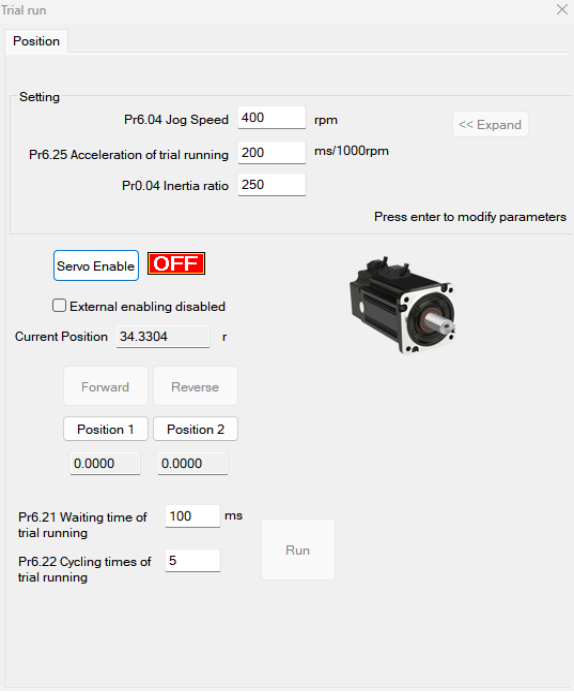
Étape 3 : Configurer le signal Servo-ON (Pr400)
Définissez la valeur de Pr400 en fonction du type de signal Servo-ON :
- Signal Servo-ON externe normalement fermé (NF) : Pr400 = 83
- Signal Servo-ON externe normalement ouvert (NO) : Pr400 = 3
Étape 4 : Sélectionner le mode de contrôle (Pr0.01)
Définissez Pr0.01 sur le mode de contrôle souhaité :
- 0 : Mode position
- 1 : Mode vitesse
- 2 : Mode couple
Étape 5 : Connecter le moteur à la charge et régler le rapport d'inertie (Pr0.04)
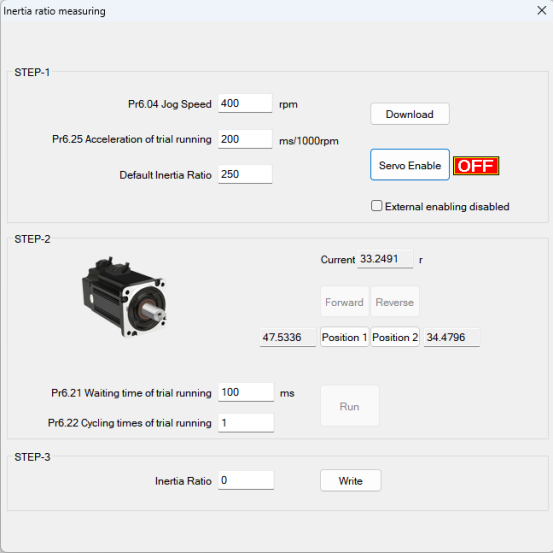
Avant de définir d'autres paramètres (tels que les réglages PID de la boucle de position ou de la boucle de vitesse), il est essentiel de déterminer le rapport d'inertie de chaque axe afin d'obtenir des performances optimales. Connectez le moteur à la charge et assurez-vous que l'axe peut se déplacer librement dans une plage sûre, en évitant toute interférence mécanique pour garantir la sécurité et la précision du test.
Auto-réglage du rapport d'inertie
Conditions préalables :
- Le servo est désactivé (Servo-ON est désactivé).
- Les signaux de limite positive et de limite négative sont désactivés.
Étapes :
- Définissez la vitesse de jog (Pr6.04). Ne la réglez pas trop haut ; une valeur comprise entre 300 et 1000 tr/min est recommandée. Définissez Pr6.25 sur 50 à 100 ms/1000 tr/min. Définissez le rapport d'inertie par défaut. Téléchargez ces réglages dans le pilote et activez le servo.
- Cliquez sur Avant pour faire tourner le moteur dans le sens direct, puis cliquez sur Position 1 pour enregistrer la limite de position 1. Cliquez sur Arrière pour faire tourner le moteur dans le sens inverse, puis cliquez sur Position 2 pour enregistrer la limite de position 2. Cliquez sur Exécuter pour lancer le processus d'auto-réglage du rapport d'inertie.
- Une fois terminé, cliquez sur Écrire pour enregistrer le rapport d'inertie identifié dans l'EEPROM.
Étape 6 : Connecter le moteur à la charge et régler la rigidité (Pr0.02, Pr0.03)
- Assurez-vous que le moteur est à l'arrêt (Servo-ON est désactivé). Le rapport d'inertie doit être correctement défini avant de poursuivre ; un rapport d'inertie incorrect dégradera les résultats du réglage.
- Définissez Pr0.02 (auto-réglage en temps réel) sur
0x01/0x11ou0x02/0x12. Puis définissez Pr0.03 (réglage de la rigidité de la machine). - Activez le signal Servo-ON. La machine fonctionnera dans des conditions normales et commencera à estimer les caractéristiques de la charge. Les paramètres de contrôle associés seront ajustés automatiquement.
- Augmentez la valeur de Pr0.03 pour améliorer la réactivité du moteur. Observez le temps de positionnement et vérifiez s'il y a des vibrations notables. Définissez la valeur de rigidité aussi élevée que possible sans provoquer de vibrations.
- Enregistrez les résultats et écrivez-les dans l'EEPROM.
Étape 7 : Ajuster la fluidité du mouvement (Pr2.22, Pr2.23)
Si nécessaire, ajustez Pr2.22 et Pr2.23 pour obtenir un mouvement plus fluide.
Étape 8 : Configurer les paramètres de filtre et de gain (Pr0.06–Pr0.10)
Définissez les valeurs de Pr0.06, Pr0.07, Pr0.08, Pr0.09 et Pr0.10 selon les besoins pour optimiser la réponse du système et réduire les vibrations. Ces paramètres contrôlent les différents réglages de filtrage et de gain au sein des boucles de contrôle du servo. Reportez-vous au manuel des paramètres du servo T6 pour obtenir des descriptions détaillées et des valeurs recommandées pour votre application spécifique.
Étape 9 : Ajuster Pr0.00 pour une rigidité accrue
Avant de poursuivre, assurez-vous que les réglages suivants sont correctement configurés :
- Mode de contrôle : Pr0.01 = 0 (Mode position)
- Auto-réglage en temps réel : Pr0.02 = 1 (pour un mouvement par interpolation)
- Rapport d'inertie : Pr0.04 (défini comme déterminé à l'étape 5)
- Rigidité : Pr0.03 (défini comme déterminé à l'étape 6)
Configurez ensuite Pr0.00 en fonction de vos exigences de mouvement :
- Fonctionnement mono-axe ou non synchronisé : Définissez Pr0.00 sur 1 ou une valeur supérieure à 10.
- Mouvement synchronisé multi-axes : Définissez la même valeur de Pr0.00 sur tous les axes.
- Lorsque Pr0.00 > 10 : Commencez à 100 et incrémentez par pas de 50 (par exemple, 100, 150, 200, 250, ...).
Attention : Ne modifiez pas la valeur de Pr0.00 pendant que le moteur est en fonctionnement. Cela provoquerait des vibrations et pourrait endommager le système.
Remarques supplémentaires :
- Établissez toujours le mode de contrôle correct et définissez le rapport d'inertie et la rigidité corrects avant d'ajuster Pr0.00.
- Lors du fonctionnement en mode manuel, commencez avec une valeur de Pr0.00 plus faible. Une valeur plus faible donne un mouvement plus fluide, tandis qu'une valeur plus élevée permet un positionnement plus rapide.