T6 servo ürünlerini kullanırken titreşim yaşarsanız, aşağıdaki prosedürleri izleyerek sorunu ortadan kaldırabilirsiniz.
Ön Koşullar
Servo parametrelerini ayarlamadan önce aşağıdaki koşulları doğrulayın:
- Fren bırakılmış olmalıdır.
- Mekanik montaj dengeli olmalıdır.
- Kaplin düzgün hizalanmış olmalıdır (hizalama hatası veya kayma olmamalıdır).
- Dişliler düzgün kavramalıdır.
- Enkoder kablolaması doğru olmalıdır.
- Elektriksel parazit bulunmamalıdır.
Tüm ön koşullar karşılandıktan sonra, T6 servonun atalet oranını, rijitliğini ve ilgili parametrelerini ayarlamaya devam edin.
Prosedür
Adım 1: Kablolamayı Doğrulayın
Motor kablolamasının doğru olduğundan emin olun. Motor, sürücü tarafından otomatik olarak tanınmalıdır.
Adım 2: Çalışma Testi Yapın
Motorun düzgün çalıştığını doğrulamak için Çalışma Testi işlevini kullanın.
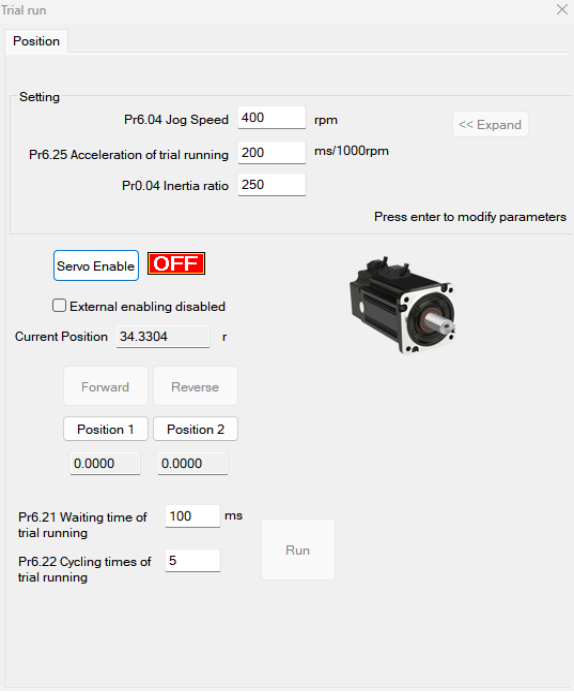
Adım 3: Servo-ON Sinyalini Yapılandırın (Pr400)
Pr400 değerini Servo-ON sinyal türüne göre ayarlayın:
- Normalde kapalı (NC) harici Servo-ON sinyali: Pr400 = 83
- Normalde açık (NO) harici Servo-ON sinyali: Pr400 = 3
Adım 4: Kontrol Modunu Seçin (Pr0.01)
Pr0.01 değerini istenen kontrol moduna ayarlayın:
- 0: Konum modu
- 1: Hız modu
- 2: Tork modu
Adım 5: Motoru Yüke Bağlayın ve Atalet Oranını Ayarlayın (Pr0.04)
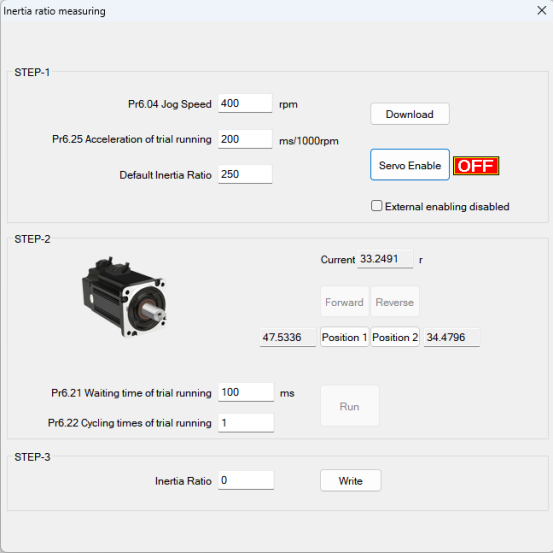
Diğer parametreleri (konum döngüsü veya hız döngüsü için PID ayarları gibi) ayarlamadan önce, optimum performansı elde etmek için her eksenin atalet oranını belirlemek kritik öneme sahiptir. Motoru yüke bağlayın ve eksenin güvenli bir aralıkta serbestçe hareket edebildiğinden emin olun; test güvenliği ve doğruluğunu garanti altına almak için herhangi bir mekanik müdahaleden kaçının.
Atalet Oranı Otomatik Ayarı
Ön koşullar:
- Servo devre dışıdır (Servo-ON kapalı).
- Pozitif limit ve negatif limit sinyalleri devre dışıdır.
Adımlar:
- Jog hızını (Pr6.04) ayarlayın. Çok yüksek ayarlamayın; 300 ile 1000 rpm arasında bir değer önerilir. Pr6.25 değerini 50–100 ms/1000 rpm olarak ayarlayın. Varsayılan atalet oranını ayarlayın. Bu ayarları sürücüye indirin ve servoyu etkinleştirin.
- Motoru ileri yönde çalıştırmak için İleri butonuna tıklayın, ardından konum limiti 1'i kaydetmek için Konum 1 butonuna tıklayın. Motoru geri yönde çalıştırmak için Geri butonuna tıklayın, ardından konum limiti 2'yi kaydetmek için Konum 2 butonuna tıklayın. Atalet oranı otomatik ayar sürecini başlatmak için Çalıştır butonuna tıklayın.
- Tamamlandıktan sonra, belirlenen atalet oranını EEPROM'a kaydetmek için Yaz butonuna tıklayın.
Adım 6: Motoru Yüke Bağlayın ve Rijitliği Ayarlayın (Pr0.02, Pr0.03)
- Motorun durmuş durumda olduğundan emin olun (Servo-ON kapalı). Devam etmeden önce atalet oranı doğru ayarlanmış olmalıdır; yanlış bir atalet oranı ayar sonuçlarını olumsuz etkiler.
- Pr0.02 (gerçek zamanlı otomatik ayar) değerini
0x01/0x11veya0x02/0x12olarak ayarlayın. Ardından Pr0.03 (makine rijitlik ayarı) değerini ayarlayın. - Servo-ON sinyalini açın. Makine normal koşullar altında çalışacak ve yük özelliklerini tahmin etmeye başlayacaktır. İlgili kontrol parametreleri otomatik olarak ayarlanacaktır.
- Motorun tepkiselliğini artırmak için Pr0.03 değerini yükseltin. Konumlandırma süresini gözlemleyin ve belirgin bir titreşim olup olmadığını kontrol edin. Rijitlik değerini titreşime neden olmadan mümkün olduğunca yüksek ayarlayın.
- Sonuçları kaydedin ve EEPROM'a yazın.
Adım 7: Hareket Pürüzsüzlüğünü İnce Ayarlayın (Pr2.22, Pr2.23)
Gerekirse, daha pürüzsüz bir hareket elde etmek için Pr2.22 ve Pr2.23 değerlerini ayarlayın.
Adım 8: Filtre ve Kazanç Parametrelerini Yapılandırın (Pr0.06–Pr0.10)
Sistem tepkisini optimize etmek ve titreşimi azaltmak için Pr0.06, Pr0.07, Pr0.08, Pr0.09 ve Pr0.10 değerlerini ihtiyaca göre ayarlayın. Bu parametreler, servo kontrol döngüleri içindeki çeşitli filtreleme ve kazanç ayarlarını kontrol eder. Uygulamanıza özel ayrıntılı açıklamalar ve önerilen değerler için T6 servo parametre kılavuzuna bakın.
Adım 9: Daha Yüksek Rijitlik İçin Pr0.00 Değerini Ayarlayın
Devam etmeden önce aşağıdaki ayarların doğru yapılandırıldığından emin olun:
- Kontrol modu: Pr0.01 = 0 (Konum modu)
- Gerçek zamanlı otomatik ayar: Pr0.02 = 1 (enterpolasyonlu hareket için)
- Atalet oranı: Pr0.04 (Adım 5'te belirlendiği gibi ayarlanmalıdır)
- Rijitlik: Pr0.03 (Adım 6'da belirlendiği gibi ayarlanmalıdır)
Ardından Pr0.00 değerini hareket gereksinimlerinize göre yapılandırın:
- Tek eksenli veya senkronize olmayan çalışma: Pr0.00 değerini 1 veya 10'dan büyük bir değere ayarlayın.
- Çok eksenli senkronize hareket: Tüm eksenlerde aynı Pr0.00 değerini ayarlayın.
- Pr0.00 > 10 olduğunda: 100'den başlayın ve 50'lik adımlarla artırın (örneğin 100, 150, 200, 250, ...).
Dikkat: Motor çalışırken Pr0.00 değerini değiştirmeyin. Bu, titreşime neden olur ve sisteme zarar verebilir.
Ek Notlar:
- Pr0.00 değerini ayarlamadan önce her zaman doğru kontrol modunu belirleyin ve doğru atalet oranı ile rijitliği ayarlayın.
- Manuel modda çalışırken daha küçük bir Pr0.00 değeriyle başlayın. Daha küçük bir değer daha pürüzsüz hareket sağlarken, daha büyük bir değer daha hızlı konumlandırma sağlar.