Öncelikle bir adım motorunun temel çalışma prensibini gözden geçirelim.
Tüm motorlar gibi bir adım motoru da bir stator ve rotordan oluşur. Stator, üzerinde sargıların bulunduğu diş benzeri kutuplara sahipken, rotor ya kalıcı bir mıknatıs ya da çıkık kutuplu yumuşak demir nüveden (değişken relüktanslı adım motorlarında olduğu gibi) oluşur.
Adım motoru, stator fazlarının sırayla enerjilendirilmesiyle çalışır. Her bir boblinden geçen akım bir manyetik alan oluşturur ve rotor bu alanla hizalanır. Fazlara belirli bir sırada gerilim uygulandığında, rotor her faz geçişinde sabit bir adım açısı kadar ilerleyerek nihai hedef konuma ulaşır.
Aşağıdaki şekilde gösterildiği gibi, A bobini enerjilendirildiğinde bir manyetik alan oluşturur ve rotor bu alanla hizalanır. Ardından B bobini enerjilendirildiğinde, rotor yeni manyetik alanla hizalanmak üzere saat yönünde döner.
Not: Şekilde gösterilen 60°'lik dönüş, yalnızca kavramsal anlayışı kolaylaştırmak amacıyla basitleştirilmiş bir gösterimdir. Tipik bir 2 fazlı adım motorunun adım açısı çok daha küçüktür (tam adım başına örneğin 1,8° veya 0,9°).
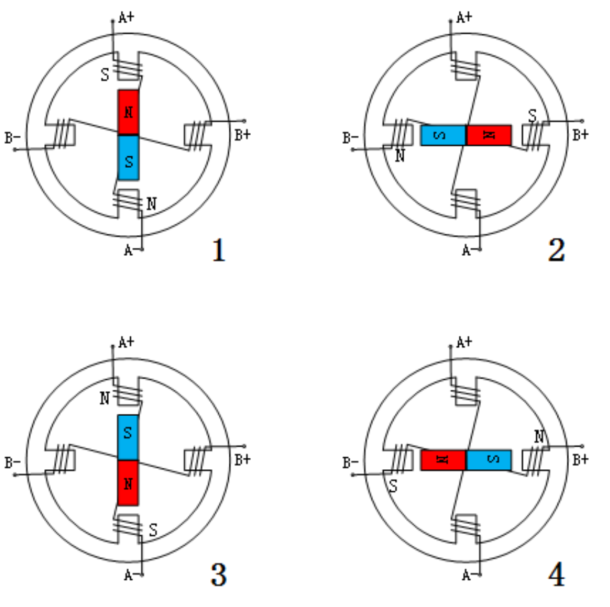
Motor, bobinlerini belirli bir sırada enerjilendirerek çalışır. Bu sıralı enerjilendirme kalıbı, yukarıdaki şekilde gösterildiği gibi adım (veya komütasyon) dizisi olarak adlandırılır.
2 fazlı bir adım motorunda sürücü, her bir fazdan geçen akımı bağımsız olarak kontrol eder. Adım modu ne olursa olsun — tam adım, yarım adım veya mikro adım — motor için belirtilen nominal akım, faz başına düşen maksimum akımı ifade eder. Bu nedenle sürücünün akım ayarı, motorun nominal faz akımıyla eşleşmelidir. Nominal akımın iki katına ayarlanmasına gerek yoktur.