Bu kılavuz, ST-C01 kontrolörün T6 ve DSY serisi servo motorlarla nasıl bağlanacağını açıklamaktadır. Bu belgeyi takip ederek temel donanım bağlantı yöntemlerini öğreneceksiniz.
Gerekli Malzemeler
- ST-C01 kontrolör
- Ayrı sürücüye sahip T6 veya DSY serisi servo motor
- DC 24V güç kaynağı (anma akımı ≥ 2A önerilir)
- Bağlantı kabloları (güç kaynağınıza ve sinyal bağlantılarına uygun kesit)
Dikkat Edilmesi Gerekenler
-
Başlamadan önce, kullanmakta olduğunuz servo motor ve sürücünün veri sayfasını okuduğunuzdan ve anladığınızdan emin olun.
-
Kısa devre veya diğer elektriksel arızaları önlemek için tüm elektronik bileşenlere dikkatli bir şekilde davranın.
Bağlantı Adımları: Servo Sürücünün ST-C01'e Bağlanması
-
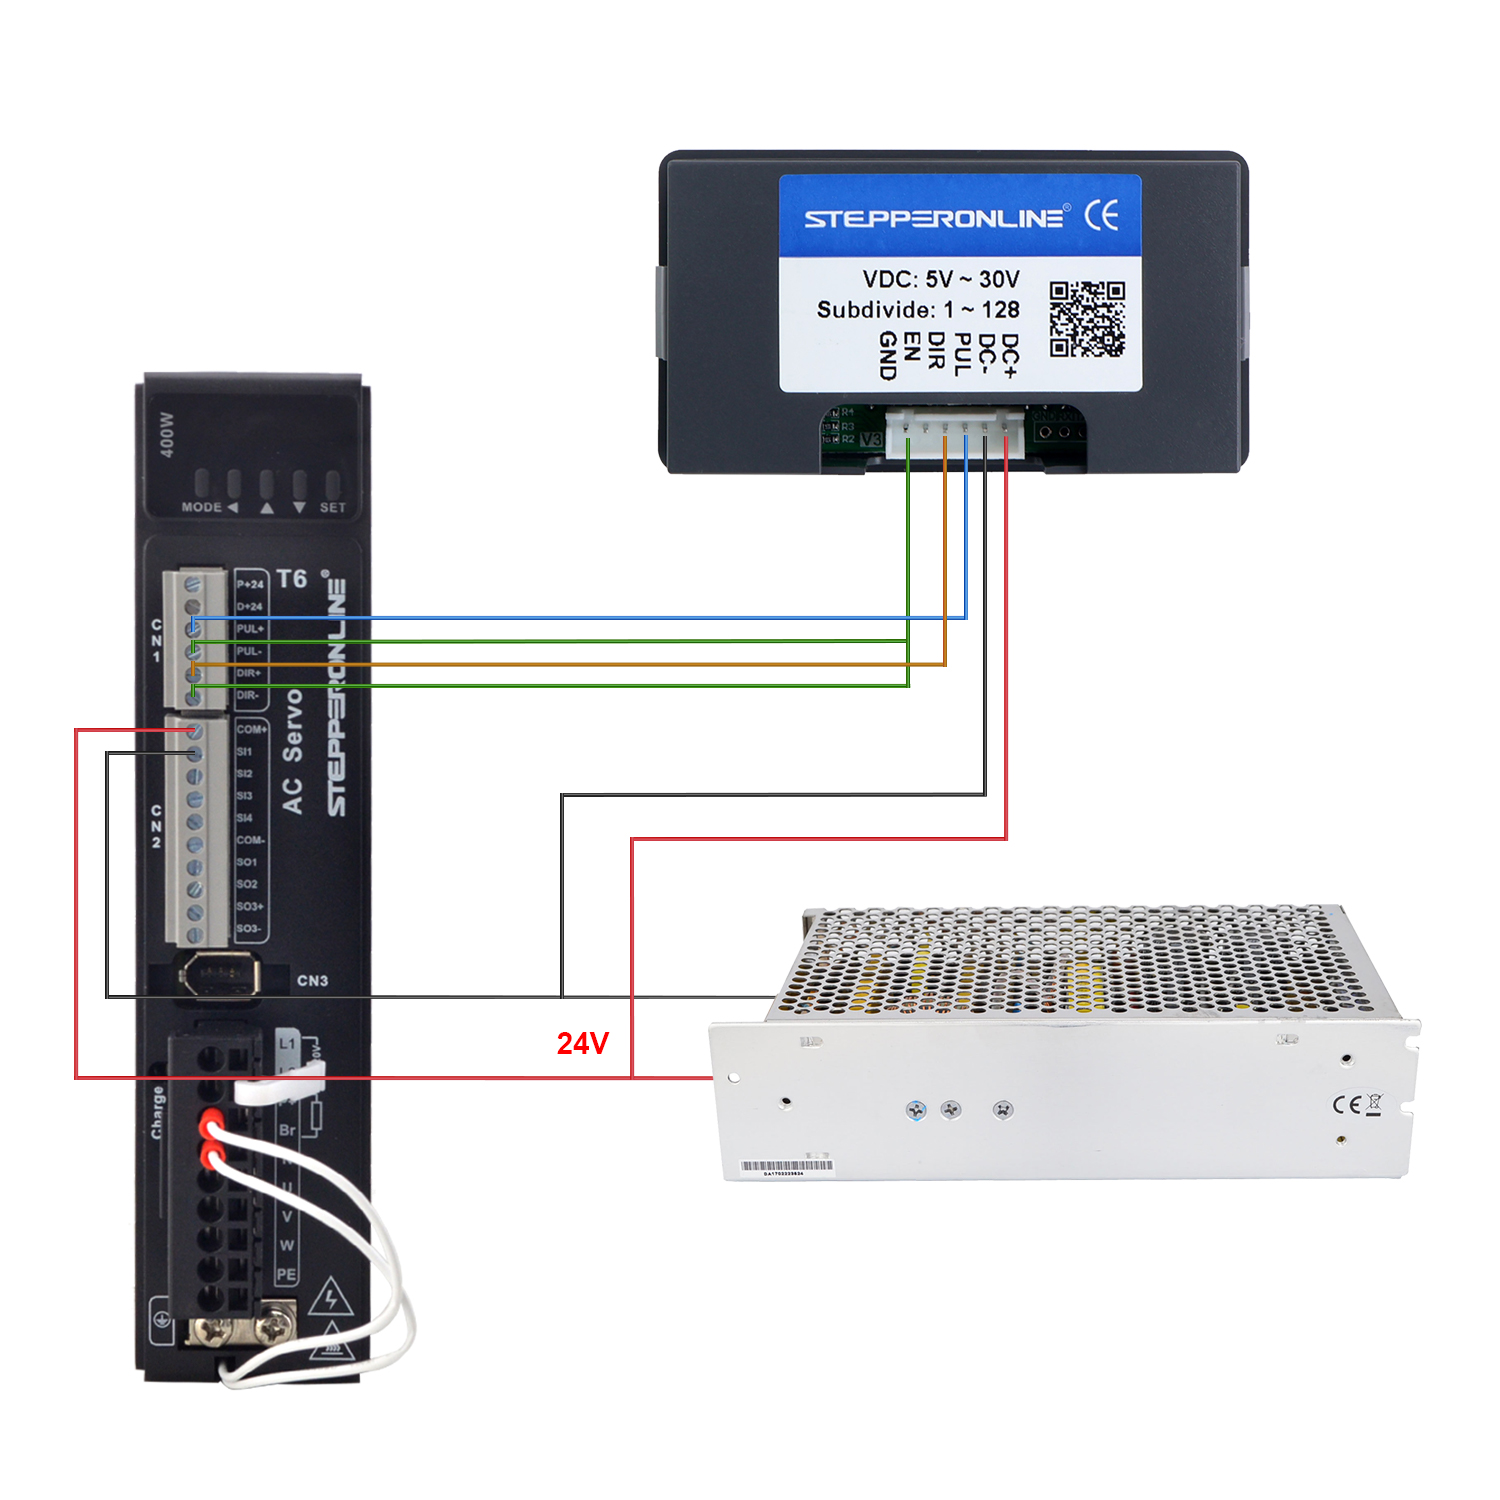
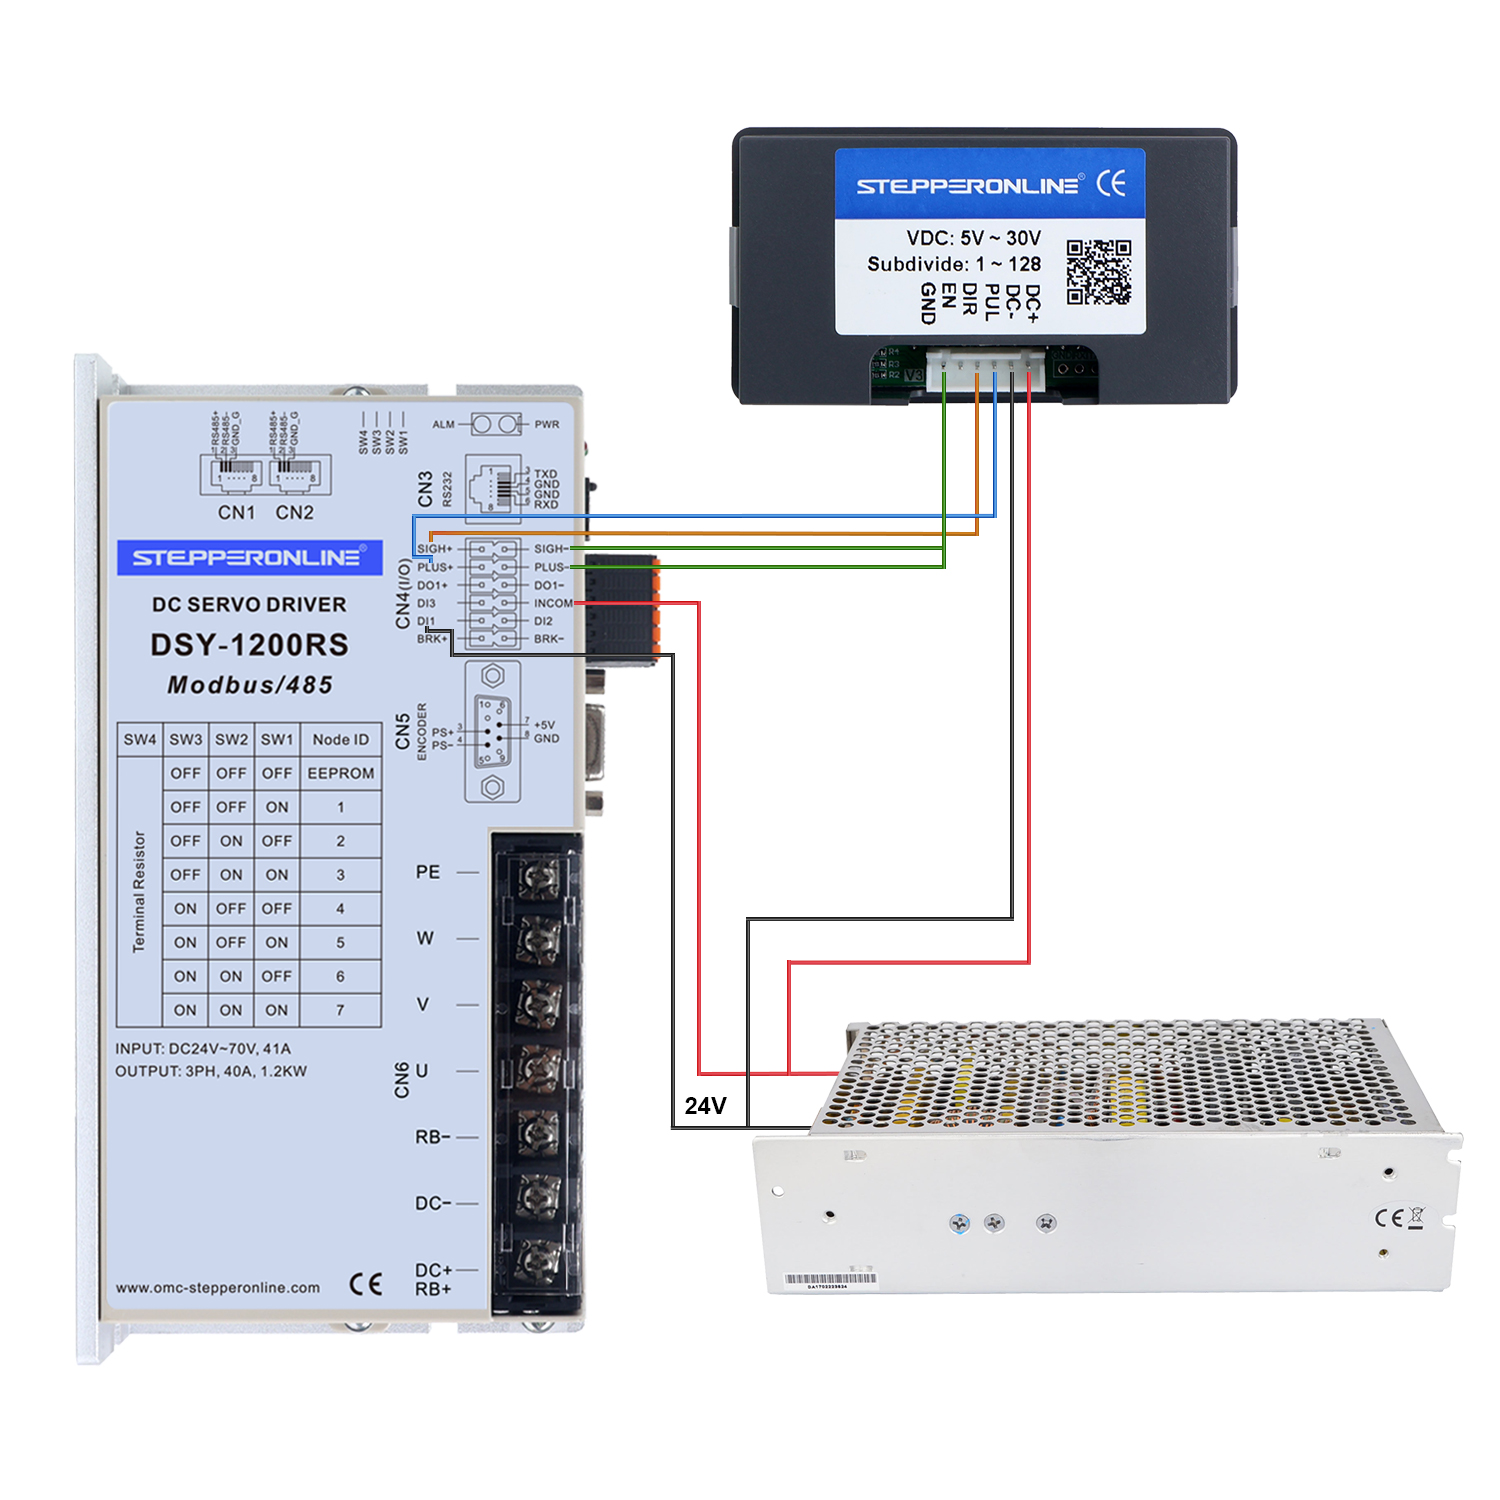
Sürücünün DIR+ ve PUL+ terminallerini sırasıyla ST-C01 üzerindeki DIR ve PUL terminallerine bağlayın.
-
Sürücünün PUL- ve DIR- terminallerini ST-C01 üzerindeki GND terminaline bağlayın.
Bağlantı Şemaları
- T6 serisi servo motor ve ST-C01 bağlantı şeması
- DSY serisi servo motor ve ST-C01 bağlantı şeması
Yapılandırma Örneği
ST-C01 kontrolörünün detaylı kullanım talimatları için ST-C01 Kullanım Kılavuzu sayfasına bakınız.
Video gösterim sonuçları:
Güç açıldıktan sonra motor 100 RPM hızında 1 tur ileri döner, 2 saniye durur, ardından 200 RPM hızında 2 tur geri döner, 1 saniye durur ve tekrar ileri harekete geçer. Bir ileri-geri dizilimi bir döngü olarak sayılır ve işlem 3 döngü tamamlandıktan sonra durur.
Parametre ayarları:
-
F-01 → Hareket modu
-
F-02 → İleri mesafe (İleri tur sayısı = F-02 ÷ sürücü üzerinde ayarlanan devir başına darbe sayısı)
-
F-03 → İleri hız (İleri RPM = (F-03 × F-09) ÷ sürücü üzerinde ayarlanan devir başına darbe sayısı)
-
F-04 → Geri mesafe (Geri tur sayısı = F-04 ÷ sürücü üzerinde ayarlanan devir başına darbe sayısı)
-
F-05 → Geri hız (Geri RPM = (F-05 × F-09) ÷ sürücü üzerinde ayarlanan devir başına darbe sayısı)
-
F-06 → Döngü sayısı (Birim: kez)
-
F-07 → İleri bekleme süresi (Birim: saniye)
-
F-08 → Geri bekleme süresi (Birim: saniye)
-
F-09 → Darbe ölçeklendirme katsayısı. Bu değeri şu şekilde ayarlayın: (sürücünün devir başına darbe sayısı) ÷ 10. Örnek: Sürücü 1000 darbe/dev olarak ayarlanmışsa, F-09 = 100 olarak ayarlayın.
Not: ST-C01 sınırlı işlevselliğe sahiptir ve temel hız ve konum kontrol görevleri için tasarlanmıştır. Daha gelişmiş kontrol uygulamaları için Arduino tabanlı bir çözüm kullanmayı düşünün — daha fazla bilgi için ilgili bağlantı kılavuzlarımıza göz atabilirsiniz.