本ガイドでは、ST-C01コントローラとT6およびDSYシリーズサーボモータの接続方法について説明します。本資料に沿って作業を進めることで、基本的なハードウェア配線方法を習得できます。
必要な材料
- ST-C01コントローラ
- T6またはDSYシリーズサーボモータ(ドライバ分離型)
- DC 24V電源(定格電流2A以上を推奨)
- 接続ケーブル(電源および信号配線に適した太さのもの)
注意事項
-
作業を開始する前に、使用するサーボモータおよびドライバのデータシートを必ずお読みいただき、内容を十分にご理解ください。
-
短絡やその他の電気的故障を防ぐため、すべての電子部品の取り扱いは丁寧に行ってください。
配線手順:サーボドライバとST-C01の接続
-
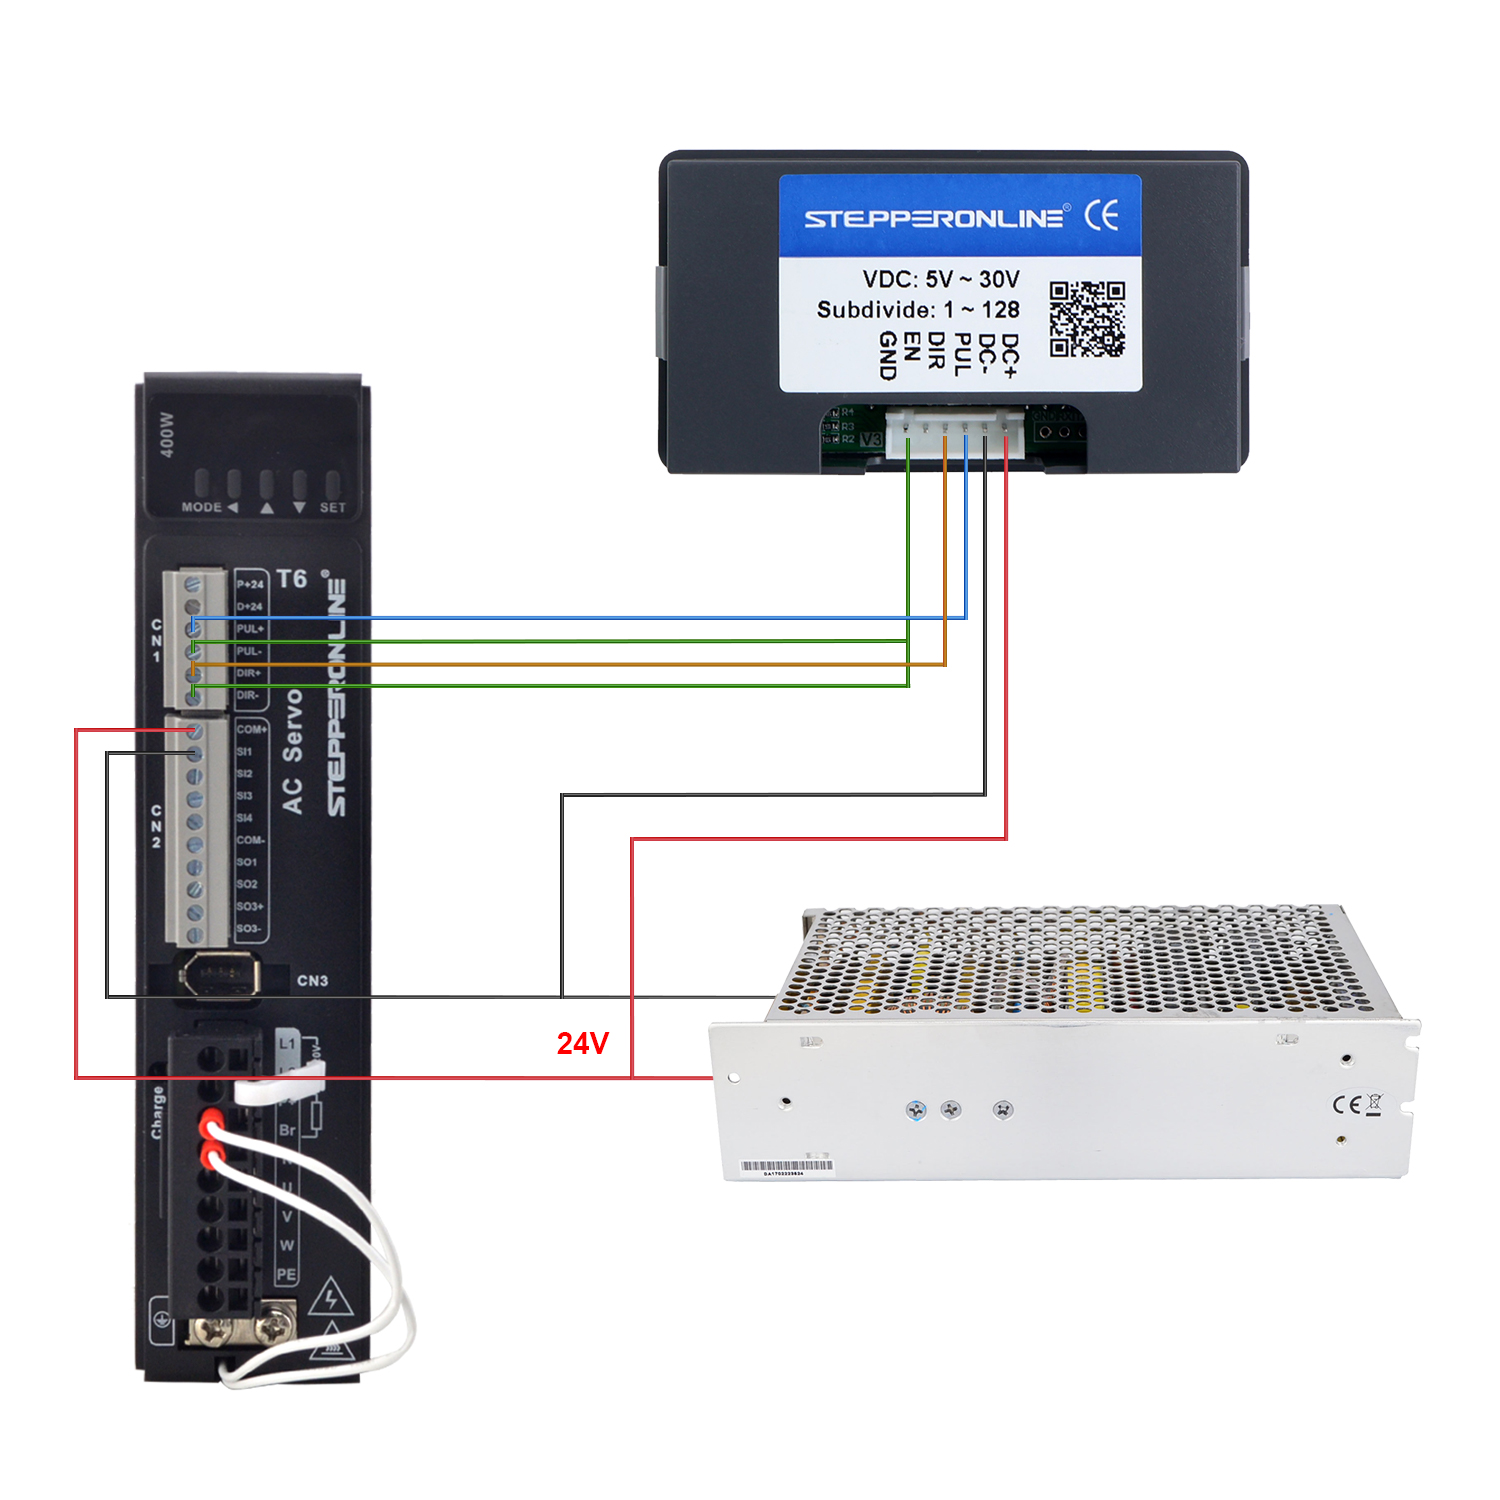
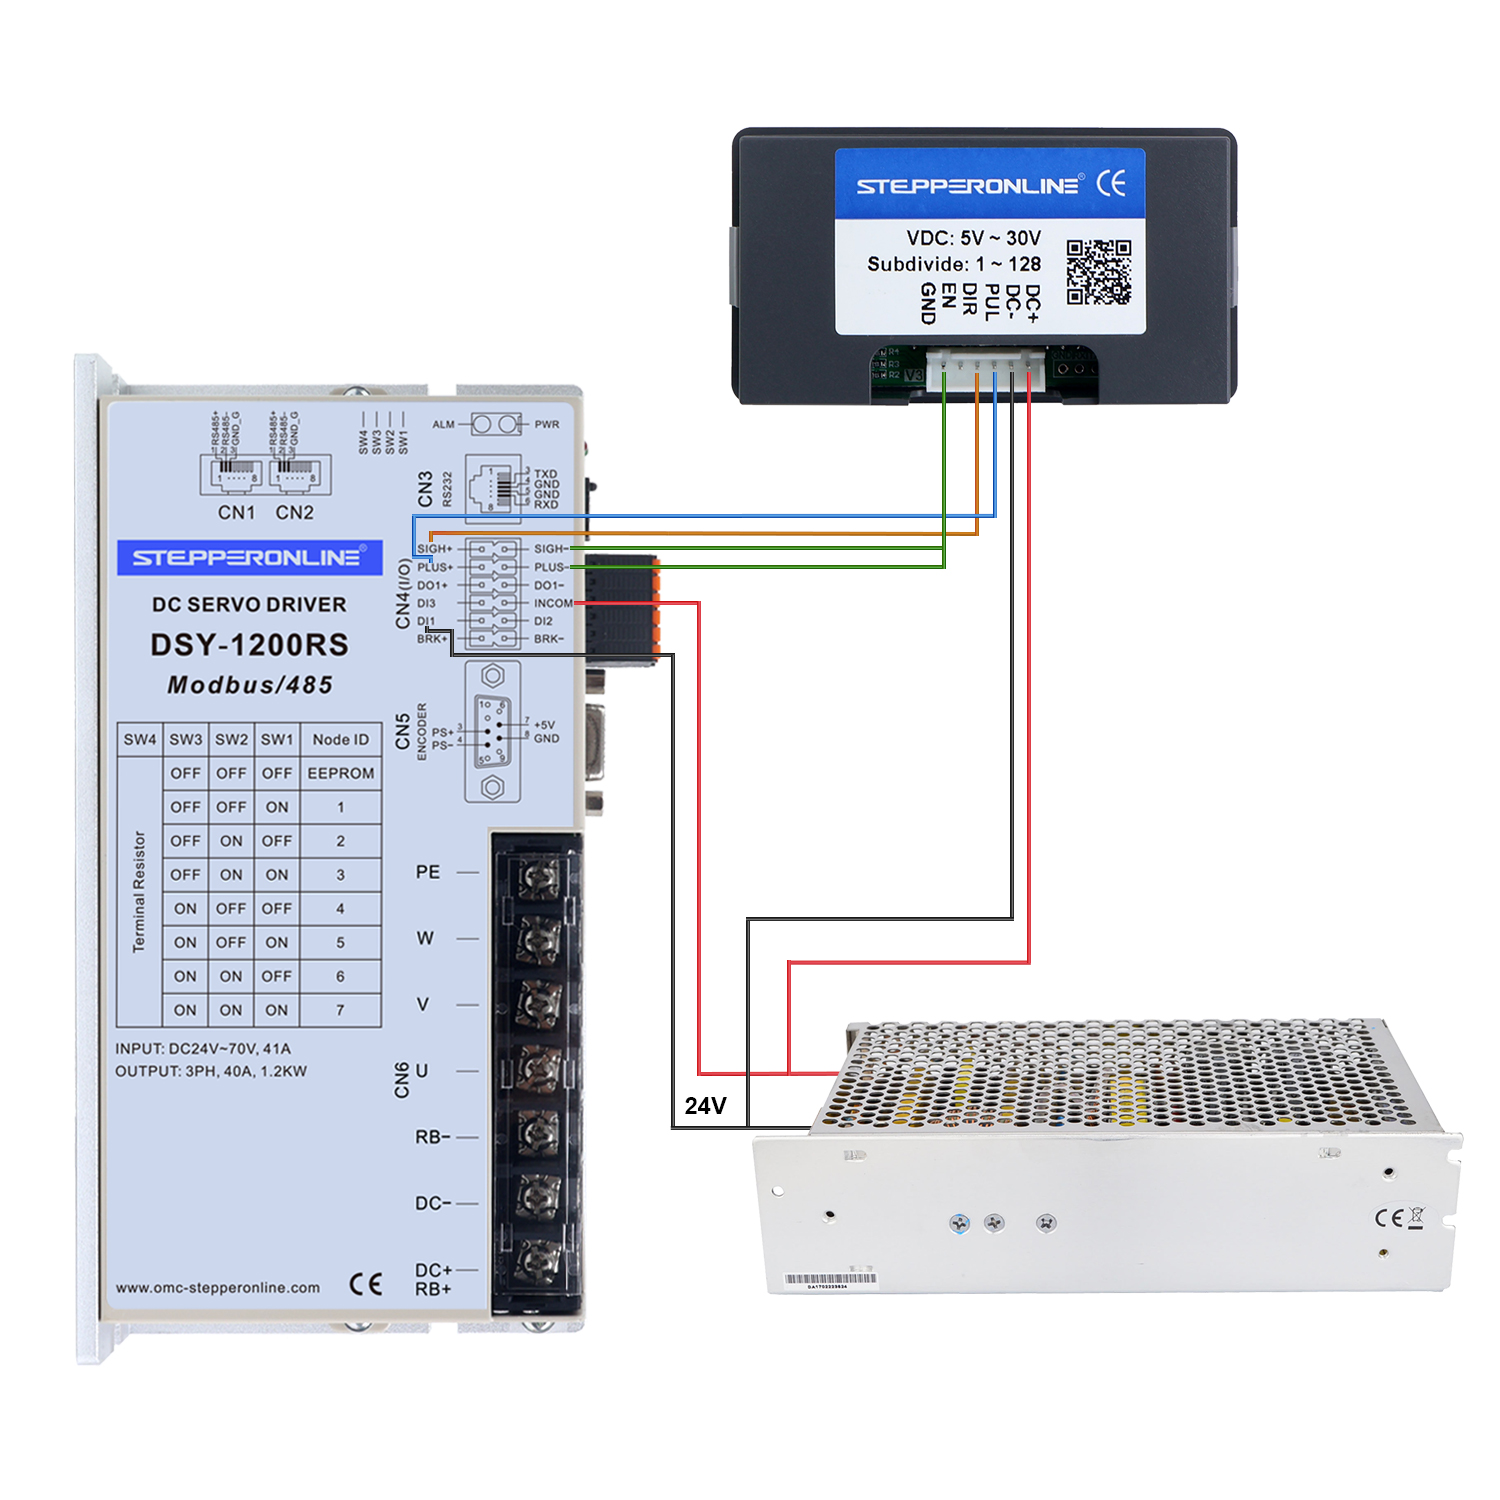
ドライバのDIR+端子およびPUL+端子を、ST-C01のDIR端子およびPUL端子にそれぞれ接続します。
-
ドライバのPUL-端子およびDIR-端子を、ST-C01のGND端子に接続します。
配線図
- T6シリーズサーボモータとST-C01の配線図
- DSYシリーズサーボモータとST-C01の配線図
設定例
ST-C01コントローラの操作方法の詳細については、ST-C01ユーザーマニュアルをご参照ください。
動画デモの動作結果:
電源投入後、モータは正方向に100 RPMで1回転し、2秒間停止した後、逆方向に200 RPMで2回転し、1秒間停止してから再び正方向に回転します。正転・逆転の一連の動作を1サイクルとし、3サイクル完了後に停止します。
パラメータ設定:
-
F-01 → 動作モード
-
F-02 → 正転距離(正転回転数 = F-02 ÷ ドライバ設定パルス数/回転)
-
F-03 → 正転速度(正転RPM = (F-03 × F-09) ÷ ドライバ設定パルス数/回転)
-
F-04 → 逆転距離(逆転回転数 = F-04 ÷ ドライバ設定パルス数/回転)
-
F-05 → 逆転速度(逆転RPM = (F-05 × F-09) ÷ ドライバ設定パルス数/回転)
-
F-06 → サイクル数(単位:回)
-
F-07 → 正転遅延時間(単位:秒)
-
F-08 → 逆転遅延時間(単位:秒)
-
F-09 → パルススケーリング係数。次の値を設定します:(ドライバのパルス数/回転)÷ 10。例:ドライバが1000パルス/回転に設定されている場合、F-09 = 100とします。
注記: ST-C01は機能が限られており、基本的な速度制御および位置制御用途向けに設計されています。より高度な制御が必要な場合は、Arduinoベースのソリューションをご検討ください。詳細については、関連する配線ガイドをご参照ください。