-
電圧制御:通常、ブラシレスモーターはドライバーと組み合わせて使用され、ドライバーの出力電圧を変更することでモーターの入力電圧を調整し、モーターの速度を制御します。
-
PWM制御:PWM(Pulse Width Modulation)制御は、一定の直流電圧を固定周波数でパルス幅を可変にしたパルス電圧列に変調する方式です。これにより平均出力電圧を調整してモーターの速度を制御します。本質的には、パルス信号におけるハイレベルとローレベルの時間の比率であるデューティ比を調整するものです。例えば、ハイレベル電圧が5V、ローレベル電圧が0Vの場合、デューティ比50%はハイレベルとローレベルの時間が等しいことを意味し、ある周波数におけるアナログ出力電圧は2.5Vになります。デューティ比75%の場合、出力電圧は3.75Vになります。
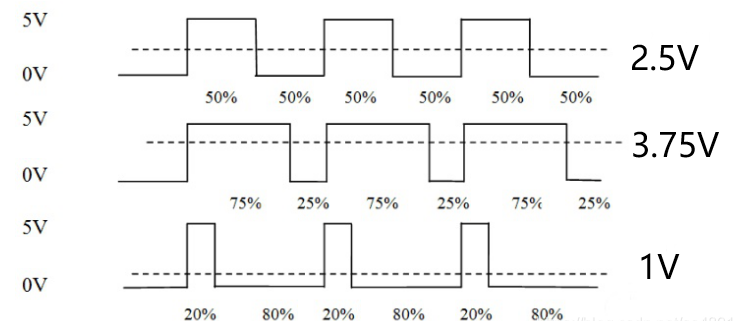
デューティ比が高いほどパルスの振幅が大きくなり、電圧が高くなって速度が速くなります。逆に、デューティ比が低いほど速度は低下します。したがって、PWM制御を使用する場合、ハイレベル電圧が5Vで3.3Vの振幅を使用すると、モーターは最大速度の66%でしか回転しません。より高い速度を得るには、モーターの最大速度を目標速度に比例して上げる必要があります。
- 直列抵抗制御:この方法はポテンショメーターを直列に接続するものですが、効率が低く、低出力モーターにのみ適しています。高出力モーターにポテンショメーターによる速度制御を使用することは一般的に推奨されません。