サーボモーターは、現代の高精度自動化機器およびモーション制御システムの中核となる動力部品です。その閉ループ制御機構は、卓越した精度、応答性、安定性を提供し、ロボット、CNC工作機械、精密製造などの用途に不可欠な存在となっています。
本記事では、A6シリーズサーボモーターにおけるブレーキ開放不良のトラブルシューティング手順を順を追って解説します。
1. マニュアルに従って配線を確認する
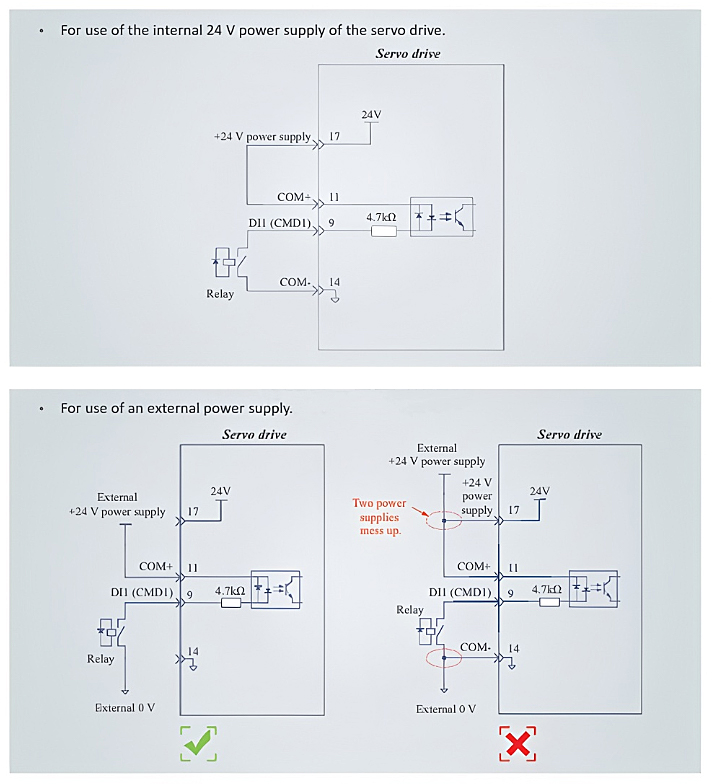
以下の配線図(ユーザーマニュアル50ページ)を参照してください。 画像が不明瞭な場合は、こちらの記事をご参照ください: A6シリーズサーボモーターのブレーキ配線手順
2. 24V電源で直接テストする
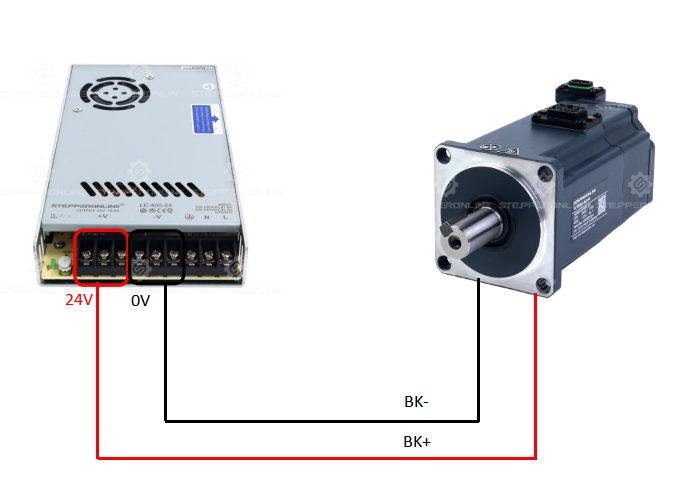
モーターのブレーキ線を24V電源に直接接続し、モーターシャフトを手で回転させられるか確認してください。この手順により、問題がハードウェアに関連するものかどうかを切り分けることができます。
3. DOポートの定義を確認する
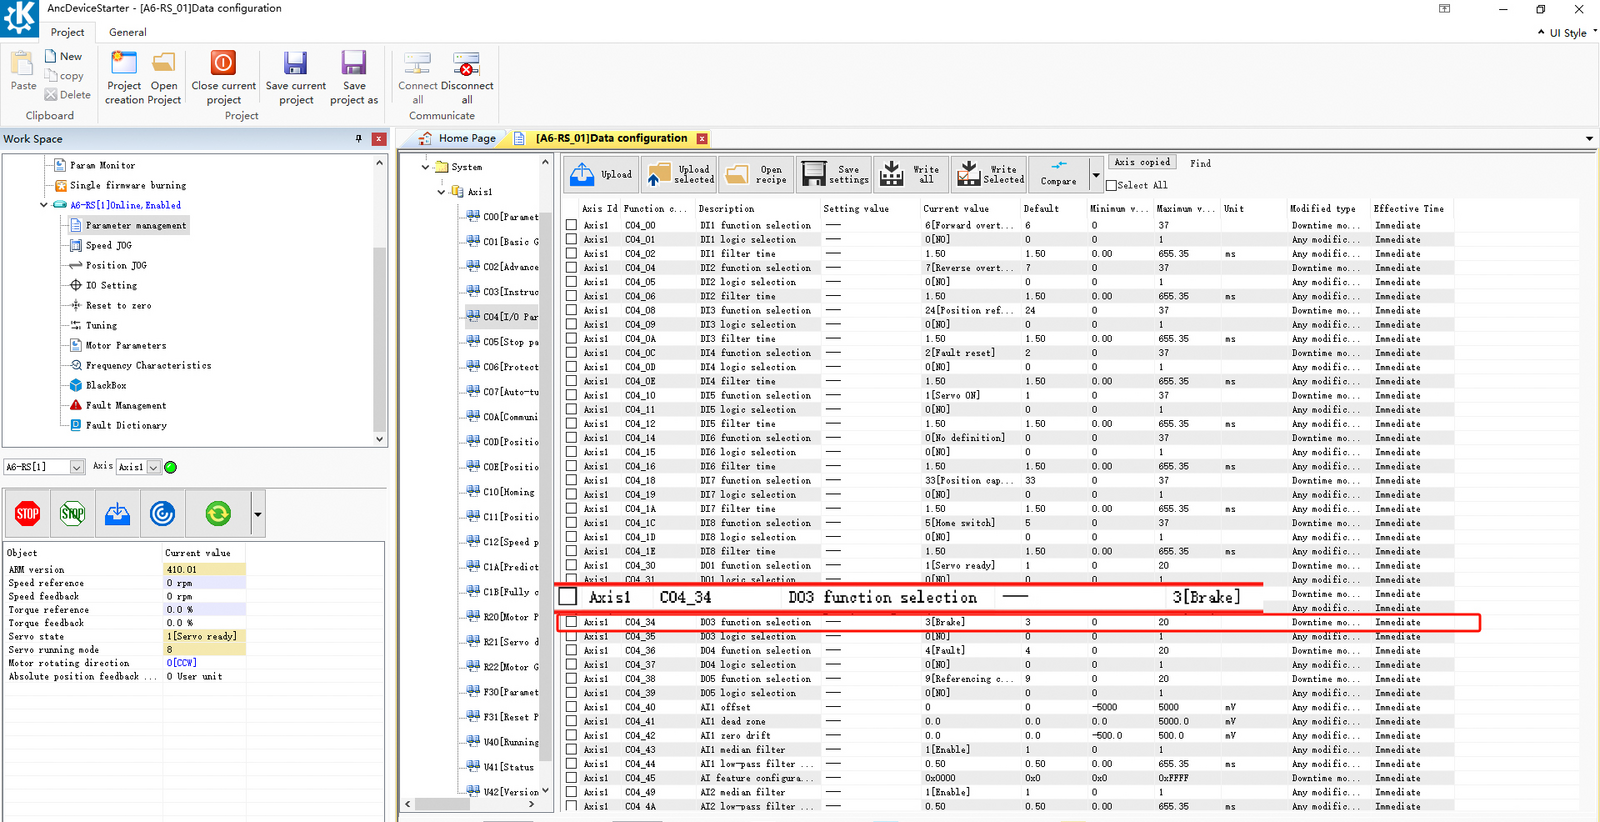
設定ソフトウェアに接続後、以下の画面を開き、DOポートの定義が変更されていないか確認してください。 ブレーキ機能に別のDOポートを割り当てて、問題がDO3ポート固有のものかどうかを切り分けます。
4. ソフトウェアのI/O設定を確認する
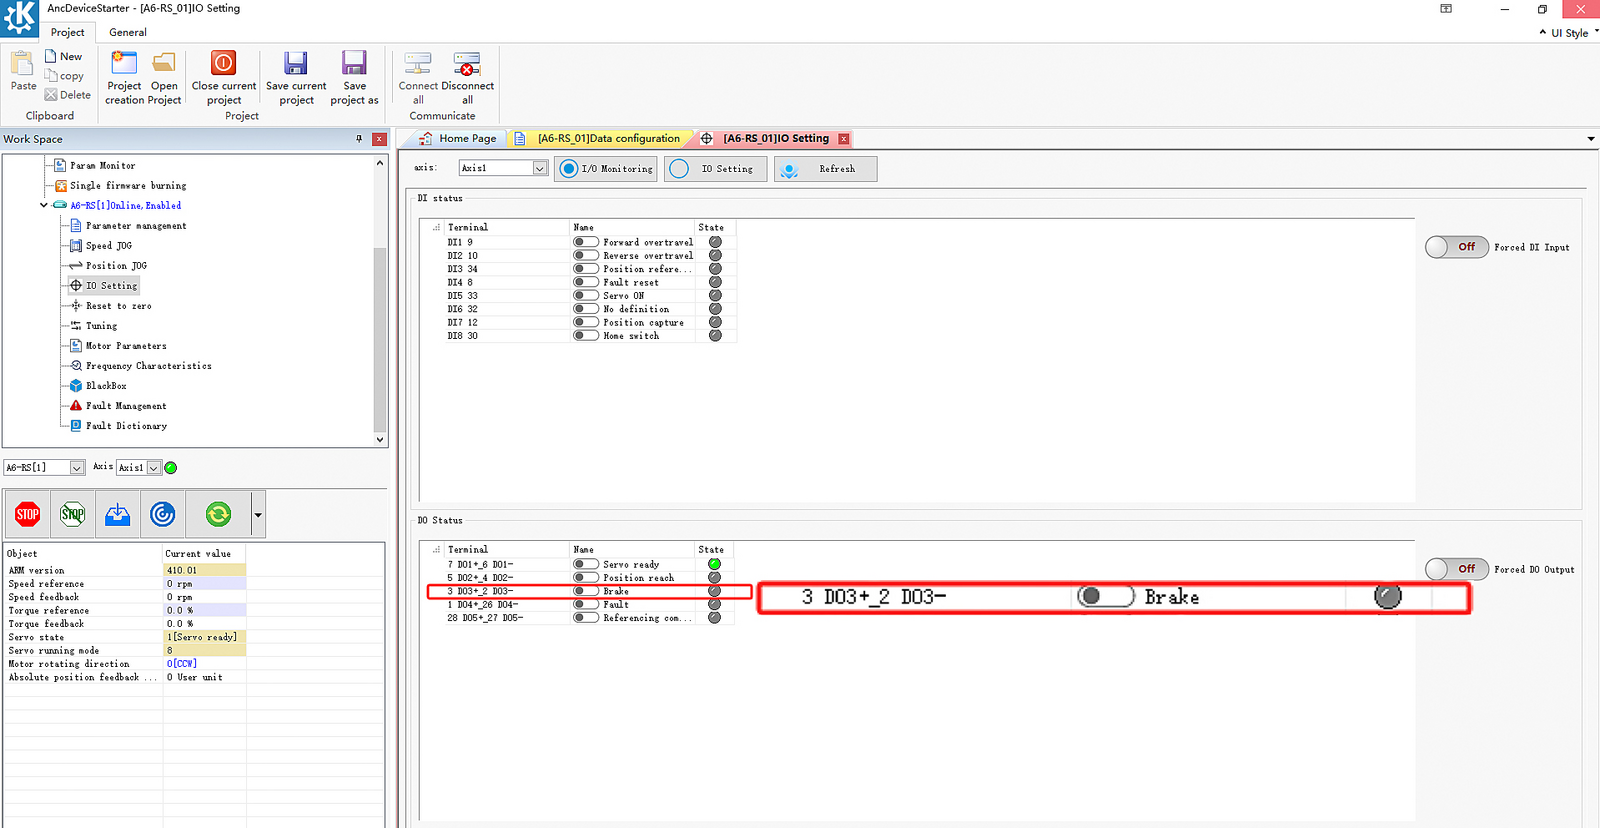
ブレーキ出力ポート(DO)に緑色のインジケーターが表示されていることを確認してください。緑色は正常動作を示します。 下図のように「Brake Not Released(ブレーキ未開放)」と表示される場合は、配線を確認するか、ブレーキ制御出力として別のDOポートを割り当ててテストしてください。
5. モーターの有効化状態を確認する
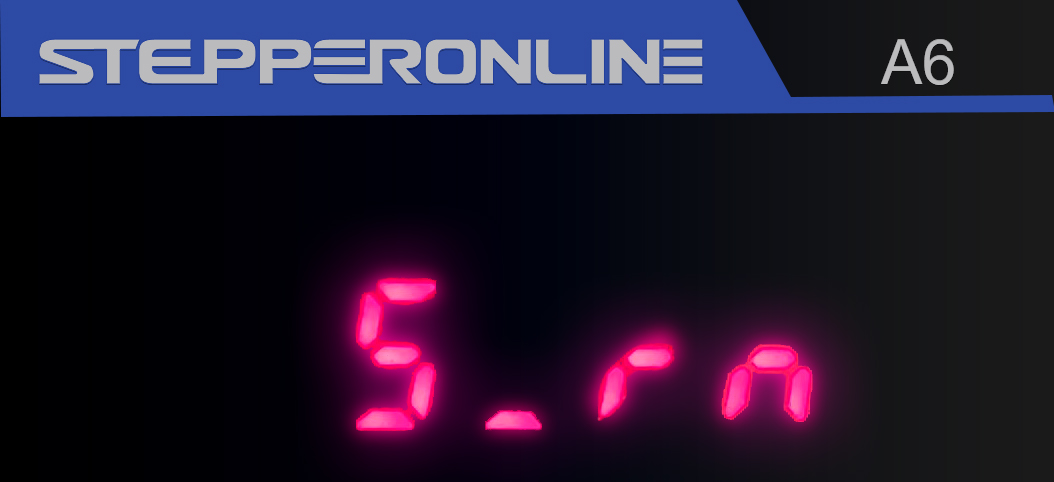
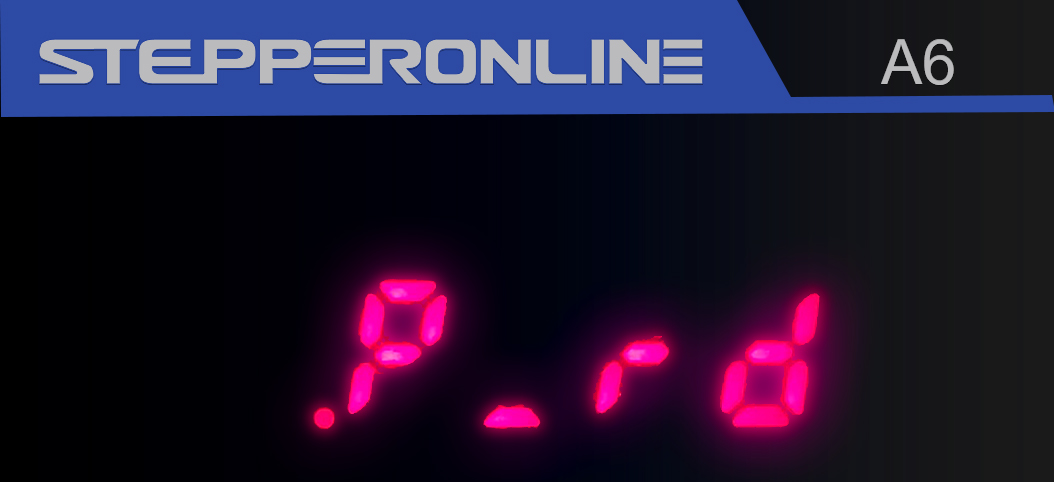
A6サーボドライブのディスプレイにおいて、左下隅に赤いドットが表示されていない場合は、モーターが有効化(サーボON)されている状態です。 (図1:有効化済み / 図2:無効状態)
まとめ
上記の手順に従って、体系的にトラブルシューティングを行ってください。すべての確認を完了しても問題が解決しない場合は、セットアップの鮮明な写真または動画を撮影し、テクニカルサポートチームまでお問い合わせください。