- イナーシャとイナーシャ比とは?
ロータイナーシャ(一般に「ロータイナーシャ」と略称)は、モータロータが回転速度の変化に対して抵抗する度合いを示す指標です。これはモータの加減速性能に直接影響を与える重要なパラメータです。したがって、サーボモータを選定する際は、性能と運転安定性に直接影響するため、モータのロータイナーシャを必ず考慮する必要があります。ロータイナーシャの値は、モータの仕様書に記載されています。STEPPERONLINEでは、様々なイナーシャ定格のサーボモータを提供しています。ロータイナーシャの値については、各モータのデータシートをご参照ください。
負荷イナーシャ比とは、モータシャフトに換算した総負荷イナーシャと、モータ自体のロータイナーシャの比です。負荷イナーシャは、モータが駆動する機械的負荷のイナーシャを表します。負荷イナーシャが大きいほど、システムの応答性は低下します。負荷イナーシャが過度に高い場合、動作の不安定や振動を引き起こす可能性があります。許容負荷イナーシャ比は、サーボモータの許容負荷イナーシャ仕様によって制限され、サーボシステムの運転条件によって異なる場合があります。
モータを許容負荷イナーシャを超えて運転した場合、減速時に過電圧アラームが発生する可能性があります。また、回生エネルギーが内蔵ブレーキ抵抗の容量を超えた場合、回生過電圧アラームが発生する可能性があります。このようなアラームが発生した場合は、以下のいずれかの対応を行ってください。
● トルクリミット値を下げる ● 減速時間を長くする(減速率を下げる) ● 最高速度を下げる ● 上記の対策を講じてもアラームが解消されない場合は、外付けブレーキ抵抗が必要です
- 適切なイナーシャ比の選定方法は?
負荷イナーシャ比を決定する方法は2つあります。
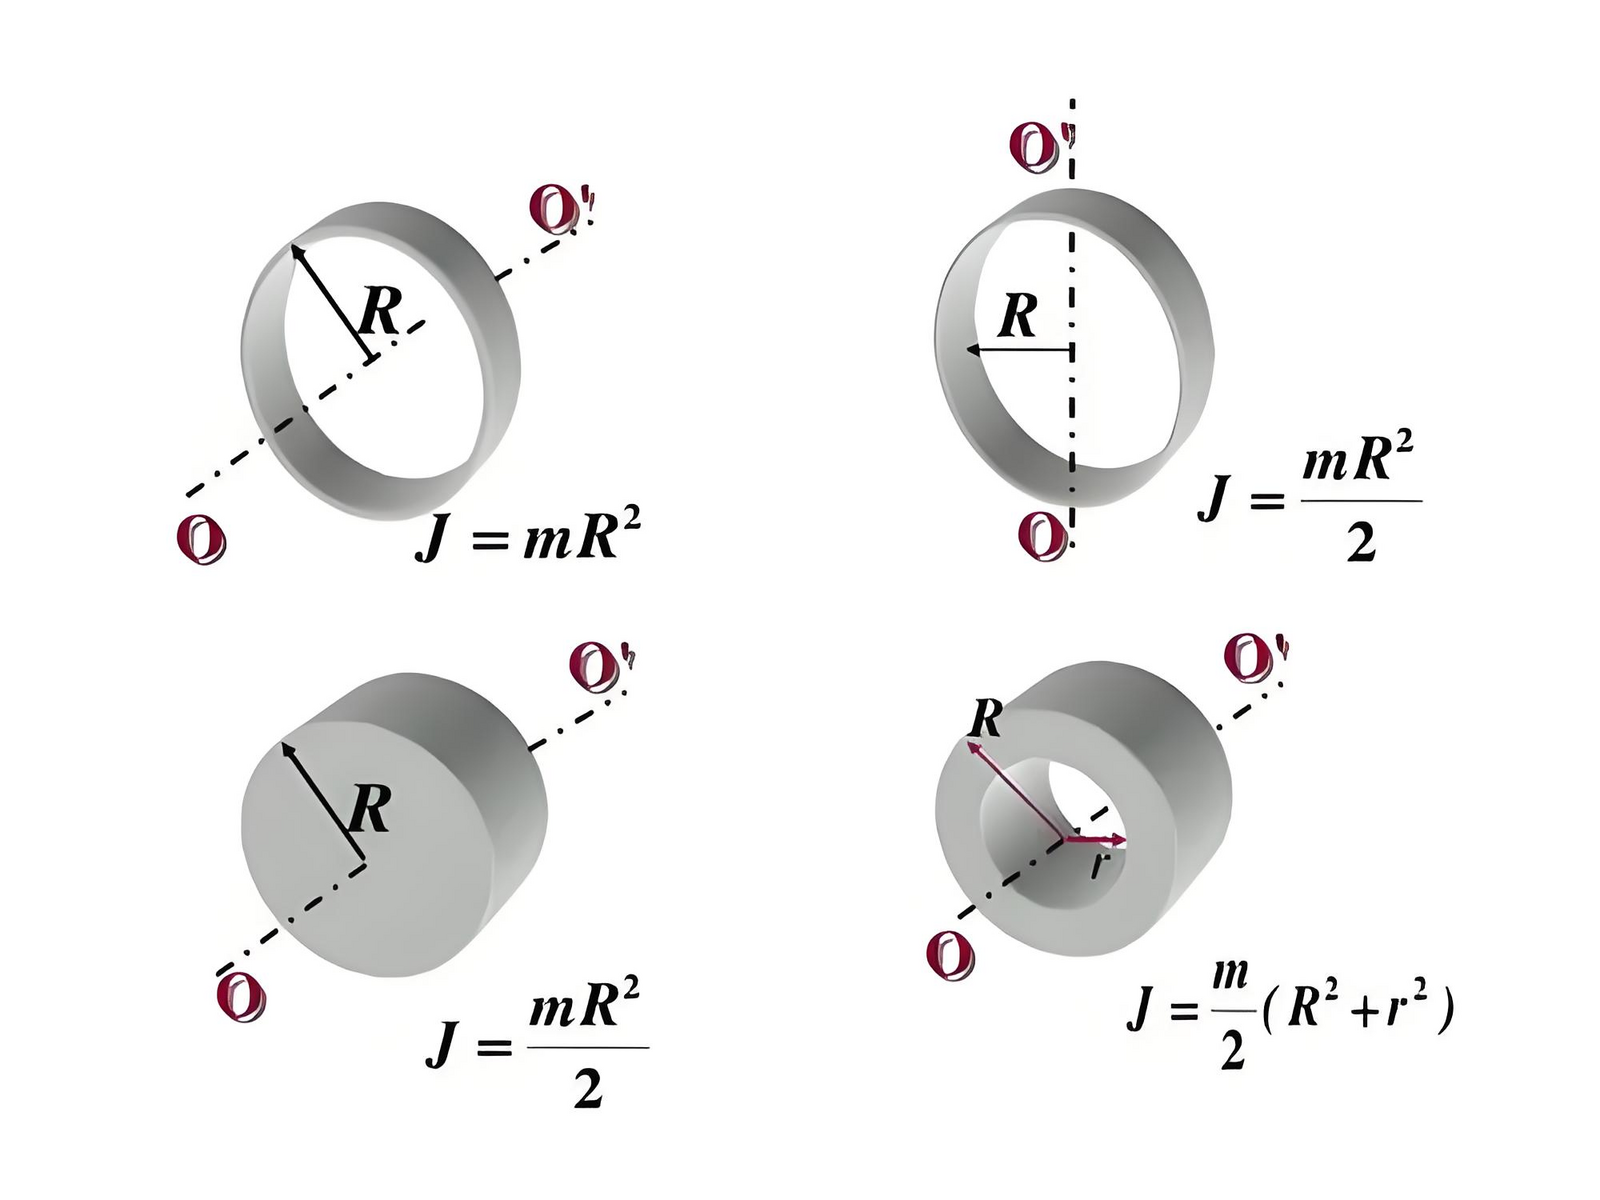
● 手動計算:システム内の各構成部品の質量と形状を計算し、総負荷イナーシャを算出する方法です。ただし、この方法は手間がかかり、複雑なサーボシステムでは正確な負荷イナーシャ比を算出することが困難な場合があります。
● 自動イナーシャ同定:最も一般的に使用される方法は、サーボドライブのイナーシャ自動チューニング機能による自動同定です。同定プロセスでは、ドライブがサーボモータに正転・逆転を数回指示し、適切な負荷イナーシャ比を決定します。現在STEPPERONLINEで販売しているすべてのサーボドライブは、この機能をサポートしています。
イナーシャ同定の手順は、STEPPERONLINEのサーボドライブのシリーズによって異なりますのでご注意ください。操作を行う前に、ドライブのユーザーマニュアルに記載されているイナーシャ同定の詳細な手順をよくお読みください。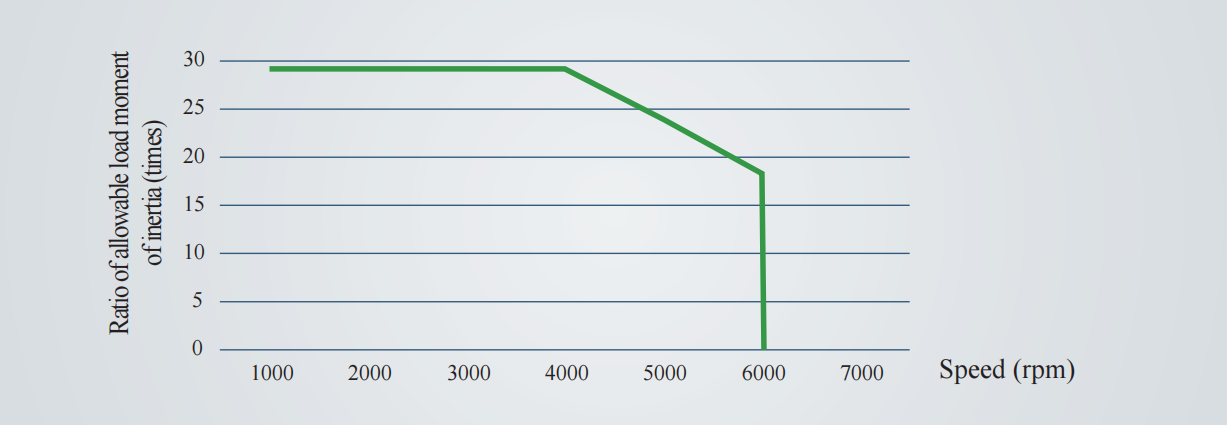
通常、推奨される最大負荷イナーシャ比は約30:1です(図参照)。システムの負荷がこの上限を超える場合は、減速機を追加してモータシャフトに換算される負荷イナーシャを下げることをお勧めします。モータシャフトに換算される負荷イナーシャは、減速比の2乗に反比例して低減されます。同時に、減速機がモータ速度に与える影響を考慮し、減速比5:1または10:1の減速機を選定することをお勧めします。これにより、出力速度を過度に低下させることなく、適切なイナーシャ比を実現できます。