マイクロステップを増やすとステッピングモーターのトルクが直接増加すると誤解している方が多く見られます。実際には、マイクロステップ自体が追加のトルクを発生させるわけではありません。しかし、モーターの動作条件を最適化することで、モーターの実効出力トルクと総合的な性能を大幅に向上させることができます。
以下のグラフは、当社モデル34IP65-45モーターを400パルス/回転(2マイクロステップ/ステップ)および2000パルス/回転(10マイクロステップ/ステップ)で動作させた場合のトルクカーブの比較を示しています。
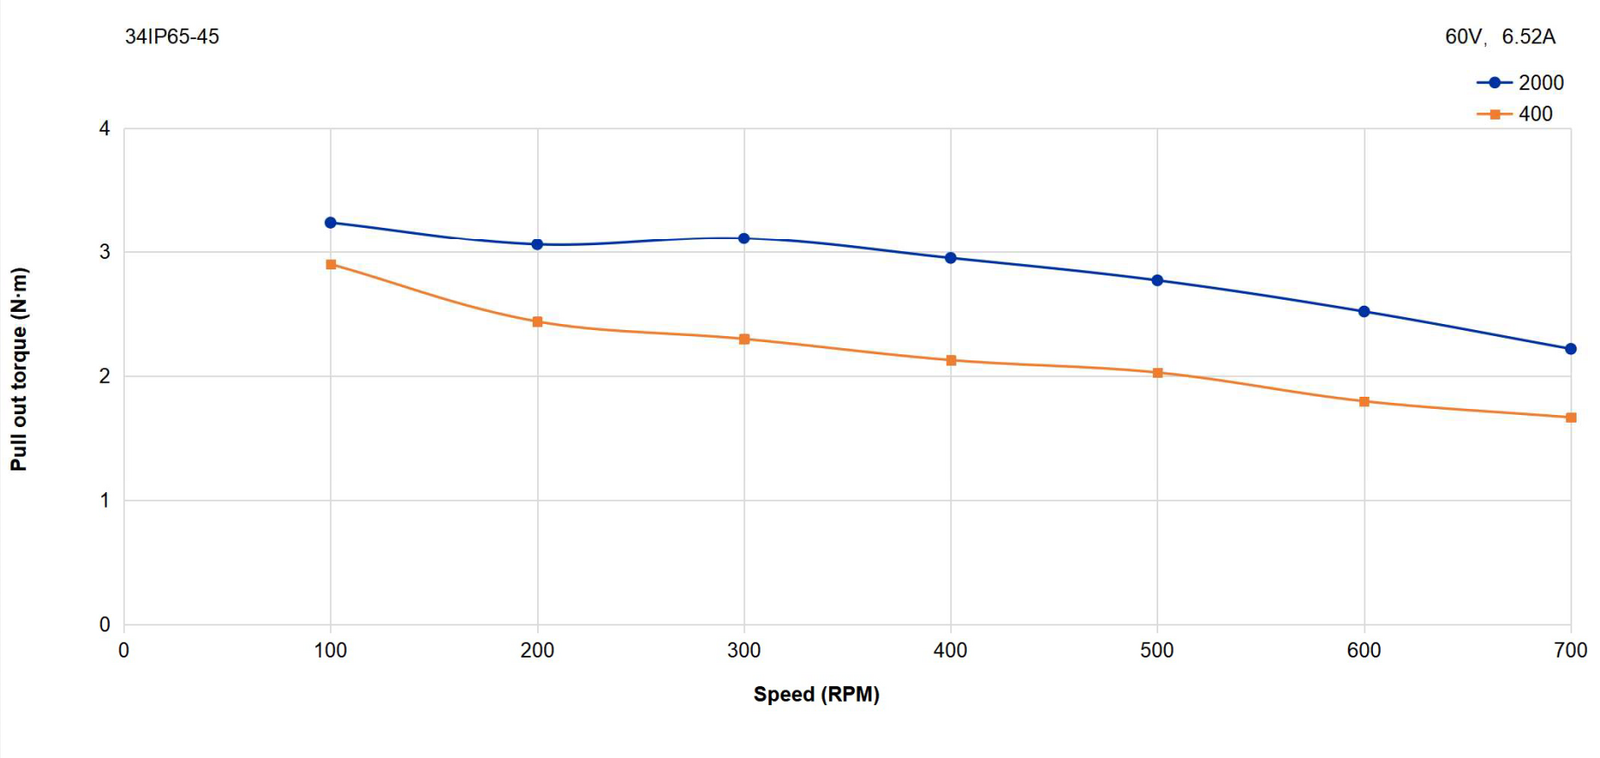
I. 核心的な結論:マイクロステップは保持トルクを増加させないが、動作中の実用トルクを向上させることができる
ステッピングモーターの理論上の保持トルクはその物理設計によって決定され、マイクロステップドライバーがこれを変更することはできません。しかし、実際の動作においては、マイクロステップ技術によりモーターをより滑らかに運転することができます。これにより、モーターが本来持つトルク能力をより十分に、かつ安定的に発揮できるようになり、実効トルク出力が向上します。
II. マイクロステップはどのように実効トルクと性能を向上させるのか?
- 振動と共振を抑制し、潜在能力を引き出す
- 問題: マイクロステップ数が少ない場合(フルステップ/ハーフステップ)、各ステップで機械的な衝撃と振動が発生し、特に共振速度域で顕著になります。これによりトルクが急激に低下し、脱調や騒音の原因となります。
- 解決策: マイクロステップにより、ほぼ連続的で滑らかな動作が実現し、機械的振動が大幅に低減されます。
- 効果: モーターが共振域をスムーズに通過でき、より広い速度範囲で安定したトルク出力を維持し、不要なトルク損失を回避できます。
- 低速時の滑らかさとトルク均一性を向上させる
- 問題: 低速時、大きなトルクリップルとコギングトルクにより回転が不均一になり、負荷の起動/停止や精密制御に悪影響を及ぼします。
- 解決策: マイクロステップを使用すると、電流変化がより滑らかになり、より連続的で均一なトルク出力が得られます。
- 効果: 低速時の動作がより滑らかになり、制御精度が向上し、負荷への実効トルク伝達が改善されます。これは微細な調整が必要な用途に特に有効です。
- 高速トルクへの影響(ドライバーの能力に依存)
- 期待されるメリット: より滑らかな動作により、高速への加速が容易になります。
- 潜在的なリスク: 過度に高いマイクロステップ設定には、ドライバーが非常に高いパルス周波数を処理する必要があります。マイクロステップは高ければ高いほど良いとは限りません。過度に高いマイクロステップ設定には、ドライバーに非常に高いパルス周波数が要求されます。ドライバーやコントローラーが十分なパルス周波数を供給できない場合、モーターは目標速度に達せず、意図した効果が得られません。
III. 実用的な推奨事項:マイクロステップ設定の選び方
- 滑らかで静かな動作が必要な低速・高精度用途(例:光学フォーカシング、精密機器):高いマイクロステップを使用(例:16、32、64マイクロステップ/ステップ以上、当社ドライバーでは1回転あたり3200パルス以上に相当)。
- 動的性能が要求される中速〜高速動作(例:CNC加工、高速位置決め):中程度のマイクロステップを選択(例:4、8、16マイクロステップ/ステップ、当社ドライバーでは1回転あたり800〜3200パルスに相当)。
- 振動がそれほど問題にならないコスト重視の低速用途: 低いマイクロステップ(例:2、4マイクロステップ/ステップ、当社ドライバーでは1回転あたり400または800パルスに相当)で十分です。