サーボイネーブル喪失時の停止モードは、サーボイネーブル信号が解除された際(例:電源遮断時)のドライブの応答動作を決定します。このパラメータを設定する前に、テストの目的を明確にしてください:
シナリオ1: 電源遮断を緊急停止手段として使用することを意図している場合。
シナリオ2: 作業環境における予期しない停電に備えるため、電源喪失後の負荷動作を観察したい場合。
推奨事項
シナリオ1の場合: 電源遮断を緊急停止手段として使用することはお勧めしません。代わりに、デジタル入力(DI)コマンドを使用して緊急停止をトリガーしてください。または、本ドライブに搭載されているSafety Torque Off(STO)機能もこの要件を満たすことができます。
シナリオ2の場合: サーボイネーブル喪失時のサーボモータの停止動作は、以下のパラメータで設定できます:
-
C05.00 サーボイネーブル喪失時の停止モード
-
C05.00 = 0:コースト停止(フリーラン)。モータへの通電が遮断され、摩擦と負荷慣性により停止するまで自由に回転し続けます。
-
C05.00 = 1:制御減速により停止した後、サーボが無効になります(モータフリー)。
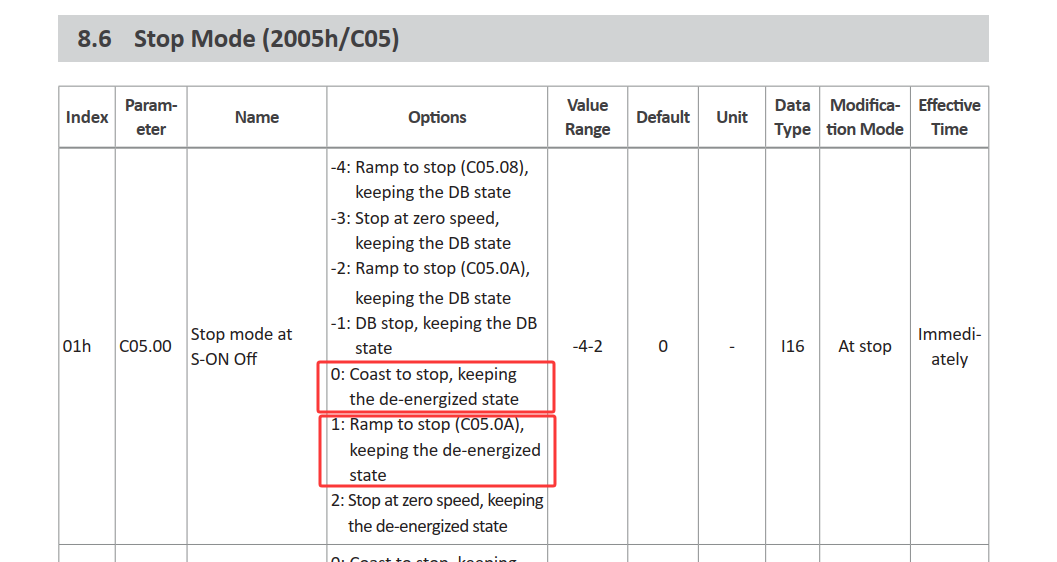
パラメータ詳細:
-
C05.00 = 0:モータは能動的な制動や減速制御なしにコースト停止します。停止時間は負荷慣性と摩擦に依存します。
-
C05.00 = 1:ドライブは制御ランプを使用してモータを減速停止させた後、サーボを無効にします。減速率はパラメータ**C05.08(クイックストップ減速時間)**で調整できます。予期しない電源喪断後に負荷が装置に損傷を与えないよう、実際の負荷条件に基づいて適切な減速値を試験・決定することが重要です。