PUL/DIRモードは 「シングルパルスモード」 と呼ばれ、CW/CCWモードは 「デュアルパルスモード」 と呼ばれます。これらのモードは、通常ドライバ上のDIPスイッチで切り替えます。以下に詳しく解説します。
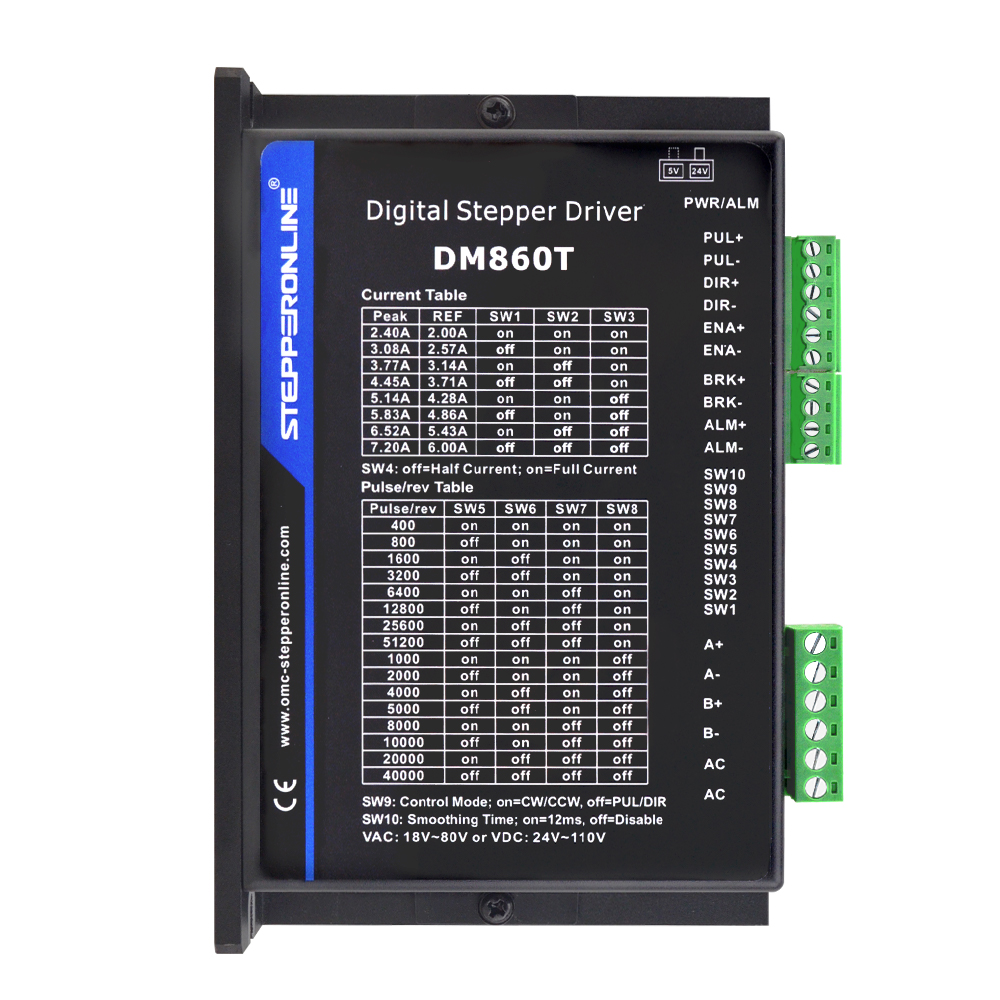
デュアルパルスモードに対応するモデルは、すべてのクローズドループパルスステッピングモータードライバ、およびDM860TとDM860Yです。
1. PUL/DIRモード(パルス+方向)
最も一般的に使用される標準的なモードです。
- PUL(またはPULSE): パルス信号端子
各パルスのエッジ(立ち上がりまたは立ち下がり、DIPスイッチで設定可能)により、モーターが1ステップまたは1マイクロステップ進むよう指令されます。この端子がモーターのステップ動作を制御します。
- DIR: 方向信号端子
これはレベル信号です。 Highレベル は通常一方向(例:正転)を表し、Lowレベル は逆方向(例:逆転)を表します。
動作原理: コントローラーはパルス列を送信する前にDIR端子をHighまたはLowに設定し、モーターの回転方向を決定します。その後送信されるPULパルスにより、モーターは事前に設定された方向に駆動されます。
特長:
- 幅広い互換性
- コントローラーリソースの効率的な使用(パルス出力チャンネルは1系統のみで済む)
- 直感的で分かりやすいプログラミングロジック
2. CW/CCWモード(正転パルス+逆転パルス)
- CW(Clockwise): 正転(時計回り)パルス信号端子。このポートに送信される各パルスにより、モーターが時計回りに1ステップ進みます。
- CCW(Counterclockwise): 逆転(反時計回り)パルス信号端子。このポートに送信される各パルスにより、モーターが反時計回りに1ステップ進みます。
動作原理:
- 正転(CW)が必要な場合、コントローラーはCWポートにのみパルスを送信し、CCWポートはLowレベルを維持するか、パルスを受信しない状態にします。
- 逆転(CCW)が必要な場合、コントローラーはCCWポートにのみパルスを送信し、CWポートはLowレベルを維持するか、パルスを受信しない状態にします。
補足: ほとんどのドライバでは、CW端子はPUL端子と物理的なインターフェースを共用 しており、CCW端子はDIR端子と物理的なインターフェースを共用 しています。そのため、これらは同一のインターフェースペアに対する2つの異なる制御方式を表しています。
特長:
- よりシンプルで直接的なロジック:特定の方向に回転させるには、対応する信号線にパルスを送信するだけでよく、方向レベルを事前に設定する必要がありません。
- ノイズ耐性の向上:方向情報がパルス信号自体にエンコードされているため、DIR信号のジッターやタイミングの問題による意図しない方向誤りを完全に回避できます。