A6シリーズサーボモーターをRS-485経由のModbus RTUで制御する際にご質問をいただくことがございます。ユーザーの皆様にA6シリーズのRS-485通信機能をより深くご理解・ご活用いただくため、本ガイドでは詳細な配線手順と実践的なコマンド例をご紹介いたします。
重要:RS-485経由で書き込んだパラメータの保存 RS-485経由で書き込んだパラメータを不揮発性メモリに保存するには、以下の保存コマンドを送信する必要があります。送信しなかった場合、変更したすべてのパラメータはドライブの電源断時に工場出荷時のデフォルト値に戻ります。
01 06 0A 05 00 01 CRC CRC
1. 初期接続と通信設定
必要な準備
- モーターおよび電源ケーブルが接続されたA6-RSシリーズサーボドライブ
- RJ45 Ethernetケーブル
- RS-485-USB変換アダプタケーブル(どの製品を選べばよいか分からない場合は、弊社製品 USB to RS-422/RS-485 Serial Port Converter Adapter Cable を推奨いたします)
- シリアル通信ソフトウェア、またはModbus RTUコマンドを送信可能なコントローラ
配線
A6-RSシリーズマニュアルのRS-485インターフェースピン定義をご参照ください:
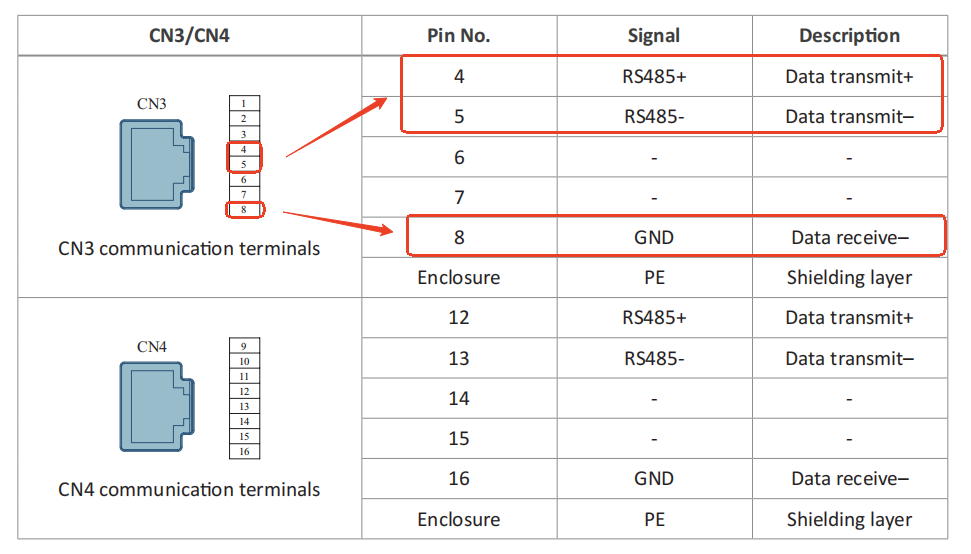
RJ45 Ethernetケーブルのピン配置と比較します:
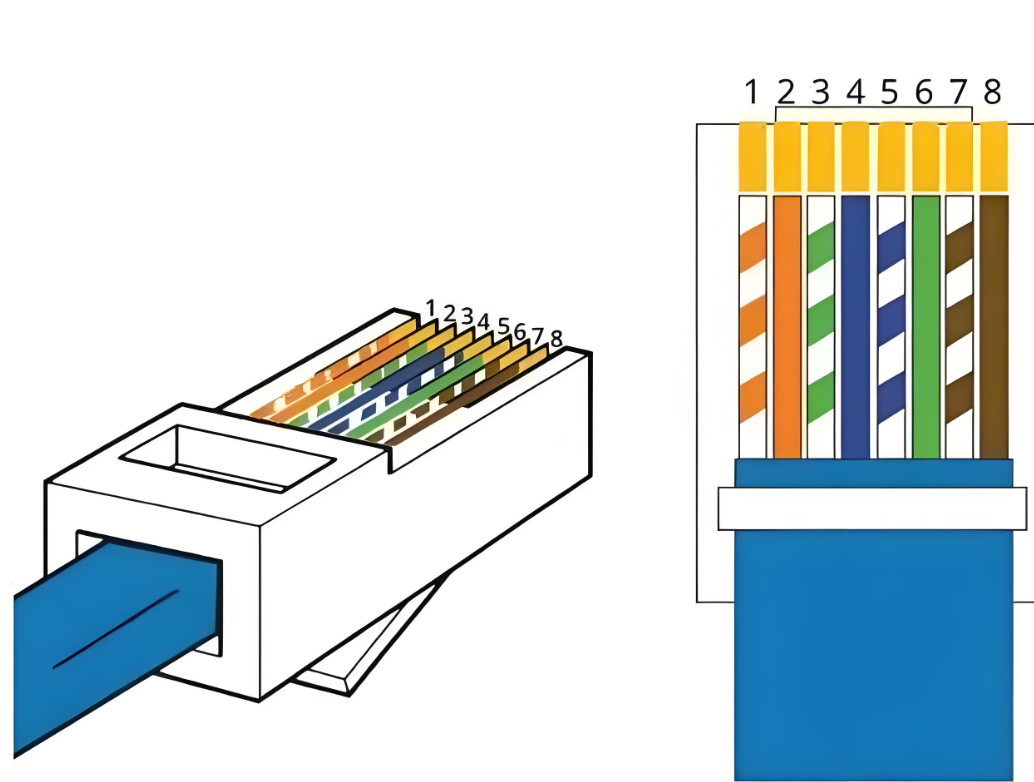
図に示す通り、4番、5番、8番の線をRS-485-USB変換アダプタケーブルに接続します。
RJ45 Ethernetケーブルの処理:
- 一端のRJ45コネクタはそのまま残し、ドライブのCN3ポートに差し込めるようにします。
- 他端のRJ45コネクタを切り落とします。
- 4番、5番、8番の線(青、青白、茶色の線)の被覆を剥き、以下のように接続します:
| ドライブ(CN3) | RS-485-USB変換アダプタ |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
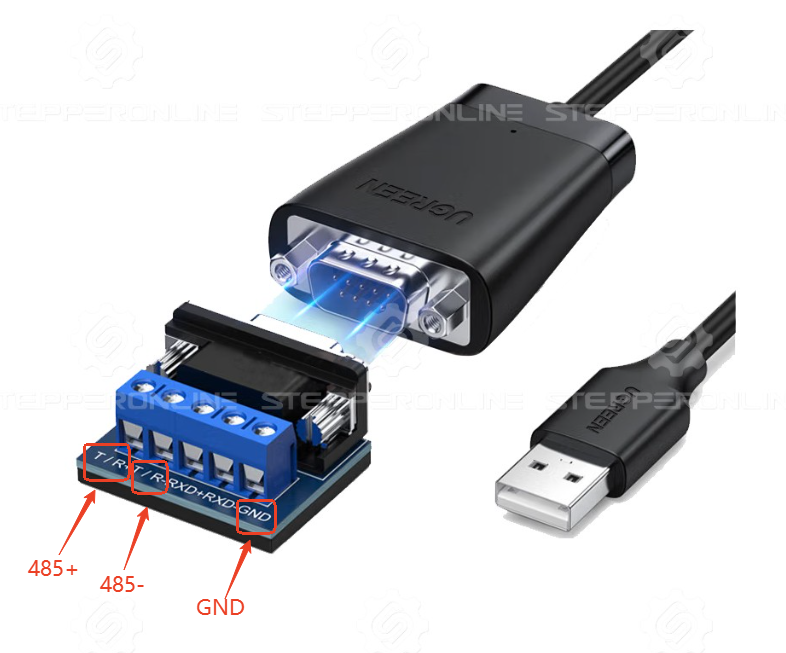
配線完了後、RJ45コネクタをドライブのCN3ポートに差し込み、USBアダプタをPCに接続します。ドライブの電源を入れ、シリアル通信ソフトウェアを開いて通信を確立します。通信が確立できない場合は、こちらのトラブルシューティング記事をご参照ください。
2. 運転モード
2.1 速度制御モード
| コマンド | 説明 |
|---|---|
01 06 00 00 00 01 CRC CRC |
ドライブ制御モードを速度モードに設定(C00.00=1) |
01 06 03 20 00 03 CRC CRC |
内部速度指令を使用(C03.20=3) |
01 06 12 00 00 01 CRC CRC |
速度プロファイルモードをサイクル運転に設定(C12.00=1) |
01 06 12 06 02 58 CRC CRC |
運転速度を600 RPMに設定(C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
加速時間を100 msに設定(C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
減速時間を100 msに設定(C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
モーターを有効化し運転開始(C04.11=1) |
01 06 04 11 00 00 CRC CRC |
緊急停止:モーターを無効化(C04.11=0) |
上記の例に示す通り、A6シリーズのパラメータレジスタアドレスは複雑な変換を必要としません。例えば、C00.00を1に設定する場合、RS-485コマンドのレジスタアドレスは単に0000となります。同様に、C03.20を3に設定する場合はレジスタアドレス0320を使用します。
変換が必要なのは書き込み値のみです。マニュアルのすべてのパラメータ値は10進数で記載されていますが、RS-485コマンドでは16進数の値が必要です。
重要:データ型とレジスタサイズ
マニュアルの第8章のパラメータ表には「データ型」の列があります。パラメータによってデータ型が異なりますのでご注意ください:
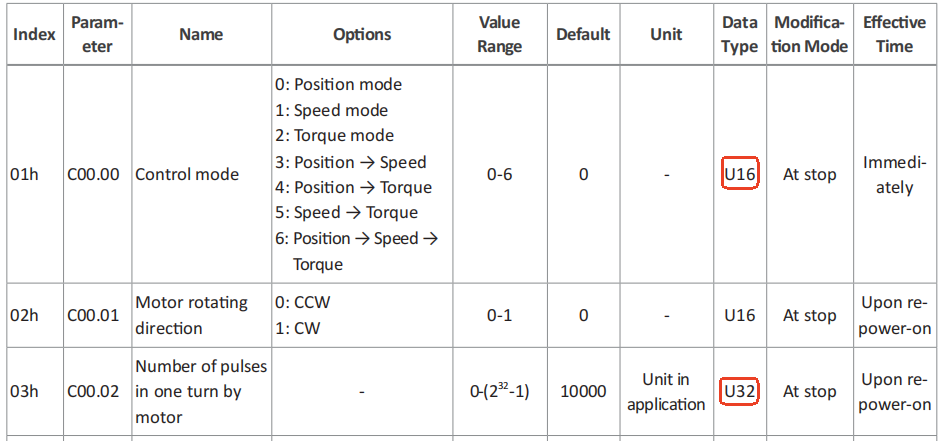
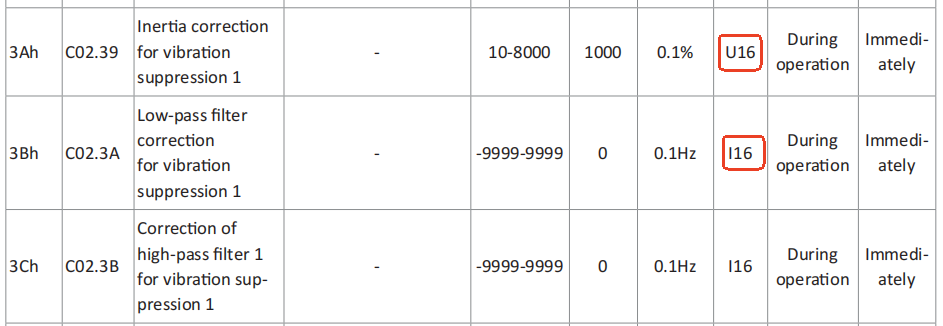
データ型に十分ご注意ください:
U16 — 16ビット符号なしパラメータ(書き込みコマンド0x06を使用):
例:01 06 00 00 00 01 CRC CRC(C00.00を1に設定)
| フィールド | 値 | 説明 |
|---|---|---|
| スレーブアドレス | 01 |
軸アドレス(単体ドライブのテスト時はデフォルト=1) |
| ファンクションコード | 06 |
単一レジスタ書き込み(C00.00は16ビットパラメータ) |
| レジスタアドレス | 00 00 |
パラメータアドレス |
| レジスタ値 | 00 01 |
書き込み値(10進数1の16進数表記) |
| CRC | [CRC][CRC] |
CRC誤り検出符号(ほとんどのシリアル通信ソフトウェアで自動計算されます) |
U32 — 32ビット符号なしパラメータ(書き込みコマンド0x10を使用):
例:01 10 12 0A 00 02 04 00 64 00 00 CRC CRC(C12.0Aを100に設定)
| フィールド | 値 | 説明 |
|---|---|---|
| スレーブアドレス | 01 |
軸アドレス |
| ファンクションコード | 10 |
複数レジスタ書き込み(C12.0Aは32ビットパラメータ) |
| レジスタアドレス | 12 0A |
パラメータアドレス |
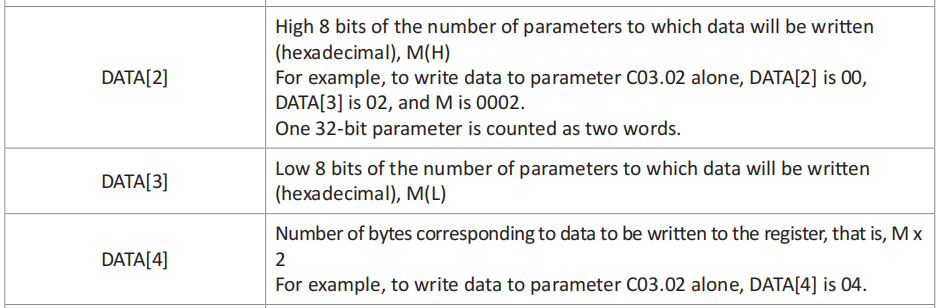
| レジスタ数 | 00 02 |
書き込むレジスタ数(2×16ビットレジスタ) |
| バイト数 | 04 |
データバイト数 |
| フィールド | 値 | 説明 |
|---|---|---|
| レジスタデータ | 00 64 00 00 |
書き込み値:100の16進数表記(0x00000064)。32ビットパラメータの場合、データは2つの16ビットレジスタに分割されます。バイトオーダーはパラメータC0A.06に依存します。C0A.06=0の場合、上位16ビット(0064)が最初のレジスタに書き込まれ、続いて下位16ビット(0000)が書き込まれます。 |
| CRC | CRC CRC |
CRC誤り検出符号 |
I16とU16の違い: I16は符号付き16ビット値(負の値に対応)を表し、U16は符号なし16ビット値を表します。パラメータが負の値を受け付ける場合、そのデータ型はI16となります。一般的に速度関連のパラメータは負の値を持つ場合があり、負の値と正の値はモーターの逆回転方向を示します。
2.2 多段速度運転
| コマンド | 説明 |
|---|---|
01 06 00 00 00 01 CRC CRC |
ドライブ制御モードを速度モードに設定(C00.00=1) |
01 06 03 20 00 03 CRC CRC |
内部速度指令を使用(C03.20=3) |
01 06 12 00 00 01 CRC CRC |
速度プロファイルモードをサイクル運転に設定(C12.00=1) |
01 06 12 01 00 01 CRC CRC |
速度プロファイル開始グループをグループ1に設定(C12.01=1) |
01 06 12 02 00 02 CRC CRC |
速度プロファイル終了グループをグループ2に設定(C12.02=2) |
01 06 12 06 00 64 CRC CRC |
グループ1の速度を100 RPMに設定(C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
グループ1の運転時間を15000 msに設定(C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
グループ1の加速時間を100 msに設定(C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
グループ1の減速時間を100 msに設定(C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
グループ2の速度を5 RPMに設定(C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
グループ2の運転時間を15000 msに設定(C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
グループ2の加速時間を100 msに設定(C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
グループ2の減速時間を100 msに設定(C12.16=100) |
01 06 04 11 00 01 CRC CRC |
モーターを有効化し運転開始(C04.11=1) |
01 06 04 11 00 00 CRC CRC |
緊急停止:モーターを無効化(C04.11=0) |
2.3 絶対位置移動 — 5000パルス(デフォルト:10000パルス/回転、C00.02=10000)
| コマンド | 説明 |
|---|---|
01 06 00 00 00 00 CRC CRC |
ドライブ制御モードを位置決めモードに設定(C00.00=0) |
01 06 11 01 00 00 CRC CRC |
位置プロファイル指令を絶対位置決めに設定(C11.01=0) |
01 06 03 00 00 02 CRC CRC |
位置指令ソースをステップ増分に設定(C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
運転速度を1 RPMに設定(C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
移動量を5000パルスに設定(C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
DI1を位置決めステップ増分有効に設定(C04.00=34、0x22) |
01 06 04 11 00 01 CRC CRC |
モーターを有効化し運転開始(C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1有効をトリガ(C04.01=1) |
01 06 04 11 00 00 CRC CRC |
緊急停止:モーターを無効化(C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1を無効化(C04.01=0) |
2.4 絶対位置決めでの多段位置運転(第1区間:3000パルス、第2区間:8000パルス)
注記: 絶対位置決めモードでは:
- 第1区間は位置3000パルス(原点0からの相対位置)へ移動します。
- 第2区間は位置8000パルス(原点0からの相対位置)へ移動します。
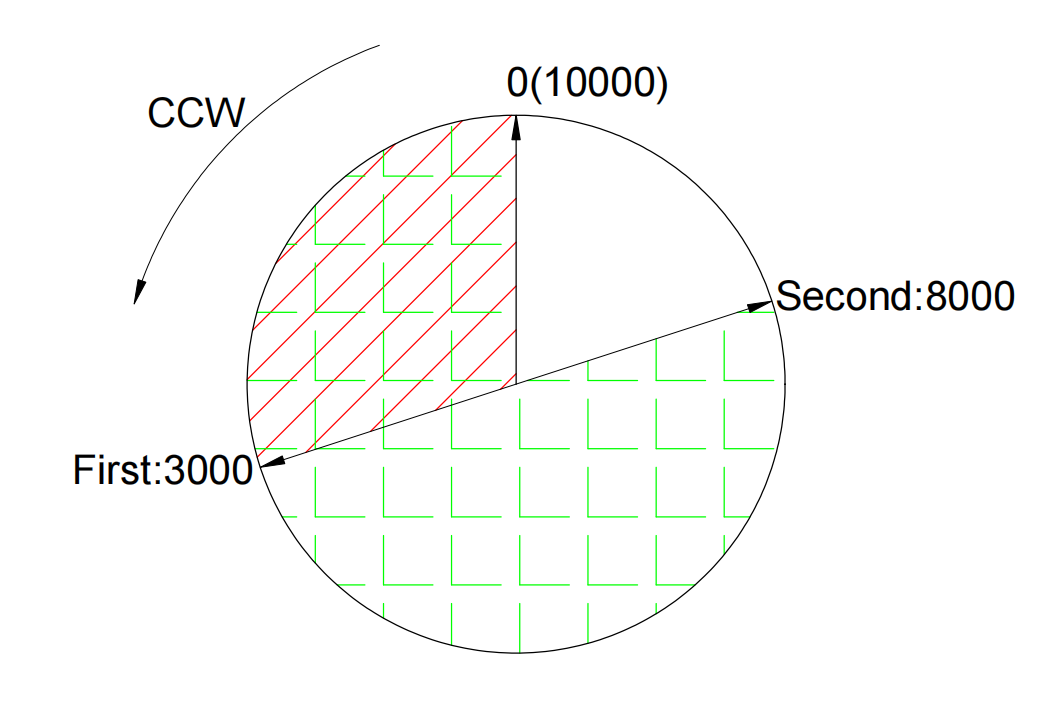
相対位置モードで運転する場合は、C11.01=1に設定します。このモードでは、第2の移動は3000パルス位置から開始し、さらに8000パルス前方へ移動します。
| コマンド | 説明 |
|---|---|
01 06 00 00 00 00 CRC CRC |
ドライブ制御モードを位置決めモードに設定(C00.00=0) |
01 06 03 00 00 01 CRC CRC |
多段位置指令を有効化(C03.00=1) |
01 06 11 00 00 00 CRC CRC |
単一運転モードに設定(C11.00=0) |
01 06 11 03 00 01 CRC CRC |
位置プロファイル開始グループをグループ1に設定(C11.03=1) |
01 06 11 04 00 02 CRC CRC |
位置プロファイル終了グループをグループ2に設定(C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
グループ1の移動量を3000パルスに設定(C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
グループ1の運転速度を5 RPMに設定(C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
グループ1の加速時間を100 msに設定(C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
グループ1の減速時間を100 msに設定(C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
グループ1の運転後遅延を5000 msに設定(C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
グループ2の移動量を8000パルスに設定(C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
グループ2の運転速度を1 RPMに設定(C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
グループ2の加速時間を100 msに設定(C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
グループ2の減速時間を100 msに設定(C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
グループ2の運転後遅延を5000 msに設定(C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
DI1を位置プロファイルトリガに設定(C04.00=19、0x13) |
01 06 04 11 00 01 CRC CRC |
モーターを有効化し運転開始(C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1有効をトリガ(C04.01=1) |
01 06 04 11 00 00 CRC CRC |
緊急停止:モーターを無効化(C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1を無効化(C04.01=0) |
3. 主要コマンド一覧
| 機能 | コマンド |
|---|---|
| モーター有効化 | 01 06 04 11 00 01 CRC CRC |
| モーター無効化 | 01 06 04 11 00 00 CRC CRC |
| 工場出荷時設定への復元 | 01 06 31 02 00 01 CRC CRC |
| 現在のモーター速度の読み取り | 01 03 40 01 00 02 CRC CRC |
| 現在の絶対位置の読み取り | 01 03 40 16 00 02 CRC CRC |
| 現在のモータートルクの読み取り | 01 03 40 03 00 02 CRC CRC |
| ドライブ温度の読み取り | 01 03 40 30 00 02 CRC CRC |
トルク読み取りに関する注記: 読み取り値の単位は0.1%です。例えば、読み取り値1000は100.0%に相当し、モーターの定格トルクの1倍を意味します。
温度読み取りに関する注記: 読み取り値の単位は0.1 °Cです。