Müşterilerimizden, A6 serisi servo motorları RS-485 üzerinden Modbus RTU ile kontrol etme konusunda sorular aldık. Kullanıcıların A6 serisinin RS-485 iletişim özelliklerini daha iyi anlamasına ve kullanmasına yardımcı olmak için bu kılavuzda detaylı kablolama talimatları ve pratik komut örnekleri sunulmaktadır.
Önemli: RS-485 ile Yazılan Parametrelerin Kaydedilmesi RS-485 üzerinden yazılan parametreleri kalıcı belleğe kaydetmek için aşağıdaki kaydetme komutunu göndermeniz gerekir. Aksi takdirde, sürücü gücü kesildiğinde değiştirilen tüm parametreler fabrika ayarlarına geri dönecektir.
01 06 0A 05 00 01 CRC CRC
1. İlk Bağlantı ve İletişim Kurulumu
Gerekli Hazırlıklar
- Motor ve güç kabloları bağlanmış bir A6-RS serisi servo sürücü
- Bir RJ45 Ethernet kablosu
- Bir RS-485-USB dönüştürücü kablo (Hangisini seçeceğinizden emin değilseniz, ürünümüzü öneririz: USB'den RS-422/RS-485 Seri Port Dönüştürücü Adaptör Kablosu)
- Modbus RTU komutları gönderebilen seri iletişim yazılımı veya bir kontrol cihazı
Kablolama
A6-RS serisi kılavuzundaki RS-485 arayüzü pin tanımlarına bakın:
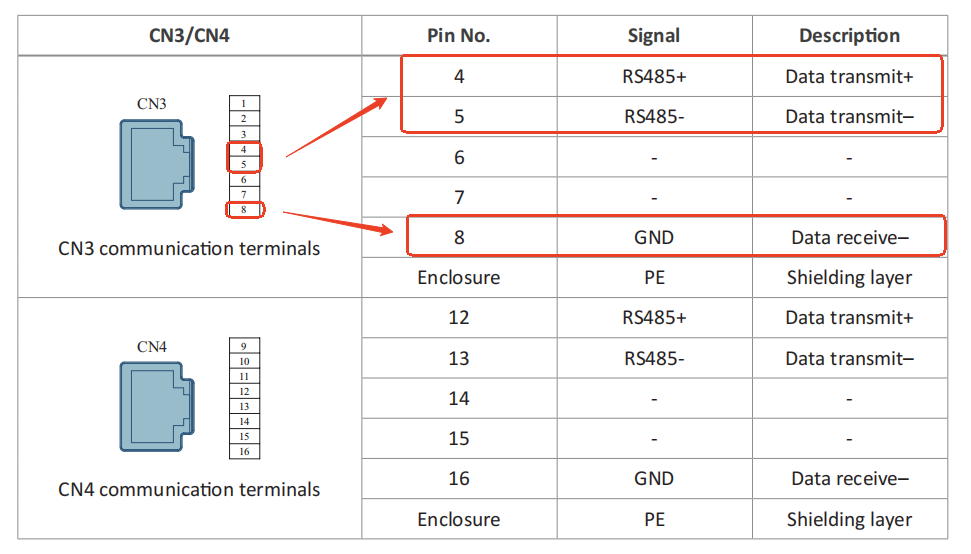
RJ45 Ethernet kablosunun pin dizilimi ile karşılaştırın:
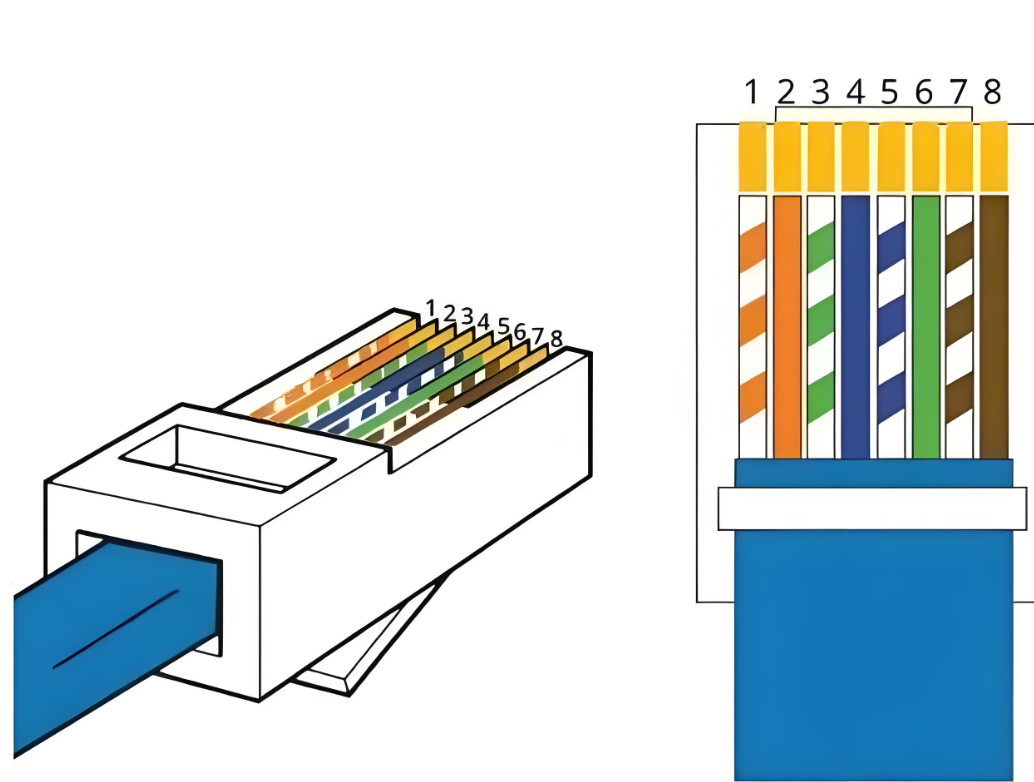
Şemalarda gösterildiği gibi, 4, 5 ve 8 numaralı kabloları RS-485-USB dönüştürücü kabloya bağlayın.
RJ45 Ethernet kablosu için:
- Bir ucundaki RJ45 konektörü, sürücünün CN3 portuna takılmak üzere olduğu gibi bırakın.
- Diğer ucundaki RJ45 konektörü kesin.
- 4, 5 ve 8 numaralı kabloları (mavi, mavi-beyaz ve kahverengi kablolar) soyun ve aşağıdaki gibi bağlayın:
| Sürücü (CN3) | RS-485-USB Dönüştürücü |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
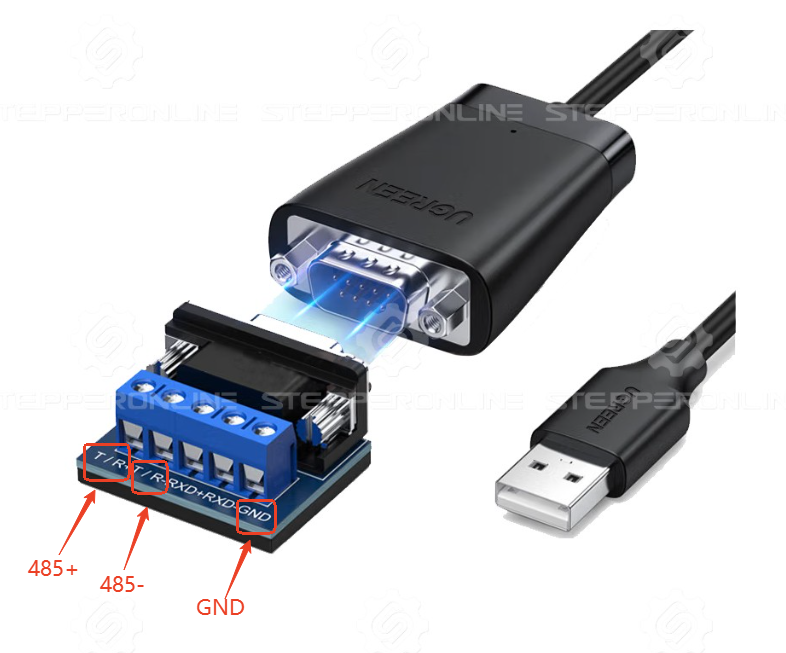
Kablolama tamamlandıktan sonra RJ45 konektörünü sürücünün CN3 portuna takın ve USB adaptörü bilgisayarınıza bağlayın. Sürücüye güç verin ve iletişimi kurmak için seri iletişim yazılımını açın. İletişim başarısız olursa, bu sorun giderme makalesine bakın.
2. Çalışma Modları
2.1 Hız Kontrol Modu
| Komut | Açıklama |
|---|---|
01 06 00 00 00 01 CRC CRC |
Sürücü kontrol modunu hız moduna ayarla (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Dahili hız komutunu kullan (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Hız profili modunu döngüsel çalışmaya ayarla (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Çalışma hızını 600 RPM olarak ayarla (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
İvmelenme süresini 100 ms olarak ayarla (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Yavaşlama süresini 100 ms olarak ayarla (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Motoru etkinleştir ve çalışmayı başlat (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Acil durdurma: motoru devre dışı bırak (C04.11=0) |
Yukarıdaki örneklerde görüldüğü gibi, A6 serisindeki parametre kayıt adresleri karmaşık dönüşümler gerektirmez. Örneğin, C00.00 değerini 1 olarak ayarlamak için RS-485 komutundaki kayıt adresi basitçe 0000 olur. Benzer şekilde, C03.20 değerini 3 olarak ayarlamak için kayıt adresi 0320 kullanılır.
Gerekli tek dönüşüm yazma değeri içindir. Kılavuzdaki tüm parametre değerleri ondalık formatta listelenmiştir, ancak RS-485 komutları onaltılık değerler gerektirir.
Önemli: Veri Tipleri ve Kayıt Boyutları
Kılavuzun 8. Bölümünde, parametre tablosunda bir "Veri Tipi" sütunu bulunur. Veri tiplerinin parametrelere göre farklılık gösterdiğine dikkat edin:
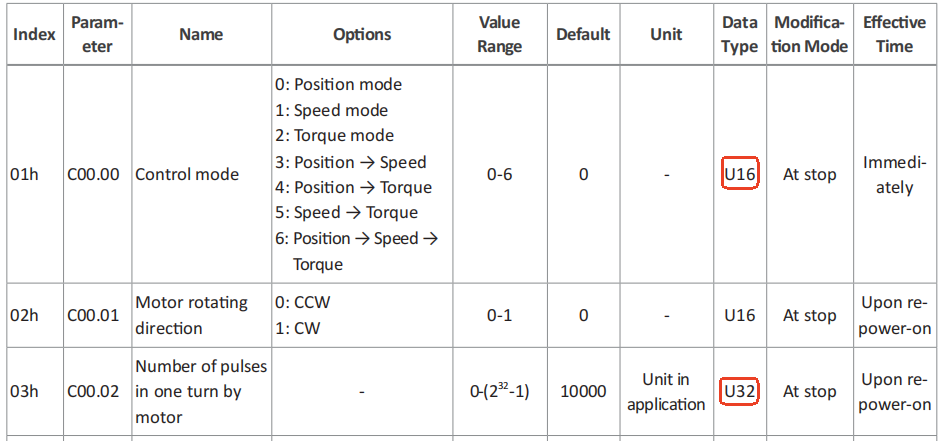
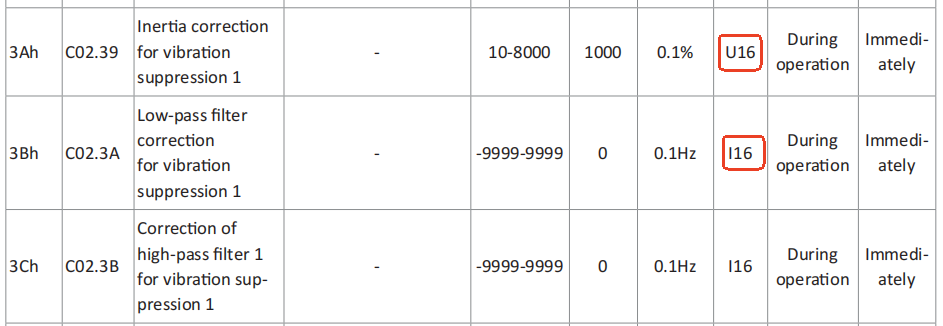
Veri tipine dikkatlice bakın:
U16 — 16-bit işaretsiz parametre (yazma komutu 0x06 kullanın):
Örnek: 01 06 00 00 00 01 CRC CRC (C00.00 değerini 1 olarak ayarlar)
| Alan | Değer | Açıklama |
|---|---|---|
| Köle adresi | 01 |
Eksen adresi (tek sürücü testi için varsayılan = 1) |
| Fonksiyon kodu | 06 |
Tek kayıt yaz (C00.00 bir 16-bit parametredir) |
| Kayıt adresi | 00 00 |
Parametre adresi |
| Kayıt değeri | 00 01 |
Yazılacak değer (ondalık 1'in onaltılık karşılığı) |
| CRC | [CRC][CRC] |
Döngüsel Artıklık Kontrolü (çoğu seri iletişim yazılımı tarafından otomatik hesaplanır) |
U32 — 32-bit işaretsiz parametre (yazma komutu 0x10 kullanın):
Örnek: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (C12.0A değerini 100 olarak ayarlar)
| Alan | Değer | Açıklama |
|---|---|---|
| Köle adresi | 01 |
Eksen adresi |
| Fonksiyon kodu | 10 |
Çoklu kayıt yaz (C12.0A bir 32-bit parametredir) |
| Kayıt adresi | 12 0A |
Parametre adresi |
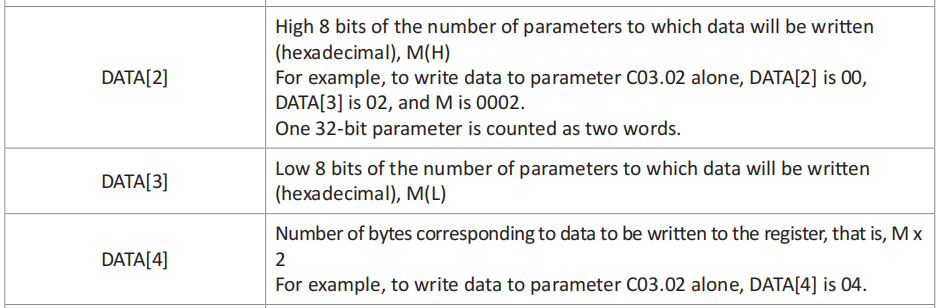
| Kayıt sayısı | 00 02 |
Yazılacak kayıt sayısı (2 × 16-bit kayıt) |
| Bayt sayısı | 04 |
Veri bayt sayısı |
| Alan | Değer | Açıklama |
|---|---|---|
| Kayıt verisi | 00 64 00 00 |
Yazma değeri: 100'ün onaltılık karşılığı (0x00000064). 32-bit parametreler için veri iki adet 16-bit kayıta bölünür. Bayt sırası C0A.06 parametresine bağlıdır. C0A.06=0 olduğunda, yüksek dereceli 16 bit (0064) ilk kayıta yazılır, ardından düşük dereceli 16 bit (0000) yazılır. |
| CRC | CRC CRC |
Döngüsel Artıklık Kontrolü |
I16 ile U16 Arasındaki Fark: I16 ile U16 arasındaki fark, I16'nın işaretli 16-bit değerleri (negatif sayıları destekleyen) temsil etmesi, U16'nın ise işaretsiz 16-bit değerleri temsil etmesidir. Bir parametre negatif değer alabiliyorsa, veri tipi I16'dır. Genellikle hız ile ilgili parametreler negatif değer alabilir; burada negatif ve pozitif değerler motorun zıt dönüş yönlerini ifade eder.
2.2 Çok Hızlı Çalışma
| Komut | Açıklama |
|---|---|
01 06 00 00 00 01 CRC CRC |
Sürücü kontrol modunu hız moduna ayarla (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Dahili hız komutunu kullan (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Hız profili modunu döngüsel çalışmaya ayarla (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Hız profili başlangıç grubunu Grup 1 olarak ayarla (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Hız profili bitiş grubunu Grup 2 olarak ayarla (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Grup 1 hızını 100 RPM olarak ayarla (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Grup 1 çalışma süresini 15000 ms olarak ayarla (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Grup 1 ivmelenme süresini 100 ms olarak ayarla (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Grup 1 yavaşlama süresini 100 ms olarak ayarla (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Grup 2 hızını 5 RPM olarak ayarla (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Grup 2 çalışma süresini 15000 ms olarak ayarla (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Grup 2 ivmelenme süresini 100 ms olarak ayarla (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Grup 2 yavaşlama süresini 100 ms olarak ayarla (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Motoru etkinleştir ve çalışmayı başlat (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Acil durdurma: motoru devre dışı bırak (C04.11=0) |
2.3 Mutlak Konum Hareketi — 5000 Darbe (Varsayılan: 10000 Darbe/Devir, C00.02=10000)
| Komut | Açıklama |
|---|---|
01 06 00 00 00 00 CRC CRC |
Sürücü kontrol modunu konum moduna ayarla (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Konum profili komutunu mutlak konumlamaya ayarla (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Konum komutu kaynağını adım artışı olarak ayarla (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Çalışma hızını 1 RPM olarak ayarla (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Yer değiştirmeyi 5000 darbe olarak ayarla (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
DI1'i konum adım artışı etkinleştirme olarak yapılandır (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Motoru etkinleştir ve çalışmayı başlat (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1 etkinleştirmesini tetikle (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Acil durdurma: motoru devre dışı bırak (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1'i devre dışı bırak (C04.01=0) |
2.4 Mutlak Konumlama Altında Çok Konumlu Çalışma (Birinci Segment: 3000 Darbe; İkinci Segment: 8000 Darbe)
Not: Mutlak konumlama modunda:
- Birinci segment, 3000 darbe konumuna hareket eder (orijin 0'a göre).
- İkinci segment, 8000 darbe konumuna hareket eder (orijin 0'a göre).
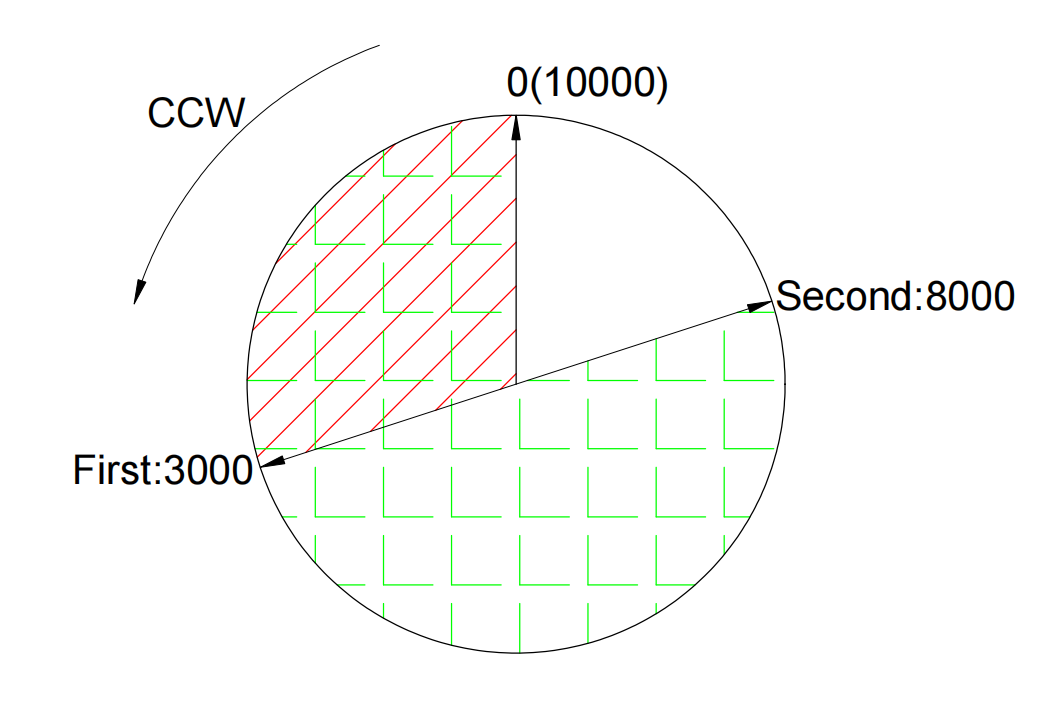
Bunun yerine bağıl konum modunda çalışmak için C11.01=1 olarak ayarlayın. Bu modda, ikinci hareket 3000 darbe konumundan başlar ve ilave 8000 darbe ileri hareket eder.
| Komut | Açıklama |
|---|---|
01 06 00 00 00 00 CRC CRC |
Sürücü kontrol modunu konum moduna ayarla (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Çok segmentli konum komutunu etkinleştir (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Tek çalışma modunu ayarla (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Konum profili başlangıç grubunu Grup 1 olarak ayarla (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Konum profili bitiş grubunu Grup 2 olarak ayarla (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Grup 1 yer değiştirmesini 3000 darbe olarak ayarla (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Grup 1 çalışma hızını 5 RPM olarak ayarla (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Grup 1 ivmelenme süresini 100 ms olarak ayarla (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Grup 1 yavaşlama süresini 100 ms olarak ayarla (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Grup 1 için çalışma sonrası gecikmeyi 5000 ms olarak ayarla (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Grup 2 yer değiştirmesini 8000 darbe olarak ayarla (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Grup 2 çalışma hızını 1 RPM olarak ayarla (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Grup 2 ivmelenme süresini 100 ms olarak ayarla (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Grup 2 yavaşlama süresini 100 ms olarak ayarla (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Grup 2 için çalışma sonrası gecikmeyi 5000 ms olarak ayarla (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
DI1'i konum profili tetikleme olarak yapılandır (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Motoru etkinleştir ve çalışmayı başlat (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1 etkinleştirmesini tetikle (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Acil durdurma: motoru devre dışı bırak (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1'i devre dışı bırak (C04.01=0) |
3. Yaygın Komutlar
| Fonksiyon | Komut |
|---|---|
| Motor Etkinleştirme | 01 06 04 11 00 01 CRC CRC |
| Motor Devre Dışı Bırakma | 01 06 04 11 00 00 CRC CRC |
| Fabrika Ayarlarına Sıfırlama | 01 06 31 02 00 01 CRC CRC |
| Mevcut Motor Hızını Oku | 01 03 40 01 00 02 CRC CRC |
| Mevcut Mutlak Konumu Oku | 01 03 40 16 00 02 CRC CRC |
| Mevcut Motor Torkunu Oku | 01 03 40 03 00 02 CRC CRC |
| Sürücü Sıcaklığını Oku | 01 03 40 30 00 02 CRC CRC |
Tork okumaları hakkında not: Okunan değerin birimi %0,1'dir. Örneğin, 1000 okuması %100,0'a karşılık gelir ki bu da motorun anma torkunun 1 katıdır.
Sıcaklık okumaları hakkında not: Okunan değerin birimi 0,1 °C'dir.