Servo motorunuzla Modbus RTU protokolünü kullanarak RS-485 üzerinden iletişim kurarken sorun yaşıyorsanız, sorunu teşhis etmek ve çözmek için aşağıdaki adımları izleyin.
1. Donanım Bağlantılarını Kontrol Edin
RS-485 arayüz kablosunun doğru şekilde bağlandığından emin olun. Aşağıdaki şekilde gösterildiği gibi, Ethernet kablosundaki (RS-485 kablolaması için kullanılan) A/B (veya 485+/485-) kablo atamalarına dikkat edin.
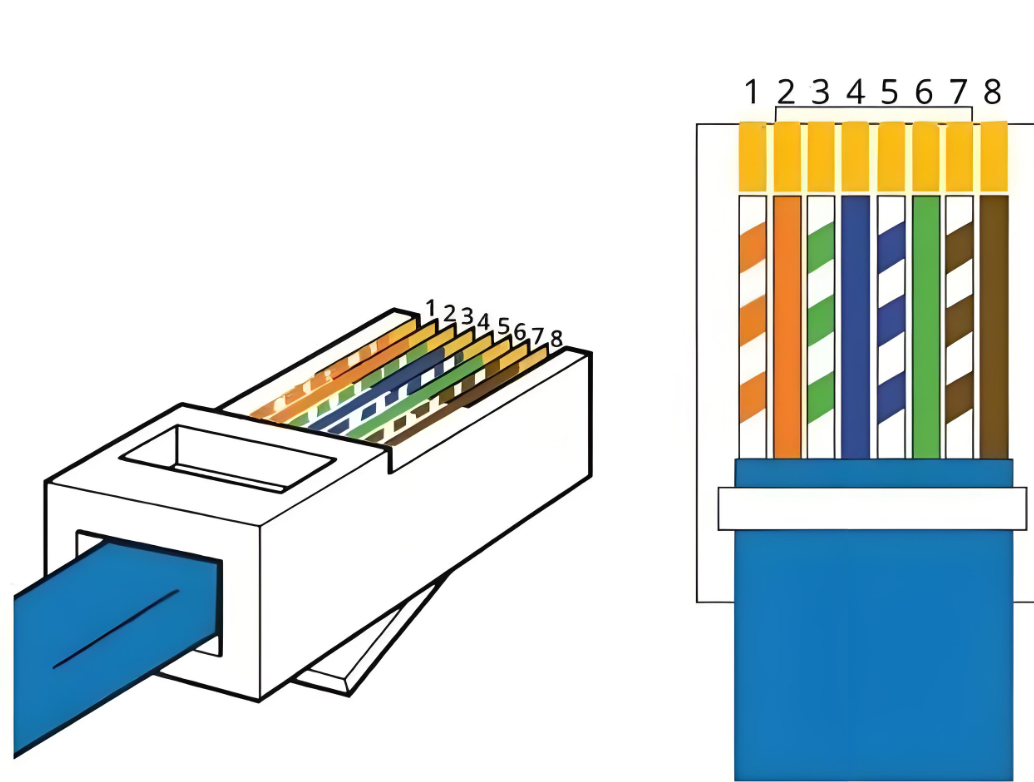
RS485-USB adaptörüne bağlanmak için Ethernet kablosu kullanırken, her zaman servo sürücü kılavuzunda belirtilen RS-485 portunun pin düzenine bakın.
A6-RS Serisi Örneği
A6-RS serisi servo motorun RS-485 iletişim arayüzü pin düzeni aşağıda gösterilmiştir.
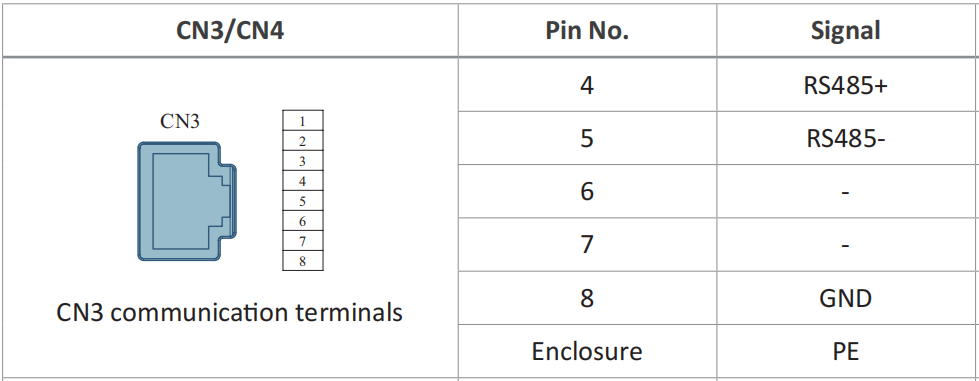
RS485-1 USB-RS485 kablosunu kullanıyorsanız, aşağıdaki bağlantıları yapın:
| Ethernet Kablosu Teli | RS485-USB Adaptör Pini |
|---|---|
| Mavi | T/R+ |
| Mavi/Yeşil çizgili | T/R- |
| Kahverengi | GND |
2. Yapılandırma Parametrelerini Kontrol Edin
- Servo motorun Modbus slave adresinin, denetleyicide yapılandırılan adresle eşleştiğini doğrulayın. Adresler eşleşmezse iletişim başarısız olur.
- Denetleyicideki baud hızı, veri biti, durdurma biti ve parite ayarlarının servo motor yapılandırmasıyla eşleştiğini onaylayın.
3. Yazılım Ayarlarını Doğrulayın
- Yazılımınızdaki (örneğin Python betikleri, seri terminal) seri port ayarlarının servo motorun iletişim parametreleriyle eşleştiğinden emin olun.
- Modbus komut formatının doğru olduğunu doğrulayın; slave adresi, fonksiyon kodu, veri ve CRC sağlama toplamı dahil.
4. Modbus Hata Ayıklama Araçlarını Kullanın
ModScan veya Modbus Poll gibi profesyonel Modbus hata ayıklama araçlarını kullanın. Bu araçlar, iletişimin düzgün çalışıp çalışmadığını doğrulamak için Modbus komutlarını manuel olarak göndermenizi ve almanızı sağlar.
5. Örnek Kurulum: A6-RS Serisi Servo Motor
-
Bir Ethernet kablosu (RS-485 kablolaması için) ve bir RS485-USB adaptör kablosu hazırlayın. Bölüm 1'de açıklandığı gibi, kılavuzda tanımlanan port pin düzenine göre bağlantıları yapın. Ethernet kablosunun bir ucunu sürücüdeki RS-485 iletişim portuna, diğer ucunu ise bilgisayarınızdaki bir USB portuna takın.
-
Bilgisayarınızın seri port ayarlarını kontrol edin: ① Başlat'a sağ tıklayın > Aygıt Yöneticisi ② Bağlantı Noktaları (COM ve LPT) bölümünü genişletin ③ Seri portunuza sağ tıklayın > Özellikler > Bağlantı Noktası Ayarları sekmesi ④ Baud hızı, veri biti, durdurma biti ve parite değerlerini not edin.
-
Kılavuzda A6 servo sürücünün varsayılan iletişim parametrelerini (slave adresi, baud hızı vb.) kontrol edin.
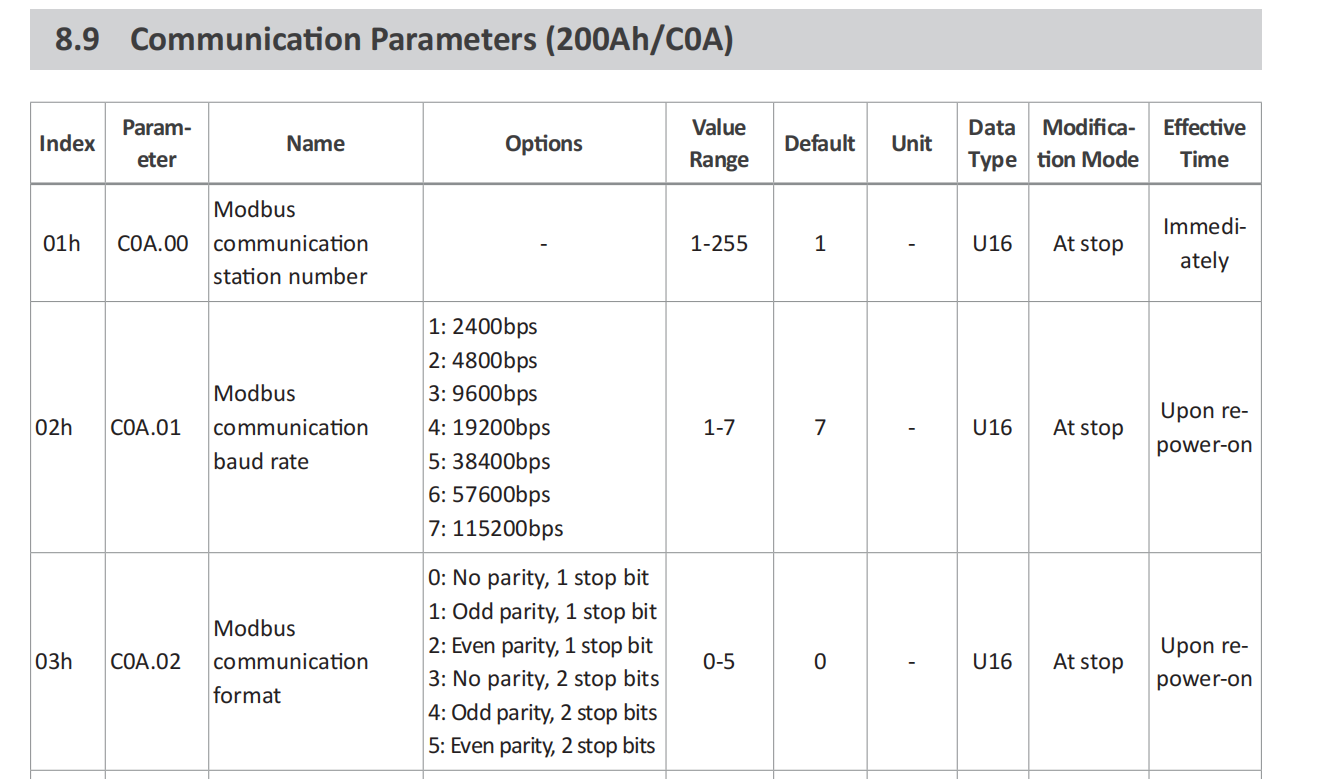
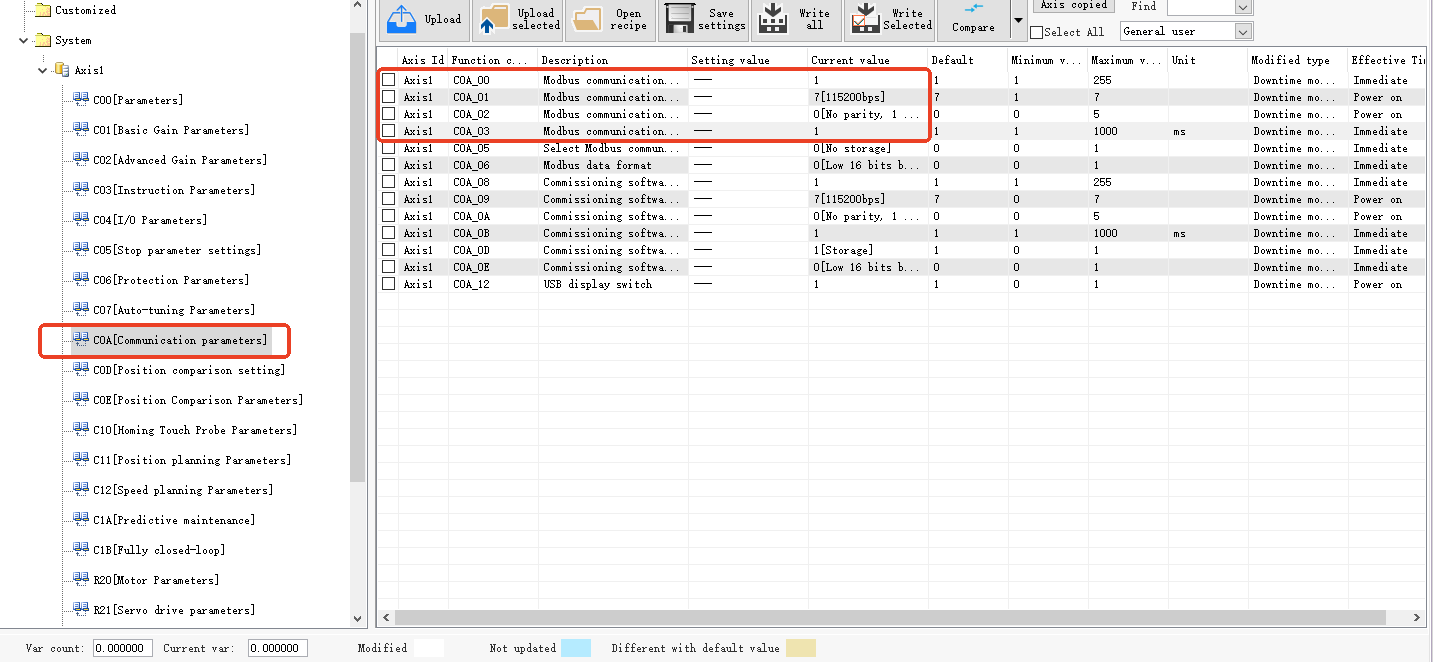
- Kılavuzda listelenen parametreleri onayladıktan sonra, A6 serisi hata ayıklama yazılımı veya sürücünün yerleşik panel düğmelerini kullanarak slave adresini, baud hızını ve diğer ayarları doğrulayın.
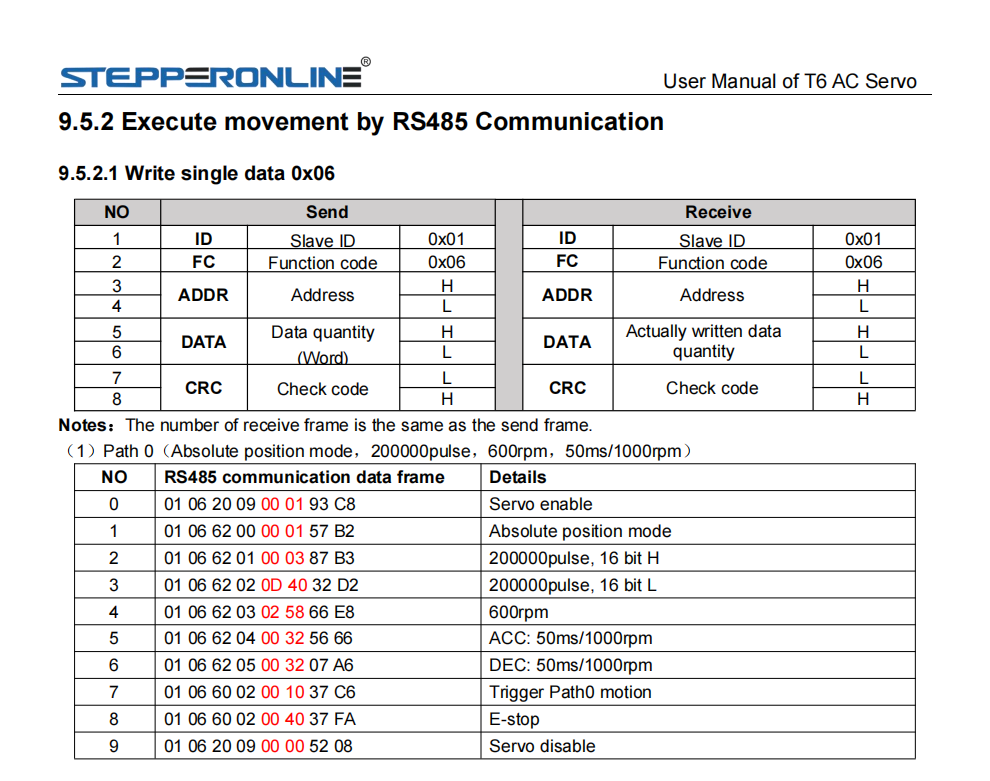
- Seri terminal yazılımınızı açın ve yukarıda belirlenen parametre değerlerini kullanarak seri portu yapılandırın. Port açıldıktan sonra, temel bir test için örnek bir Modbus komutu gönderin. Cihaz geçerli bir yanıt döndürürse, iletişim başarıyla kurulmuş demektir. (Örnek komutlar için kılavuzun P330 sayfasına bakın.)
6. Örnek Kurulum: T6 Serisi Servo Motor
- Bir Ethernet kablosu (RS-485 kablolaması için) ve bir RS485-USB adaptör kablosu hazırlayın. Kılavuzda tanımlanan port pin düzenine göre bağlantıları yapın. T6 serisinin RS-485 iletişim portu pin düzeni aşağıda gösterilmiştir.
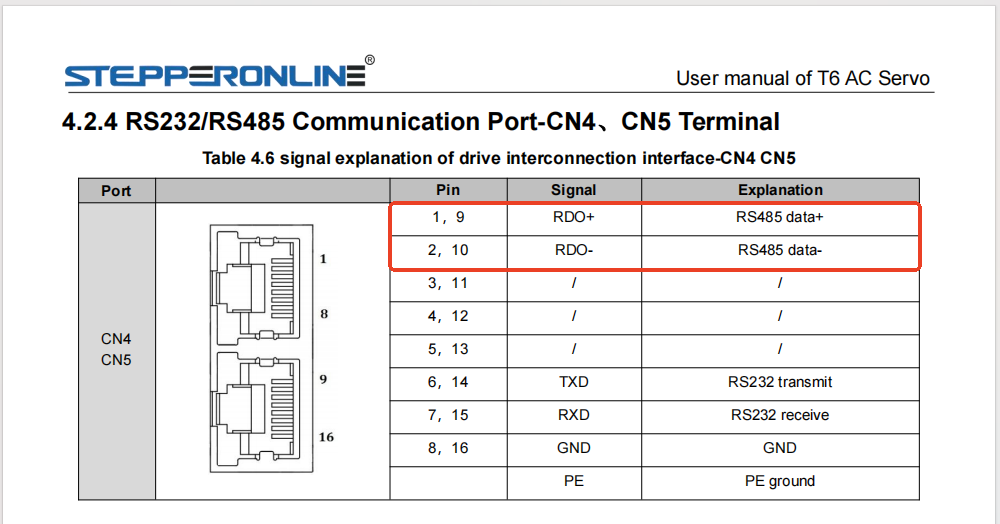
Aşağıdaki bağlantıları yapın:
| Ethernet Kablosu Teli | RS485-USB Adaptör Pini |
|---|---|
| Yeşil/Beyaz çizgili | T/R+ |
| Düz Yeşil | T/R- |
| Kahverengi | GND |
Ethernet kablosunun bir ucunu sürücüdeki RS-485 iletişim portuna, diğer ucunu ise bilgisayarınızdaki bir USB portuna takın.
-
Bilgisayarınızın seri port ayarlarını kontrol edin: ① Başlat'a sağ tıklayın > Aygıt Yöneticisi ② Bağlantı Noktaları (COM ve LPT) bölümünü genişletin ③ Seri portunuza sağ tıklayın > Özellikler > Bağlantı Noktası Ayarları sekmesi ④ Baud hızı, veri biti, durdurma biti ve parite değerlerini not edin.
-
Kılavuzda T6 servo sürücünün varsayılan iletişim parametrelerini kontrol edin. PR5.29, PR5.30 ve PR5.31 için varsayılan değerler sırasıyla 5, 2 ve 1'dir.
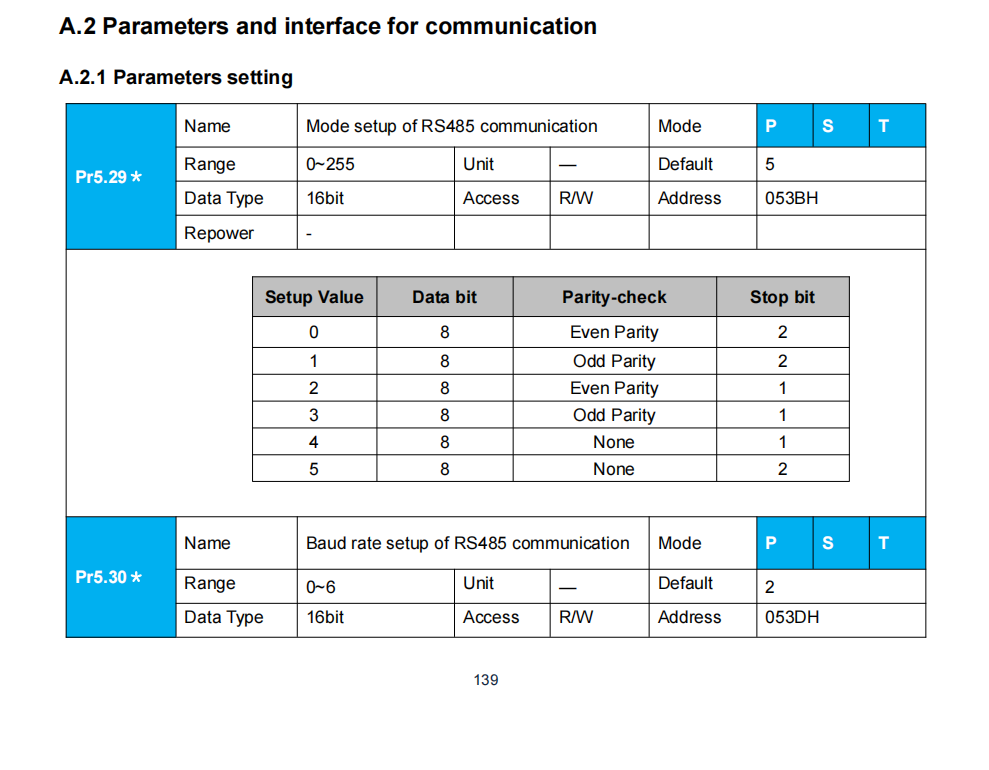
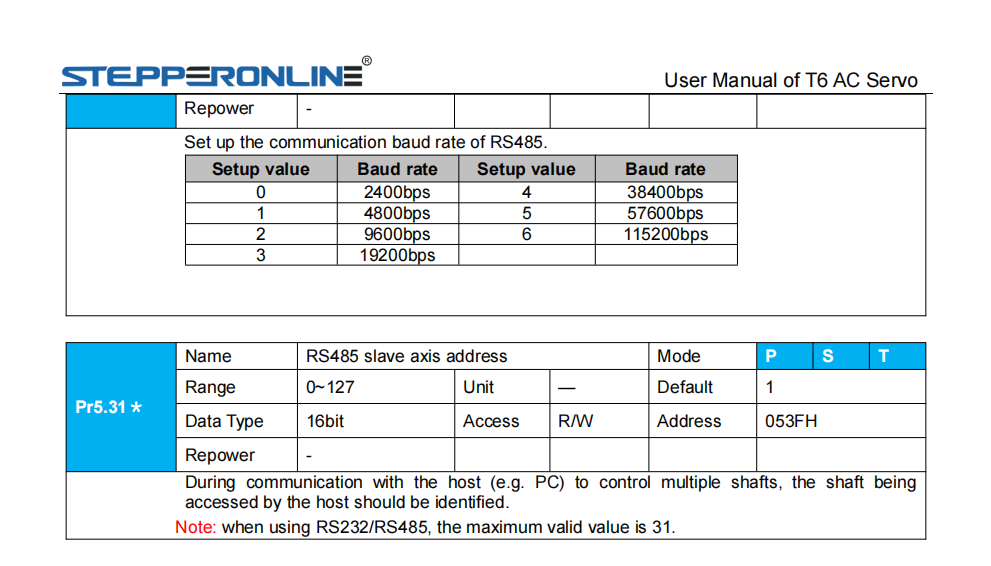
- T6 serisi hata ayıklama yazılımı kullanarak parametre panelini açın. PR5 Özel Ayarlar bölümüne gidin ve PR5.29, PR5.30 ve PR5.31'in mevcut değerlerinin kılavuzdaki varsayılanlarla (5, 2, 1) eşleştiğini doğrulayın. Eşleşmiyorsa, buna göre güncelleyin.
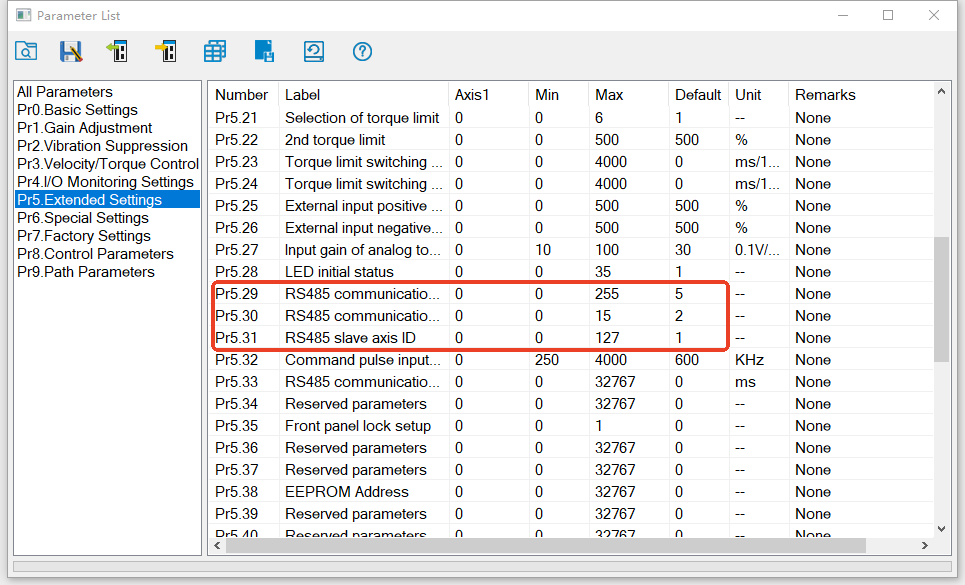
- Seri terminal yazılımınızı açın ve yukarıda belirlenen parametre değerlerini kullanarak seri portu yapılandırın. Port açıldıktan sonra, temel bir test için örnek bir Modbus komutu gönderin. Cihaz geçerli bir yanıt döndürürse, iletişim başarıyla kurulmuş demektir. (Örnek komutlar için kılavuzun P132 sayfasına bakın.)