1. Kablolama Kontrolü
A6-RS serisi, 5 V ile 24 V arası pulse sinyali kontrolünü destekler. Kablolama yapmadan önce kontrolörünüzün çıkış sinyal voltajını doğrulayın (çoğu küçük kontrolör kartı 5 V çıkış verirken, çoğu PLC 24 V çıkış verir). Her durum için kablolama yöntemleri aşağıda açıklanmıştır.
1.1. 5 V Pulse Sinyali İçin Kablolama
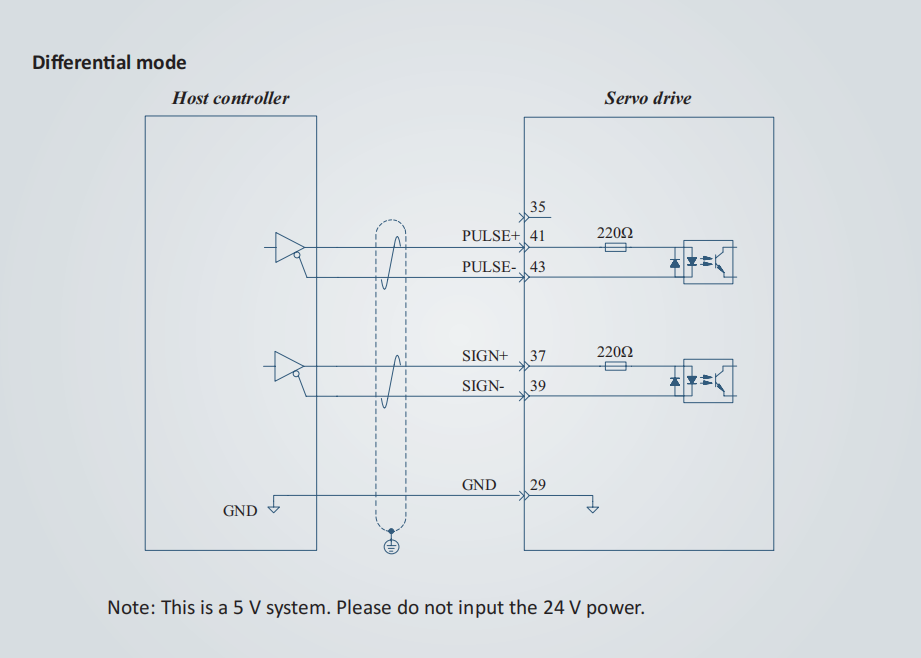
Lütfen sürücü kılavuzunun 44. sayfasına bakın.
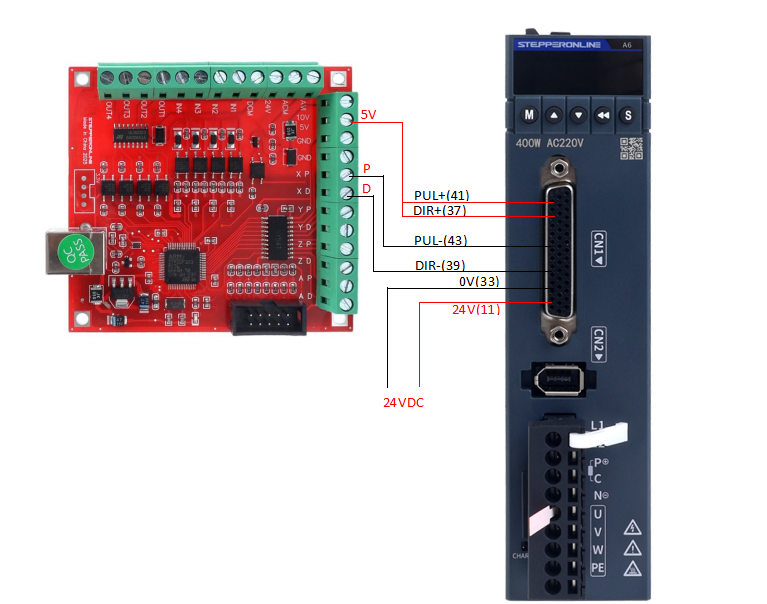
- Kontrolörün PULSE+ ucunu sürücünün CN1 konektörünün PIN41'ine bağlayın.
- Kontrolörün PULSE- ucunu sürücünün CN1 konektörünün PIN43'üne bağlayın.
- Kontrolörün DIR+ ucunu sürücünün CN1 konektörünün PIN37'sine bağlayın.
- Kontrolörün DIR- ucunu sürücünün CN1 konektörünün PIN39'una bağlayın.
Not: Pin 29 (GND) isteğe bağlıdır. Bağlanması, elektriksel gürültünün yüksek olduğu ortamlarda sinyal parazitini azaltmaya yardımcı olur; ancak parazit sorunu yoksa bağlanmayabilir.
1.2. 24 V Pulse Sinyali İçin Kablolama
Lütfen sürücü kılavuzunun 45. sayfasına bakın.
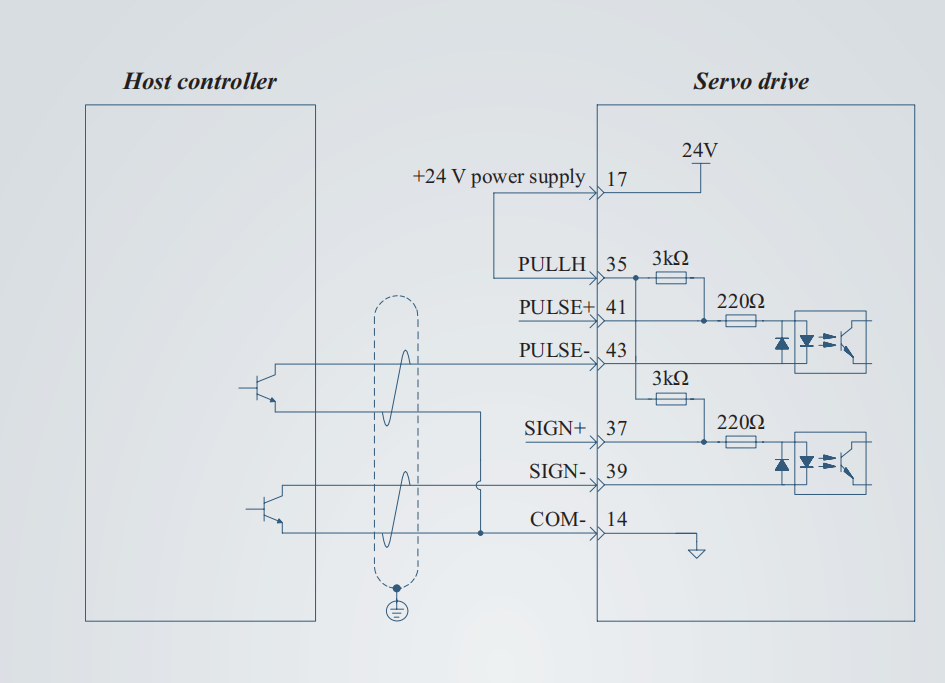
- Sürücünün dahili 24 V beslemesini kullanarak, sürücünün CN1 konektörünün PIN17 ile PIN35 arasına bir jumper kablosu bağlayın.
- Kontrolörün pulse sinyalini sürücünün CN1 konektörünün PIN43'üne bağlayın.
- Kontrolörün yön sinyalini sürücünün CN1 konektörünün PIN39'una bağlayın.
- Kontrolörün sinyal toprağını (GND) sürücünün CN1 konektörünün PIN14'üne bağlayın.
Tüm kablolamanın yukarıdaki talimatlara uygun olduğundan ve kontrolörün doğru şekilde 5 V veya 24 V pulse sinyali çıkış verdiği doğrulanmalıdır (voltajı bir multimetre ile kontrol edebilirsiniz).
Bu noktada, harici kablolama sorunları genel olarak elenebilir. Şimdi servo enable sinyalinin aktif olup olmadığını kontrol edin.
Servo Enable (Servo Aktifleştirme)
Servo enable sinyali, motorun herhangi bir hareket komutunu yürütmesi için kritik bir ön koşuldur. Servo aktif değilse, kontrolörden kaç komut gönderilirse gönderilsin sürücü bu komutlara yanıt vermez.
A6-RS serisi sürücüde, enable fonksiyonu dijital giriş 5'e (DI5) atanmıştır.
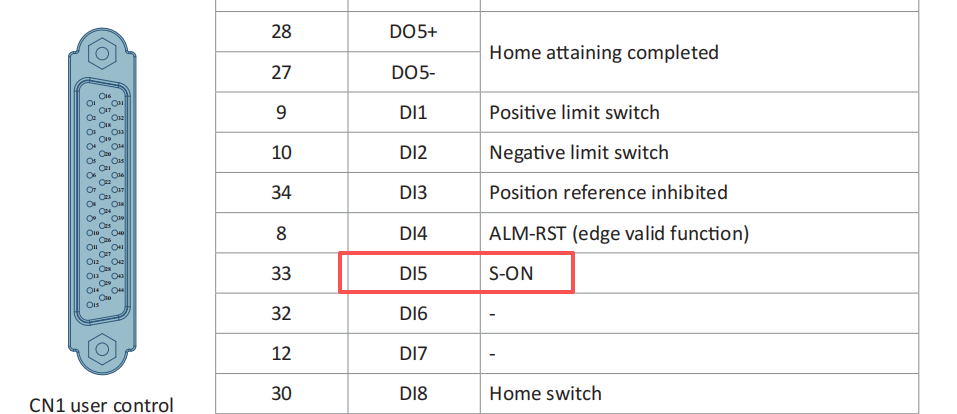
Sürücüyü aktif hale getirmek, temel olarak DI5'i tetiklemek anlamına gelir. Bunun birkaç yöntemi vardır; önce en basit kablolama yaklaşımı açıklanacaktır.
1) Harici 24 V Güç Kaynağı ile Kontrol
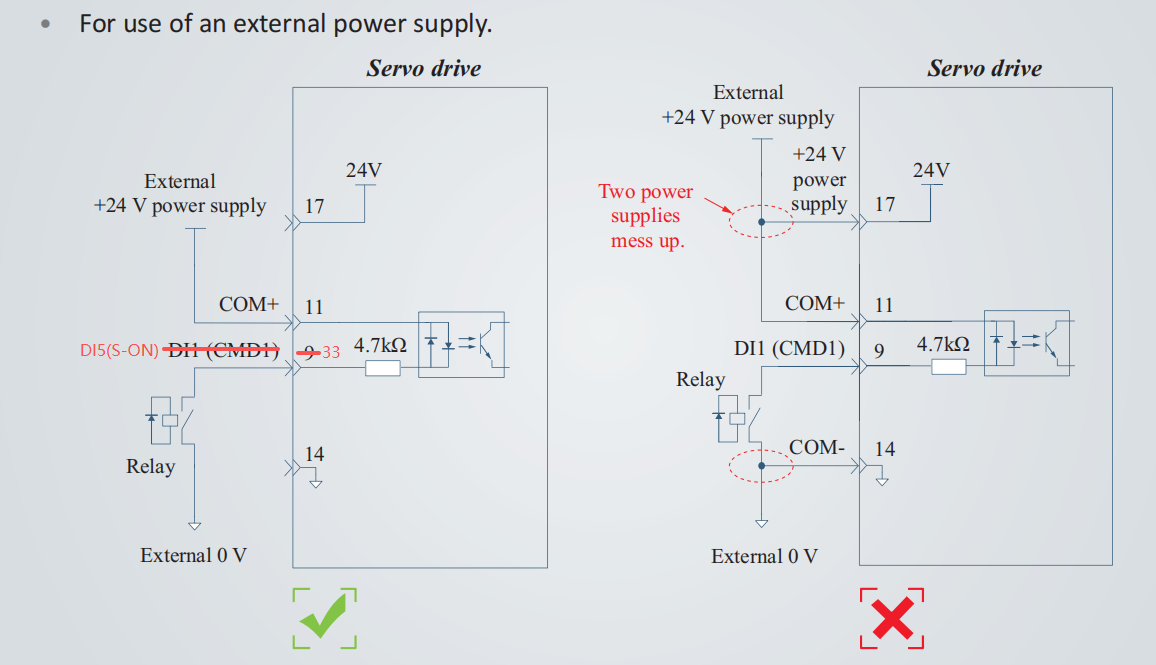
Bir 24 V DC güç kaynağı hazırlayın.
- 24 V+ ucunu CN1 konektörünün PIN11'ine bağlayın.
- 0 V ucunu CN1 konektörünün PIN33'üne bağlayın.
- Güç kaynağı enerjilendiğinde servo aktif olur. Kapatıldığında servo devre dışı kalır.
Aşağıdaki şema, A6-RS sürücü ile bir oyma makinesi kontrolör kartı arasındaki tam kablolamayı göstermektedir.
2) Sürücü Parametreleri ile Kontrol
Uygun bir 24 V DC güç kaynağı yoksa, enable fonksiyonu sürücü parametreleri üzerinden de kontrol edilebilir. Sürücünün tuş takımı veya yazılımı kullanılarak, C04.11 parametresini 1 olarak ayarlamak sürücüyü aktif hale getirir, 0 olarak ayarlamak ise devre dışı bırakır.
3) Sürücünün Dahili 24 V Güç Kaynağı Kullanılarak Kontrol
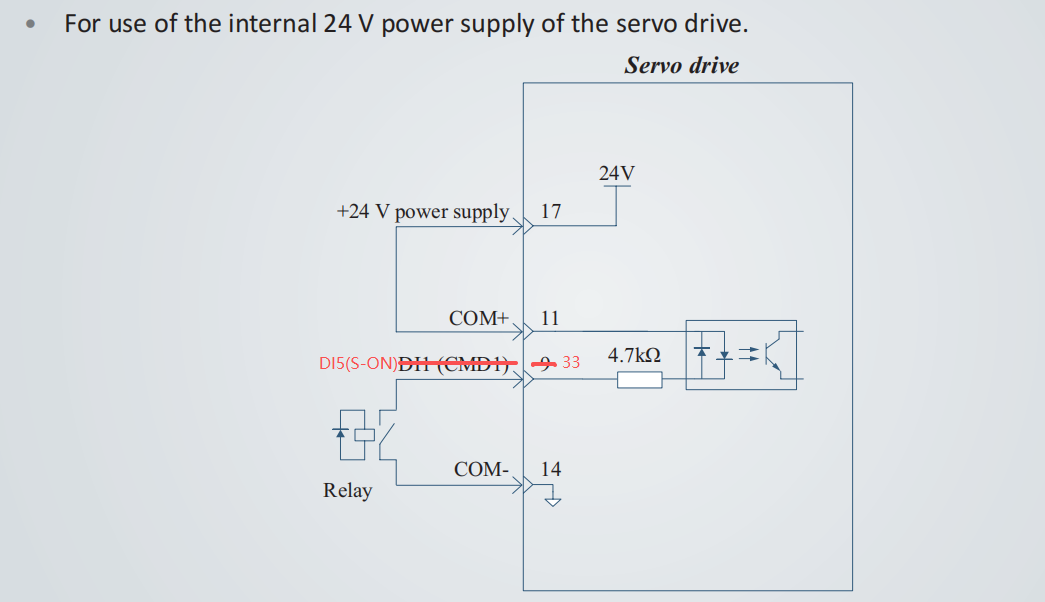
- CN1 konektörünün PIN17 ile PIN11 arasına bir jumper kablosu bağlayın.
- CN1 konektörünün PIN33 ile PIN14 arasına bir jumper kablosu bağlayın.
Bu yöntem harici bir 24 V DC güç kaynağı veya manuel parametre değişikliği gerektirmez. Ancak enable sinyalinin kolayca açılıp kapatılmasına olanak tanımaz. Daha iyi yönetilebilirlik için harici bir röle kullanılması önerilir.
Servonun Başarıyla Aktif Edilip Edilmediğinin Belirlenmesi
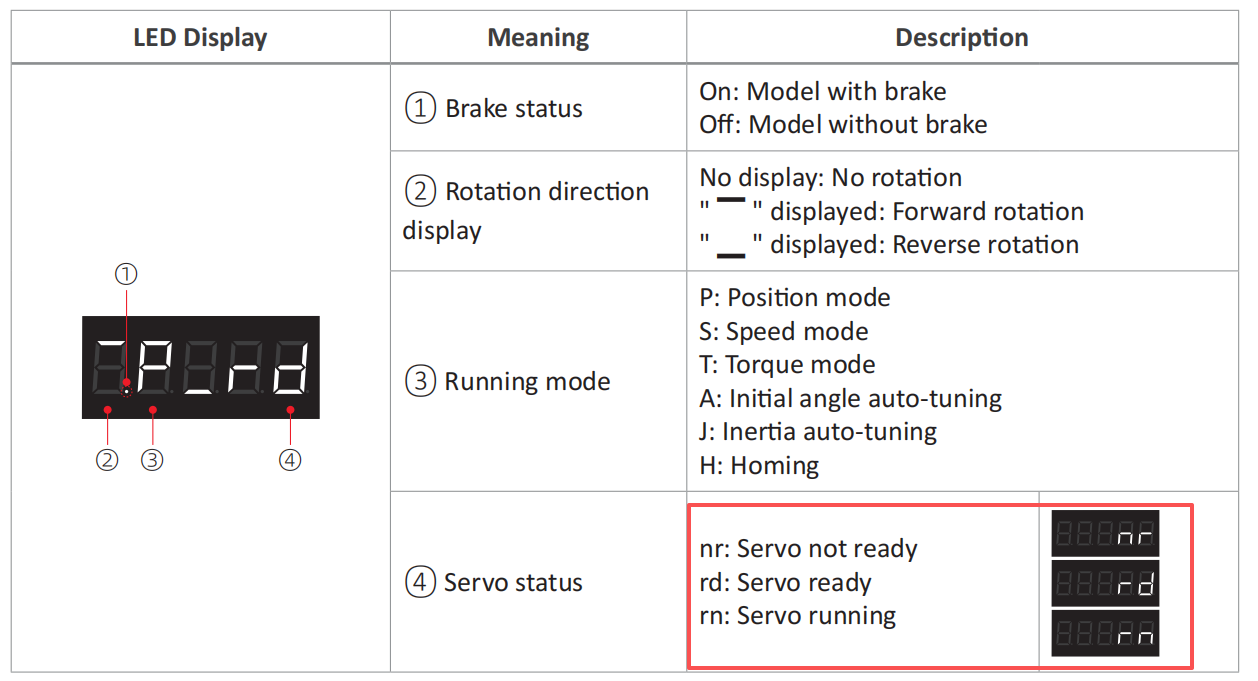
- Sürücünün Gösterge Panelini Gözlemleyin:
A6-RS serisi sürücüde, motor bağlanıp güç verildikten sonra panelde "P-rd" görüntülenir. Servo başarıyla aktif edildiğinde, gösterge "P-rn" olarak değişir.
- Manuel Direnç Testi:
Servo aktif olduğunda, sürücü hafif bir ses çıkarır ve motor mili kilitlenir. Mili elle döndürmeye çalıştığınızda belirgin bir direnç hissedersiniz.
Dikkat: Frenli motorlarda, fren serbest bırakılmamışsa servo aktif olmasa bile motor mili elle döndürülemez. Fren kullanımıyla ilgili talimatlar için lütfen aşağıya bakın: A6 Serisi Servo Motorlar İçin Fren Kablolama Talimatları
2. Sürücü Parametresi Sorun Giderme
Kablolamanın doğru ve enable sinyalinin aktif olduğunu varsayarak, parametre ayarlarını doğrulamaya geçin.
1) Kontrol Modu
Sürücünün kontrol modunun Konum Modu olarak ayarlandığından emin olun: C00.00 = 0.
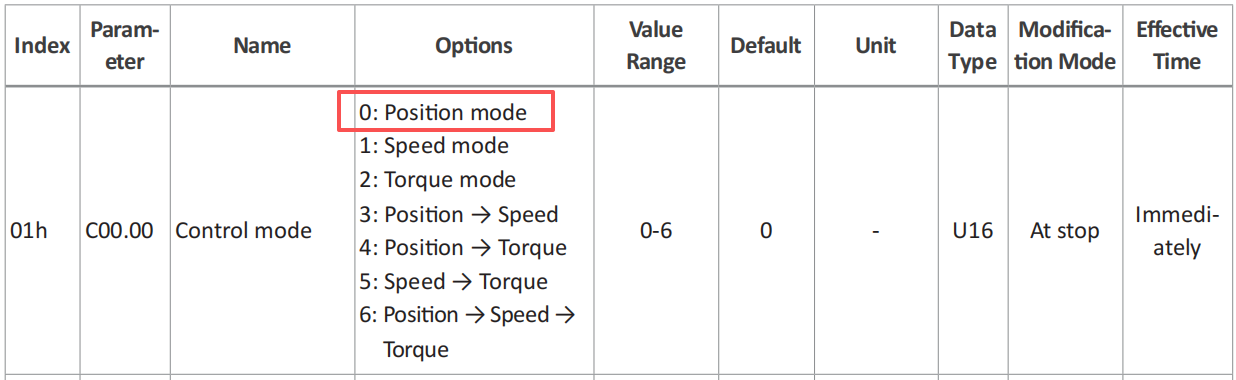
Sürücünün fabrika çıkış ayarı Konum Modudur. Güç açıldığında panelde "P-rd" görüntülenir; buradaki "P" Konum Modunu ifade eder. Fabrika varsayılan koşullarında ek ayar gerekmez.
2) Konum Komut Kaynağı
Sürücünün konum komut kaynağının Pulse Komutu olarak ayarlandığından emin olun: C03.00 = 0.
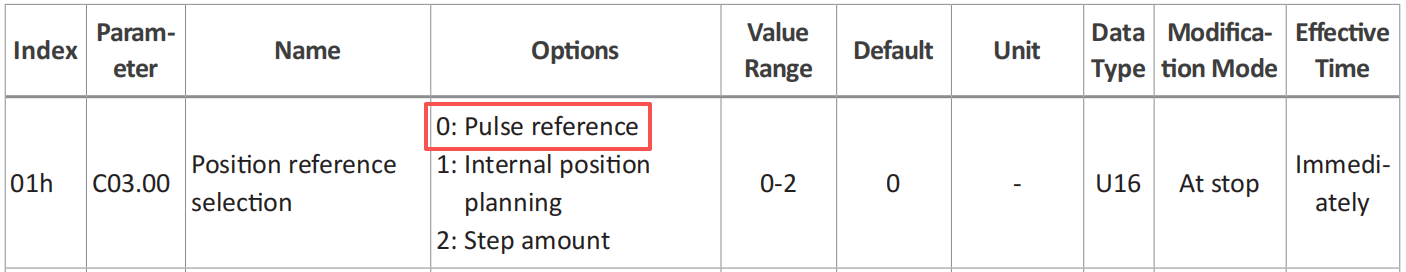
Benzer şekilde, konum komut kaynağının fabrika çıkış ayarı Pulse Komutudur. Fabrika varsayılan koşullarında ayar yapılmasına gerek yoktur.
3) Pulse Kanal Seçimi
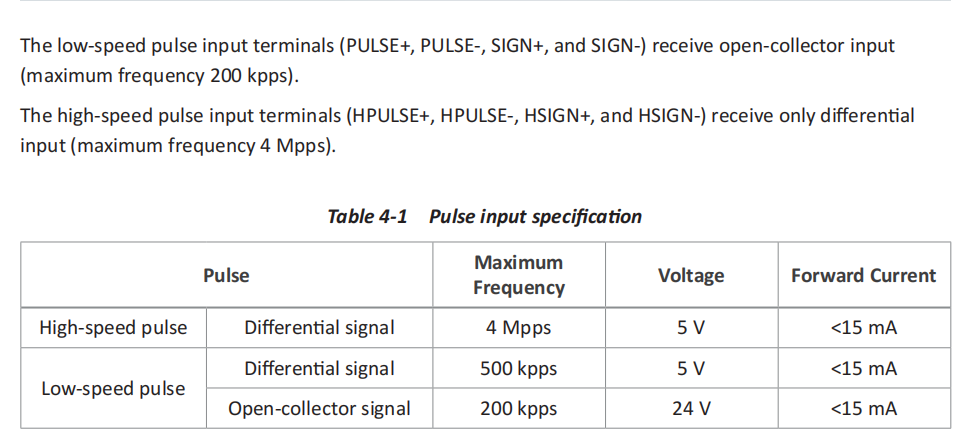
Bölüm 1'deki kablolama talimatlarında belirtildiği gibi, varsayılan olarak Standart Kanal kullanılır: C00.22 = 0.

Önceki parametrelerde olduğu gibi, fabrika varsayılan ayarlarında değişiklik yapılmasına gerek yoktur.
(Not: Yüksek Hızlı Kanalını kullanmayı planlıyorsanız, CN1 konektöründeki ilgili pulse ve yön sinyali girişlerinin pin 38/36/42/40 olarak değiştiğini unutmayın.)
3. Çapraz Test
Motor, Bölüm 1 ve 2'de açıklanan faktörler elendikten sonra hâlâ çalışmıyorsa, doğrulama için aşağıdaki çapraz testlere geçin.
1) Motorun Normal Döndüğünü Doğrulayın
Lütfen sürücü kılavuzunun 185. sayfasındaki talimatlara bakın.
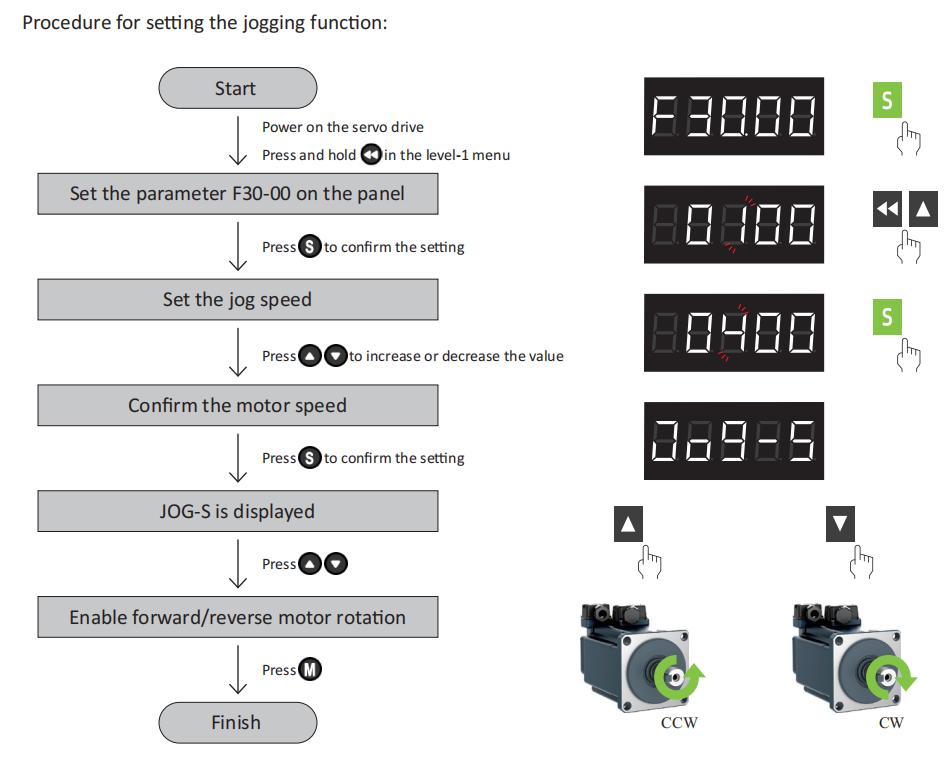
JOG işlemi normal çalışıyorsa, motorun kendisi sorun kaynağı olarak elenebilir.
2) Pulse Kontrolörünü ve Kabloları Doğrulayın
Motor ve sürücüyü değiştirmeden bırakın. Kontrolörü başka bir servo sürücüye veya step sürücüye bağlayın. Aynı ayarlar altında, sorunun pulse kontrolöründe mi yoksa sinyal kablolarında mı olduğunu test edin.
3) Servo Sürücüyü Doğrulayın
Motor ve kontrolörü değiştirmeden bırakın. Orijinal sürücüyü çalıştığından emin olduğunuz bir birimle değiştirin. Motor normal çalışırsa, arızalı sürücüdeki pulse giriş pinlerinin hasar görüp görmediğini kontrol edin (pin sürekliliğini test etmek için bir multimetre kullanabilirsiniz). 24 V pulse sinyalinin yanlışlıkla 5 V sisteme bağlanması durumunda pin hasarı olasılığı yüksektir.
Yukarıdaki tüm adımlar dikkatlice kontrol edildikten sonra sorun devam ederse, lütfen derhal bizimle iletişime geçin ve net, ilgili fotoğraf ve video belgelerini sağlayın.
4. Özet
Normal koşullarda, yeni kutusundan çıkarılan bir A6-RS serisi servo motor, aşağıdaki adımlar izlenerek pulse kontrolü ile çalışır hale getirilebilir:
- Pulse ve yön sinyallerini doğru şekilde kablolayın.
- Sürücüyü aktif hale getirin.
- Freni serbest bırakın (frenli motorlar için).