1. Bedradingscontrole
De A6-RS-serie ondersteunt pulssignaalregeling van 5 V tot 24 V. Controleer vóór het bedraden de uitgangssignaal spanning van uw controller (de meeste kleine controllerborden geven 5 V uit, terwijl de meeste PLC's 24 V uitsturen). De bedradingsmethoden voor elk geval worden hieronder beschreven.
1.1. Bedrading voor een 5 V pulssignaal
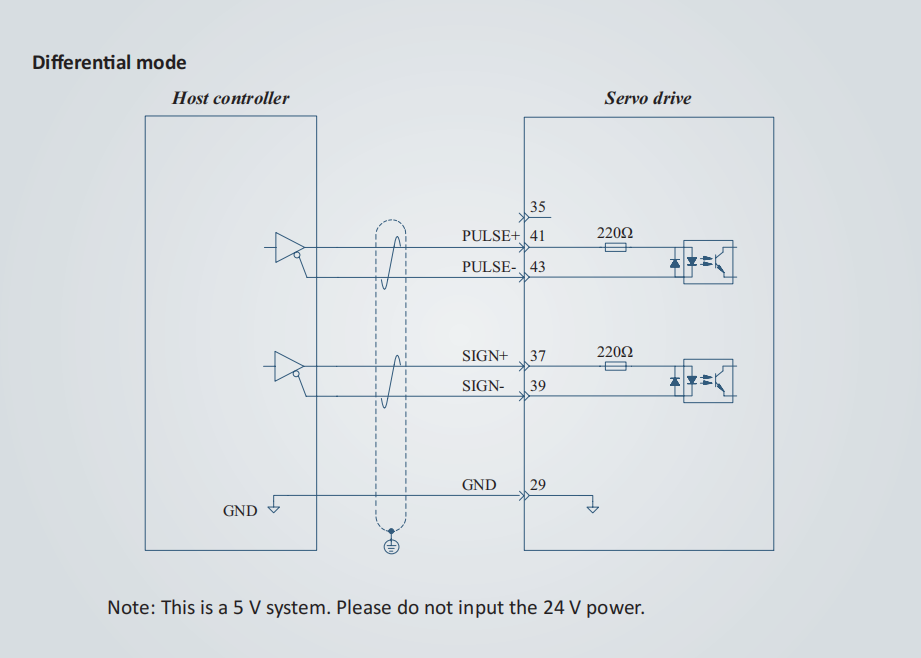
Raadpleeg pagina 44 van de driverhandleiding.
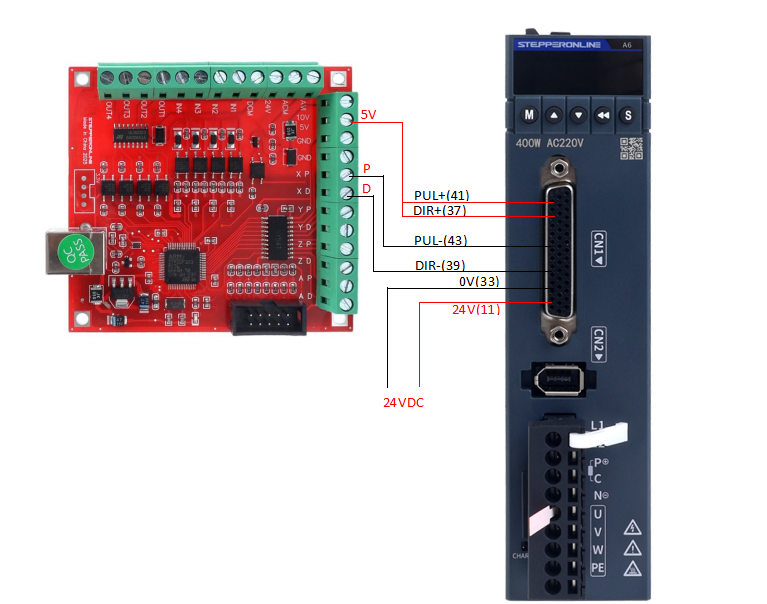
- Verbind de PULSE+ van de controller met PIN41 van de CN1-connector van de driver.
- Verbind de PULSE- van de controller met PIN43 van de CN1-connector van de driver.
- Verbind de DIR+ van de controller met PIN37 van de CN1-connector van de driver.
- Verbind de DIR- van de controller met PIN39 van de CN1-connector van de driver.
Opmerking: Pin 29 (GND) is optioneel. Het aansluiten ervan helpt signaalinterferentie te verminderen in elektrisch lawaaierige omgevingen, maar deze kan onaangesloten blijven als interferentie geen probleem is.
1.2. Bedrading voor een 24 V pulssignaal
Raadpleeg pagina 45 van de driverhandleiding.
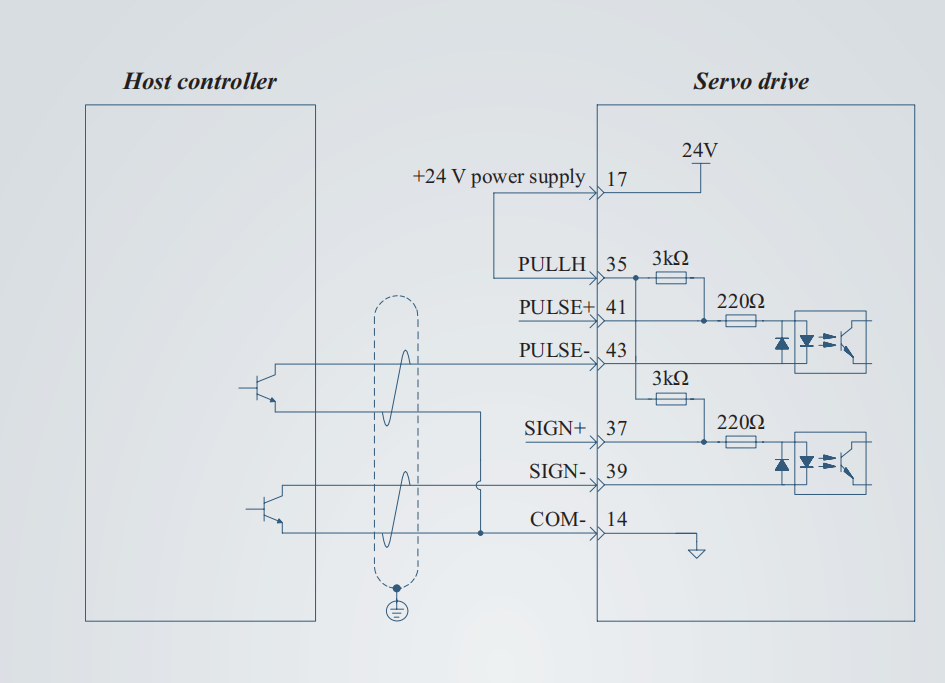
- Gebruik de interne 24 V-voeding van de driver en verbind een jumperdraad tussen PIN17 en PIN35 van de CN1-connector van de driver.
- Verbind het pulssignaal van de controller met PIN43 van de CN1-connector van de driver.
- Verbind het richtingsignaal van de controller met PIN39 van de CN1-connector van de driver.
- Verbind de signaalaarde (GND) van de controller met PIN14 van de CN1-connector van de driver.
Zorg ervoor dat alle bedrading overeenkomt met de bovenstaande instructies en dat de controller correct een 5 V of 24 V pulssignaal uitvoert (u kunt de spanning verifiëren met een multimeter).
Op dit punt kunnen externe bedradingsproblemen over het algemeen worden uitgesloten. Controleer vervolgens of het servo-inschakelsignaal actief is.
Servo-inschakeling
Het servo-inschakelsignaal is een cruciale voorwaarde voor de motor om een bewegingscommando uit te voeren. Als de servo niet is ingeschakeld, reageert de driver niet op commando's van de controller, ongeacht hoeveel commando's er worden verzonden.
Voor de A6-RS-serie driver is de inschakelfunctie toegewezen aan digitale ingang 5 (DI5).
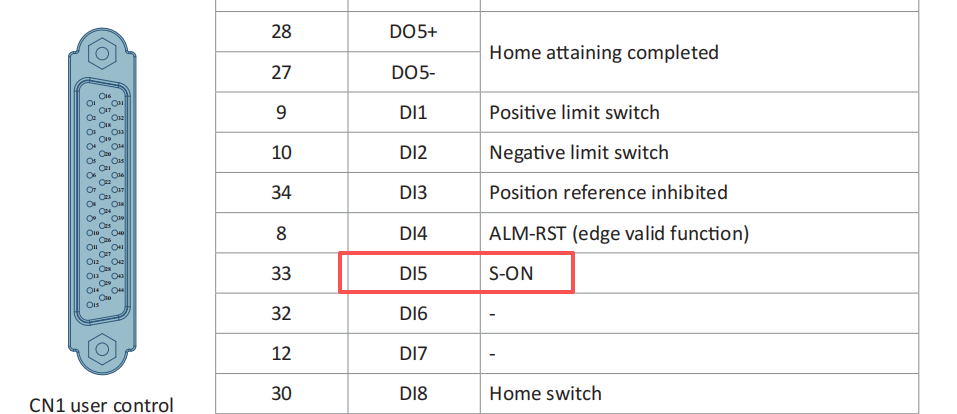
Het inschakelen van de driver betekent in wezen het activeren van DI5. Er zijn verschillende methoden; de eenvoudigste bedradingsaanpak wordt eerst beschreven.
1) Regeling via een externe 24 V-voeding
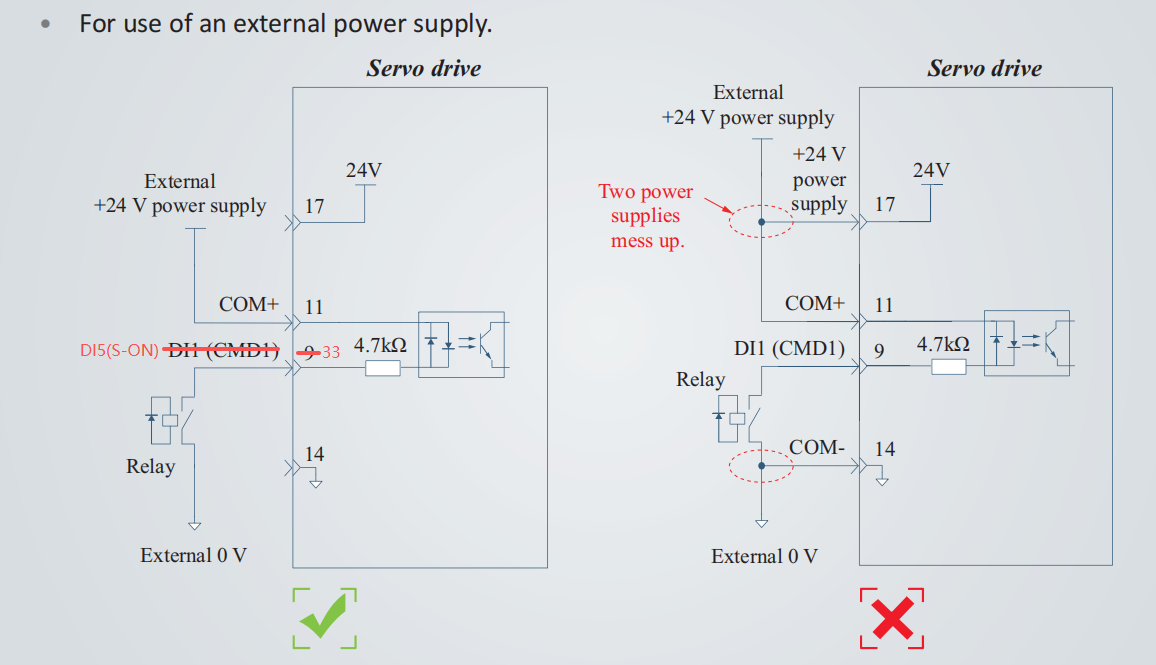
Bereid een 24 V DC-voeding voor.
- Verbind de 24 V+ met PIN11 van de CN1-connector.
- Verbind de 0 V met PIN33 van de CN1-connector.
- Wanneer de voeding wordt ingeschakeld, is de servo ingeschakeld. Wanneer deze wordt uitgeschakeld, is de servo uitgeschakeld.
De onderstaande afbeelding toont de volledige bedrading tussen de A6-RS-driver en een graveermachine-controllerbord.
2) Regeling via driverparameters
Als er geen geschikte 24 V DC-voeding beschikbaar is, kan de inschakelfunctie ook worden geregeld via driverparameters. Gebruik het toetsenbord of de software van de driver om parameter C04.11 op 1 in te stellen om de driver in te schakelen, en stel deze op 0 in om deze uit te schakelen.
3) Regeling met de interne 24 V-voeding van de driver
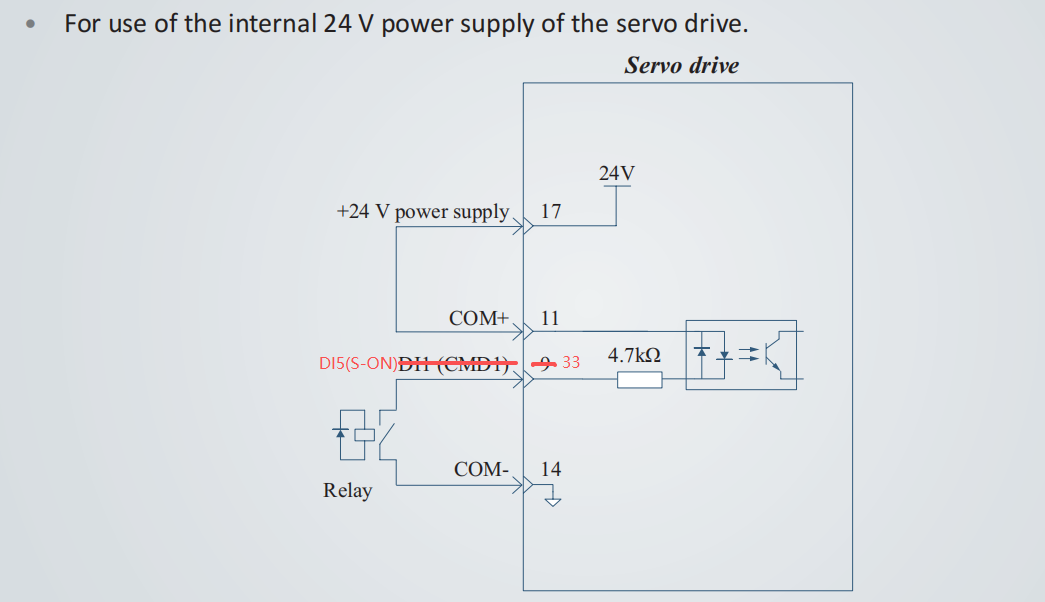
- Verbind een jumperdraad tussen PIN17 en PIN11 van de CN1-connector.
- Verbind een jumperdraad tussen PIN33 en PIN14 van de CN1-connector.
Deze methode vereist geen externe 24 V DC-voeding of handmatige parameterwijzigingen. Het biedt echter geen eenvoudige aan/uit-regeling van het inschakelsignaal. Het wordt aanbevolen om een extern relais te gebruiken voor betere beheersbaarheid.
Hoe te bepalen of de servo succesvol is ingeschakeld
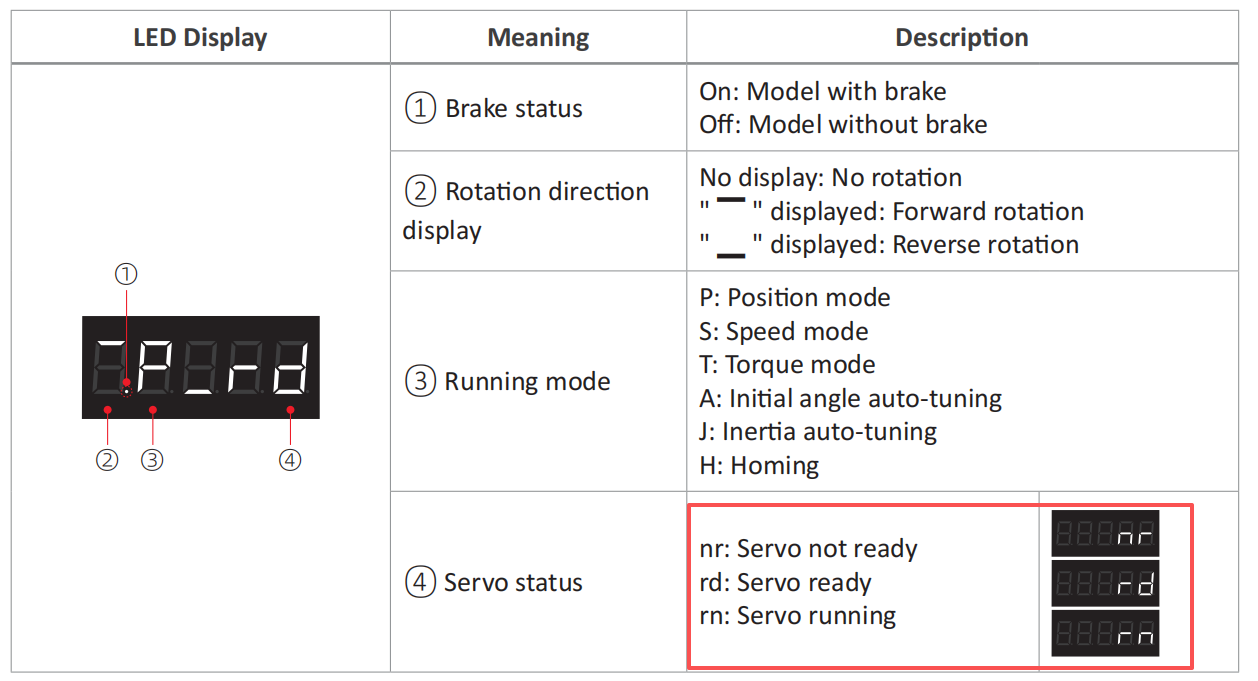
- Observeer het displaypaneel van de driver:
Voor de A6-RS-serie driver, na het aansluiten van de motor en het inschakelen van de voeding, zal het paneel "P-rd" weergeven. Zodra de servo succesvol is ingeschakeld, verandert de weergave in "P-rn".
- Handmatige weerstandstest:
Wanneer de servo is ingeschakeld, zal de driver een zwak geluid produceren en wordt de motoras vergrendeld. U zult aanzienlijke weerstand voelen wanneer u probeert de as met de hand te draaien.
Let op: Voor motoren uitgerust met remmen, als de rem niet is vrijgegeven, kan de motoras niet met de hand worden gedraaid, zelfs niet wanneer de servo niet is ingeschakeld. Voor instructies over het gebruik van de rem, raadpleeg: Bedradingsinstructies voor remmen van A6-serie servomotoren
2. Probleemoplossing driverparameters
Ervan uitgaande dat de bedrading correct is en het inschakelsignaal actief is, gaat u verder met het verifiëren van de parameterinstellingen.
1) Regelmodus
Zorg ervoor dat de regelmodus van de driver is ingesteld op Positiemodus: C00.00 = 0.
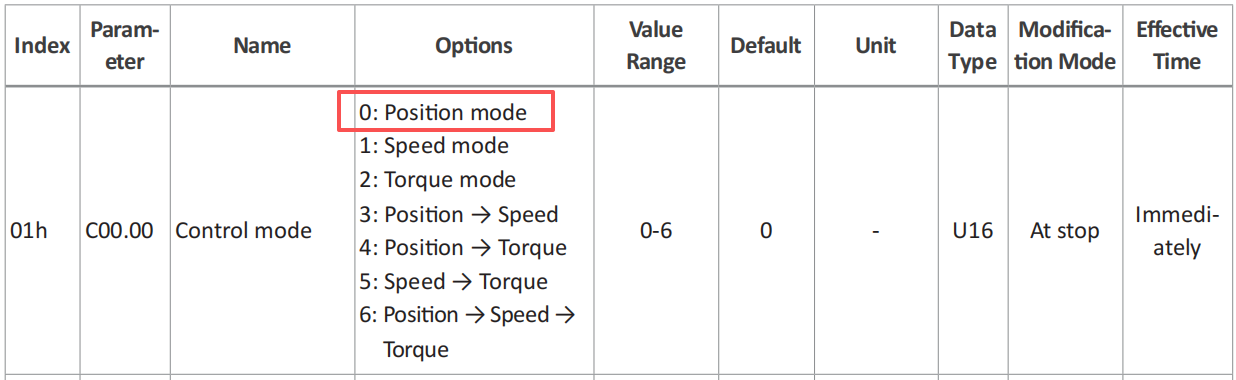
De standaard fabrieksinstelling van de driver is Positiemodus. Bij het inschakelen zal het paneel "P-rd" weergeven, waarbij de "P" Positiemodus aangeeft. Er is geen aanvullende instelling vereist onder standaard fabrieksomstandigheden.
2) Bron positiecommando
Zorg ervoor dat de bron van het positiecommando van de driver is ingesteld op Pulscommando: C03.00 = 0.
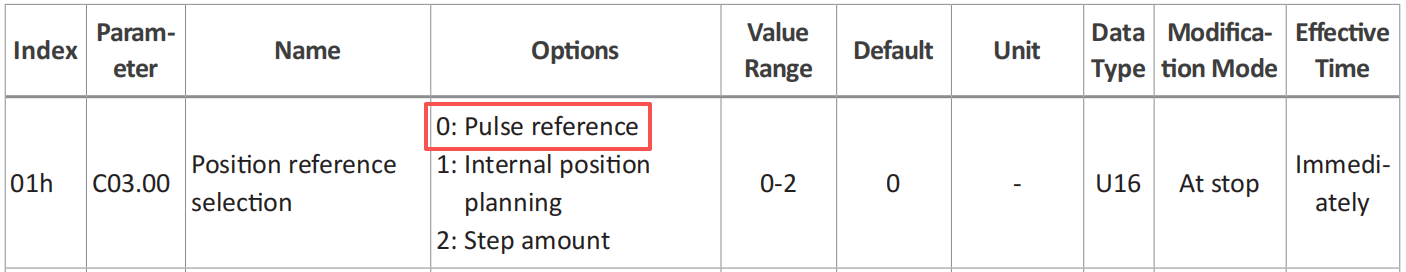
Evenzo is de standaard fabrieksinstelling voor de bron van het positiecommando Pulscommando. Er is geen aanpassing nodig onder standaard fabrieksomstandigheden.
3) Pulskanaalselectie
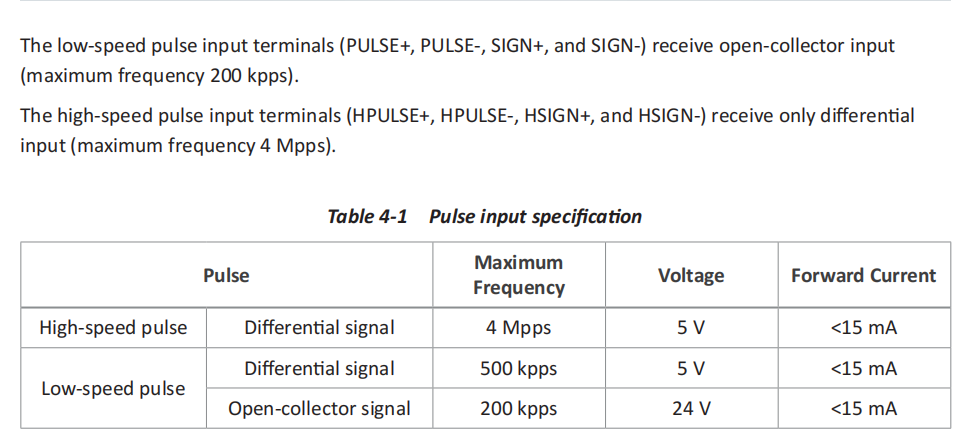
Zoals vermeld in de bedradingsinstructies in Sectie 1, wordt standaard het Standaardkanaal gebruikt: C00.22 = 0.

Net als bij de vorige parameters zijn er geen wijzigingen vereist onder standaard fabrieksinstellingen.
(Opmerking: Als u van plan bent het Hogesnelheidskanaal te gebruiken, houd er dan rekening mee dat de bijbehorende puls- en richtingsignaalingangen op connector CN1 veranderen naar pinnen 38/36/42/40.)
3. Kruistests
Als de motor nog steeds niet werkt na het uitsluiten van de factoren beschreven in Secties 1 en 2, gaat u verder met de volgende kruistests ter verificatie.
1) Controleer of de motor normaal kan draaien
Raadpleeg de instructies op pagina 185 van de driverhandleiding.
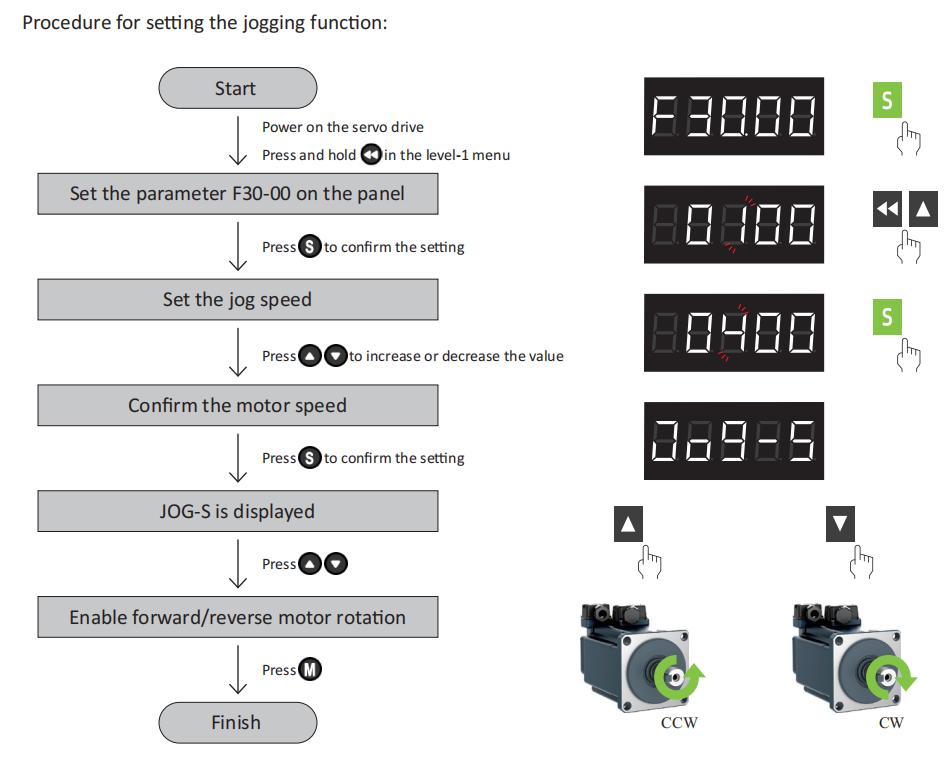
Als de JOG-bewerking normaal functioneert, kan de motor zelf worden uitgesloten als oorzaak.
2) Controleer de pulscontroller en bekabeling
Houd de motor en driver ongewijzigd. Verbind de controller met een andere servodriver of stappenmotor driver. Test onder identieke instellingen of het probleem bij de pulscontroller of de signaalkabels ligt.
3) Controleer de servodriver
Houd de motor en controller ongewijzigd. Vervang de originele driver door een bekend goed exemplaar. Als de motor normaal werkt, controleer dan of de pulsinvoerpinnen op de defecte driver beschadigd zijn (u kunt een multimeter gebruiken om de pindoorgang te testen). Er is een grote kans op pinschade als een 24 V pulssignaal per ongeluk is aangesloten op een 5 V-systeem.
Als het probleem aanhoudt na het zorgvuldig controleren van alle bovenstaande stappen, neem dan onmiddellijk contact met ons op en verstrek duidelijke, relevante foto's en videodocumentatie.
4. Samenvatting
Onder normale omstandigheden kan een nieuw uitgepakte A6-RS-serie servomotor operationeel worden gemaakt via pulsregeling door deze stappen te volgen:
- Bedraad de puls- en richtingsignalen correct.
- Schakel de driver in.
- Geef de rem vrij (voor motoren die ermee zijn uitgerust).