Dit artikel legt uit hoe u de motorsnelheid kunt regelen met de DM556RS stepperdriver via Modbus RS485-communicatie.
Hardware
- Driver: DM556RS
- Motor: 23HE30-2804S
Software
Seriële debugsoftware (bijv. Modbus Poll) of een externe controller met RS485-communicatiemogelijkheid.
Configuratie
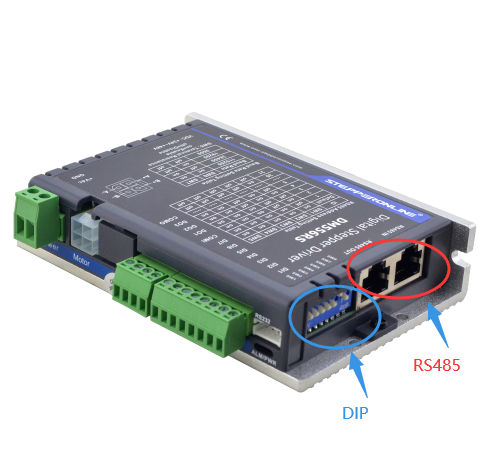
Stel de baudrate, het stationsadres en de afsluitweerstand in met de DIP-schakelaars op de driver, zoals hieronder weergegeven.
1. JOG-modus
De JOG-modus maakt het mogelijk de motor op een ingestelde snelheid in een gekozen richting te laten draaien. Het volgende voorbeeld stelt de JOG-snelheid in op 300 RPM.
| Commando | Beschrijving |
|---|---|
01 06 18 01 40 01 2E AA |
Voorwaartse JOG |
01 06 18 01 40 02 6E AB |
Achterwaartse JOG |
01 06 01 E1 01 2C D8 4D |
JOG-snelheid instellen (300 RPM) |
01 06 01 E7 01 2C 38 4C |
JOG-versnellings-/vertragingstijd instellen |
Belangrijk: Wanneer JOG via RS485 wordt geactiveerd, draait de motor alleen continu als de triggercommando's met intervallen korter dan 50 ms worden verzonden. Als het interval tussen commando's meer dan 50 ms bedraagt, voert de motor een enkele JOG-beweging uit en stopt vervolgens.
2. Snelheidsregeling — Continue werking (PR0)
PR0 kan worden geconfigureerd als een snelheidsmodusparameterset voor continue motorwerking. Het volgende voorbeeld stelt de PR0-snelheid in op 300 RPM en start de motor.
| Commando | Beschrijving |
|---|---|
01 06 62 00 00 02 17 B3 |
PR0 instellen op snelheidsmodus |
01 06 62 03 01 2C 66 3F |
PR0-snelheid instellen (300 RPM) |
01 06 60 02 00 10 37 C6 |
PR0-werking activeren (start) |
01 06 60 02 00 40 37 FA |
Noodstop |
Opmerking: U kunt de draaisnelheid van de motor wijzigen terwijl deze in bedrijf is. Nadat u de snelheidswaarde hebt gewijzigd, verzendt u opnieuw het PR0-triggercommando (
01 06 60 02 00 10 37 C6) om de nieuwe snelheid toe te passen.