De primaire functie van een remweerstand is het afvoeren van de overtollige regeneratieve energie die door een servomotor wordt opgewekt tijdens snel remmen of vertragen. Dit zorgt voor een stabiele DC-busspanning en beschermt de aandrijving tegen schade door overspanning.
Voor de momenteel aangeboden servomotoren geldt het volgende:
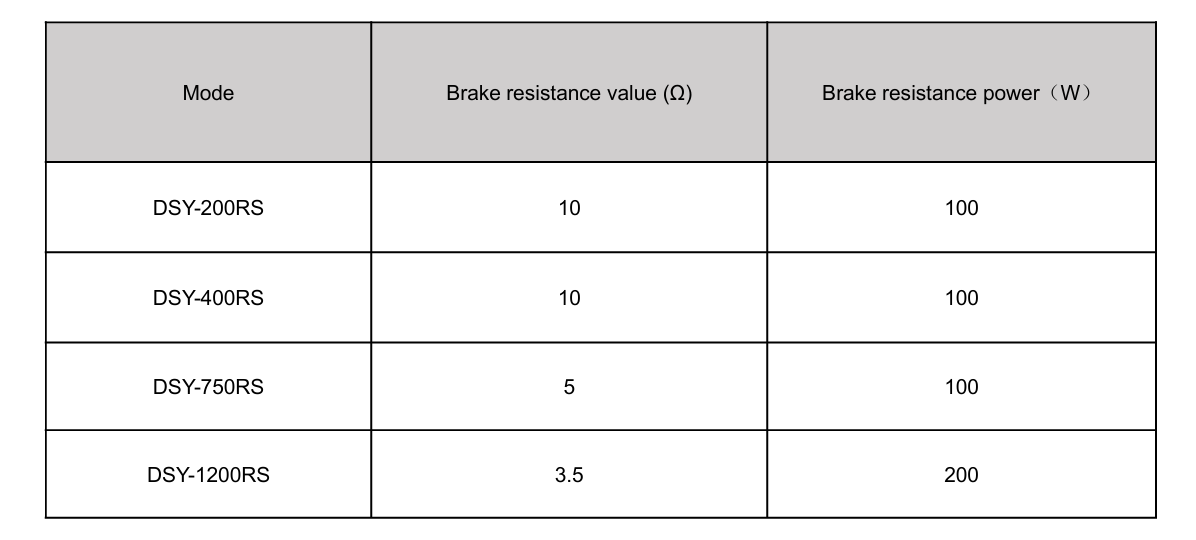
- De DSY-serie is niet uitgerust met een ingebouwde remweerstand en vereist een externe remweerstand. De specificaties van de weerstand zijn weergegeven in onderstaande afbeelding.
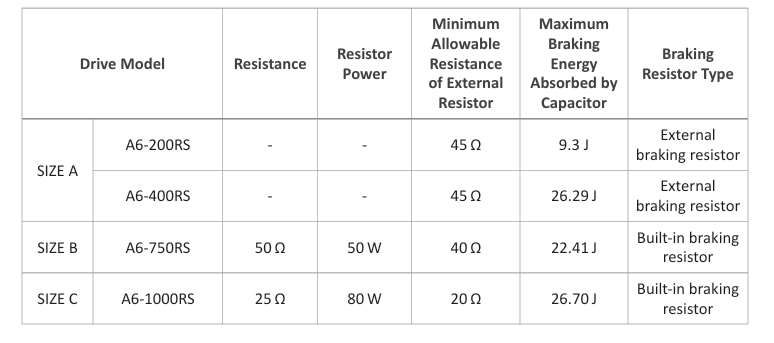
- De A6-serie (400 W en lager) is niet uitgerust met een ingebouwde remweerstand. De specificaties van de weerstand zijn weergegeven in onderstaande afbeelding.
- Het T6-serie 100 W-model is niet uitgerust met een ingebouwde remweerstand. De specificaties van de weerstand zijn weergegeven in onderstaande afbeelding.
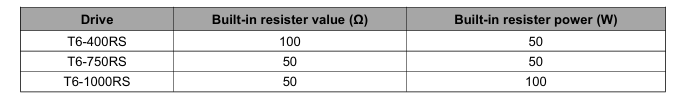
- De T6-100RS staat een minimale weerstand van 50 Ω toe, met een aanbevolen minimaal vermogen van 50 W.
Belangrijke punten:
-
Essentieel voor toepassingen met snel starten en stoppen: In toepassingen die snelle acceleratie en deceleratie vereisen, dient een remweerstand te worden geïnstalleerd. Als er geen remweerstand kan worden gebruikt, moeten de acceleratie- en deceleratietijden op voldoende lange waarden worden ingesteld. Onder hoge belasting met snel starten en stoppen fungeert de motor als generator en voedt deze aanzienlijke regeneratieve energie terug naar de aandrijving, die door de remweerstand moet worden afgevoerd.
-
Overwegingen bij stappenmotoren: Stappenmotordrivers bevatten doorgaans geen remweerstandcircuit. Hierdoor kan in toepassingen met hoge belasting en snelle acceleratie of deceleratie de door de motor opgewekte regeneratieve energie niet effectief worden afgevoerd, wat kan leiden tot overspanningsfouten. Gebruikers dienen agressieve deceleratie-instellingen in dergelijke toepassingen te vermijden.
-
Schakel de aandrijving niet uit terwijl de motor draait: Verwijder niet abrupt het servo-enable-signaal en schakel de voeding van de aandrijving niet uit terwijl de motor op toerental draait. In systemen zonder remweerstand zorgt het traagheidsmoment van de motor ervoor dat deze blijft draaien en regeneratieve energie opwekt die niet kan worden afgevoerd, wat mogelijk leidt tot overspanningsschade aan de aandrijving. Zelfs in systemen die zijn uitgerust met een remweerstand dient deze werkwijze te worden vermeden.
Conclusie: In servotoepassingen met hoge dynamische respons is het correct selecteren en configureren van een remweerstand essentieel om een stabiele systeemwerking te waarborgen en schade aan de aandrijving te voorkomen.