Volg deze stappen om een stepperdriver aan te sluiten op een Arduino.
Bedradingsstappen
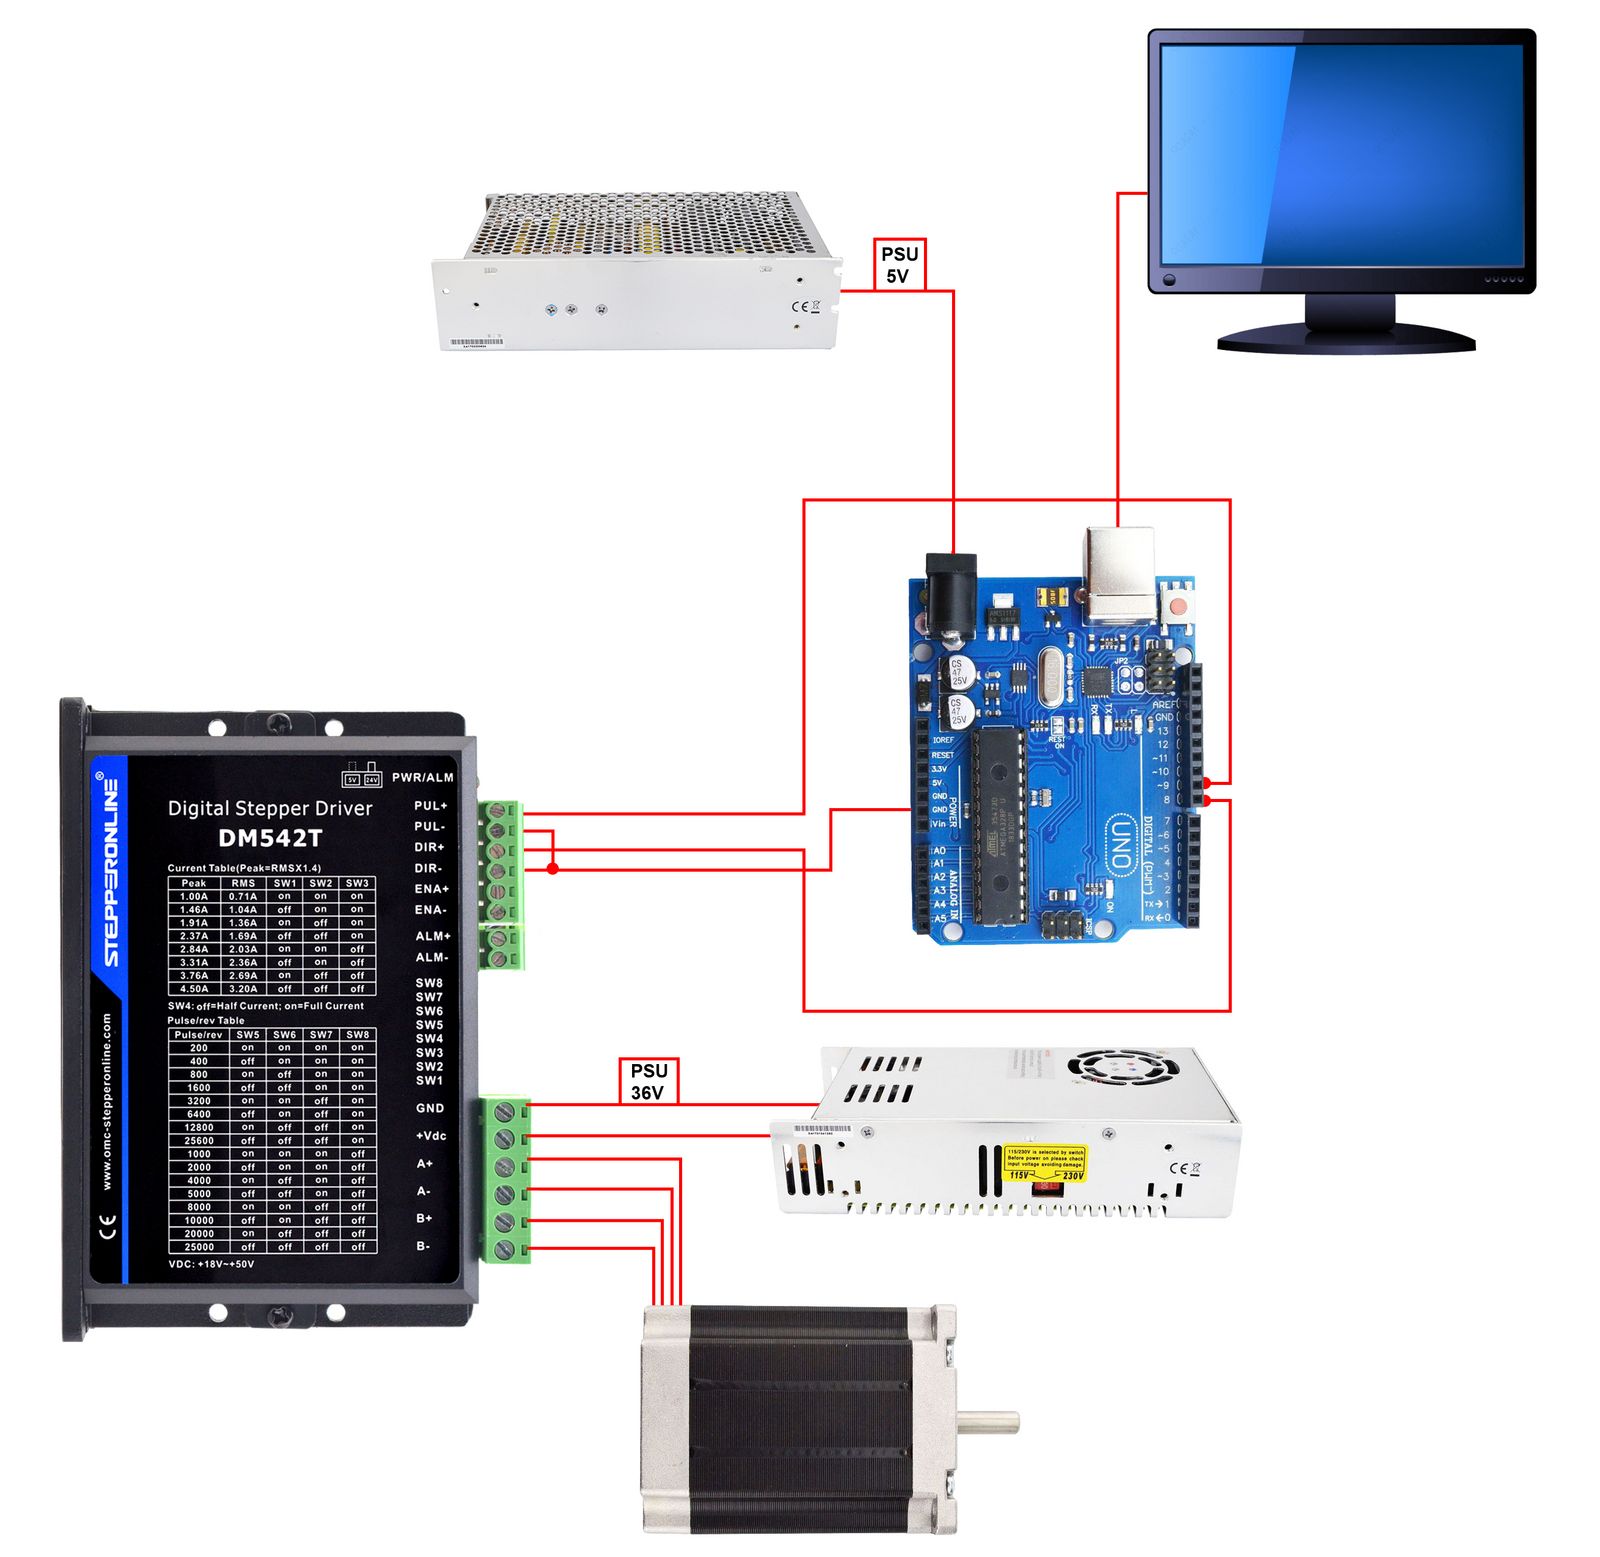
- Verbind de PUL+- en DIR+-pinnen van de driver met de digitale pinnen van de Arduino. Gebruik bijvoorbeeld Pin 9 voor PUL+ en Pin 8 voor DIR+.
- Verbind de PUL−- en DIR−-pinnen van de driver met de GND-pin van de Arduino om een gemeenschappelijke massa tot stand te brengen.
- Schrijf een programma op uw computer waarin Pin 9 wordt toegewezen als de puls- (PUL) uitgang en Pin 8 als de richting- (DIR) uitgang.
- Upload het programma naar de Arduino en voed de Arduino via een 5 V-voeding.
Belangrijk: Zorg ervoor dat de Arduino en de stepperdriver een gemeenschappelijke massa (GND) delen. Controleer of alle spanningsniveaus compatibel zijn voordat u het systeem inschakelt.
Schema
Het onderstaande schema toont de basisbedrading tussen de Arduino, de stepperdriver, de voeding en de stappenmotor.
Voorbeeldcode
int x;

void setup() {
  pinMode(9, OUTPUT); // Pin 9 als PUL (puls)
  pinMode(8, OUTPUT); // Pin 8 als DIR (richting)
}

void loop() {
  digitalWrite(8, HIGH); // Richting instellen: HIGH
  for (x = 0; x < 400; x++) { // 400 stappen (één omwenteling bij instelling van 400 pulsen/omw.)
    digitalWrite(9, HIGH);
    delayMicroseconds(500); // Regelt de draaisnelheid
    digitalWrite(9, LOW);
    delayMicroseconds(500); // Regelt de draaisnelheid
  }
  delay(1000); // Pauze van 1 seconde

  digitalWrite(8, LOW); // Richting instellen: LOW
  for (x = 0; x < 400; x++) {
    digitalWrite(9, HIGH);
    delayMicroseconds(500);
    digitalWrite(9, LOW);
    delayMicroseconds(500);
  }
  delay(1000); // Pauze van 1 seconde
}
Code-uitleg
- De functie
pinMode()configureert Pin 9 als de puls- (PUL) uitgang en Pin 8 als de richting- (DIR) uitgang. - De functie
loop()bevat tweefor-lussen die elk 400 stappen aansturen. De eerste lus zet DIR op HIGH en draait de motor in één richting; de tweede lus zet DIR op LOW en draait de motor in de tegenovergestelde richting. De functiesdigitalWrite()endelayMicroseconds()genereren samen de pulstrein en regelen de draaisnelheid. - Een aanroep van
delay(1000)na elkefor-lus pauzeert het programma gedurende 1 seconde voordat de richting wordt omgekeerd.