We hebben feedback ontvangen van klanten die vragen hebben over het aansturen van de A6-serie servomotoren via Modbus RTU over RS-485. Om gebruikers te helpen de RS-485 communicatiefuncties van de A6-serie beter te begrijpen en te gebruiken, biedt deze handleiding gedetailleerde bedradingsinstructies en praktische commandovoorbeelden.
Belangrijk: Parameters opslaan die via RS-485 zijn geschreven Om parameters die via RS-485 zijn geschreven op te slaan in het niet-vluchtige geheugen, moet u het volgende opslagcommando verzenden. Anders worden alle gewijzigde parameters teruggezet naar de fabrieksinstellingen wanneer de driver stroom verliest.
01 06 0A 05 00 01 CRC CRC
1. Initiële verbinding en communicatie-instelling
Vereiste voorbereidingen
- Een A6-RS serie servodriver met aangesloten motor- en voedingskabels
- Een RJ45-ethernetkabel
- Een RS-485-naar-USB-adapterkabel (Bent u niet zeker welke u moet kiezen? Dan raden wij ons product aan: USB naar RS-422/RS-485 seriële poort converter adapterkabel)
- Seriële communicatiesoftware of een controller die Modbus RTU-commando's kan verzenden
Bedrading
Raadpleeg de RS-485 interface pindefinities in de A6-RS serie handleiding:
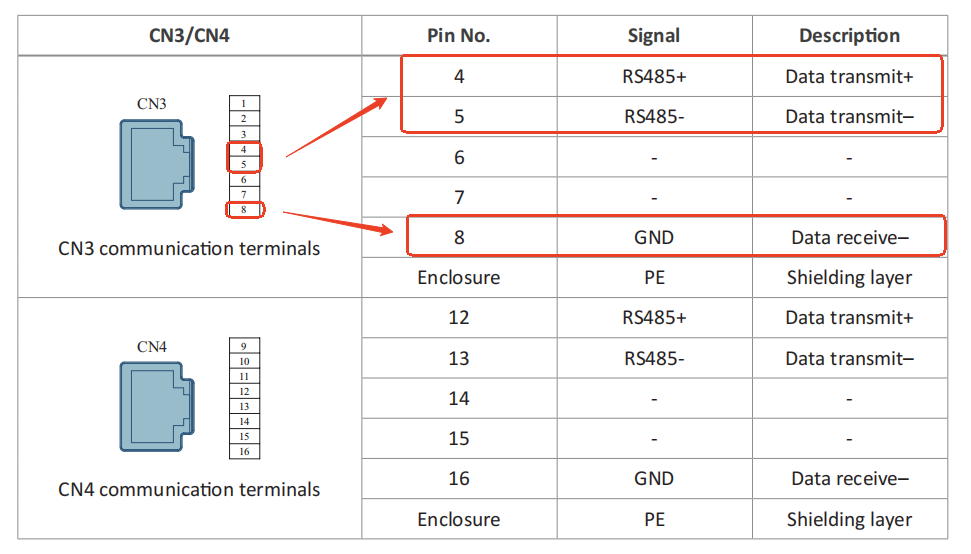
Vergelijk dit met de pinbezetting van de RJ45-ethernetkabel:
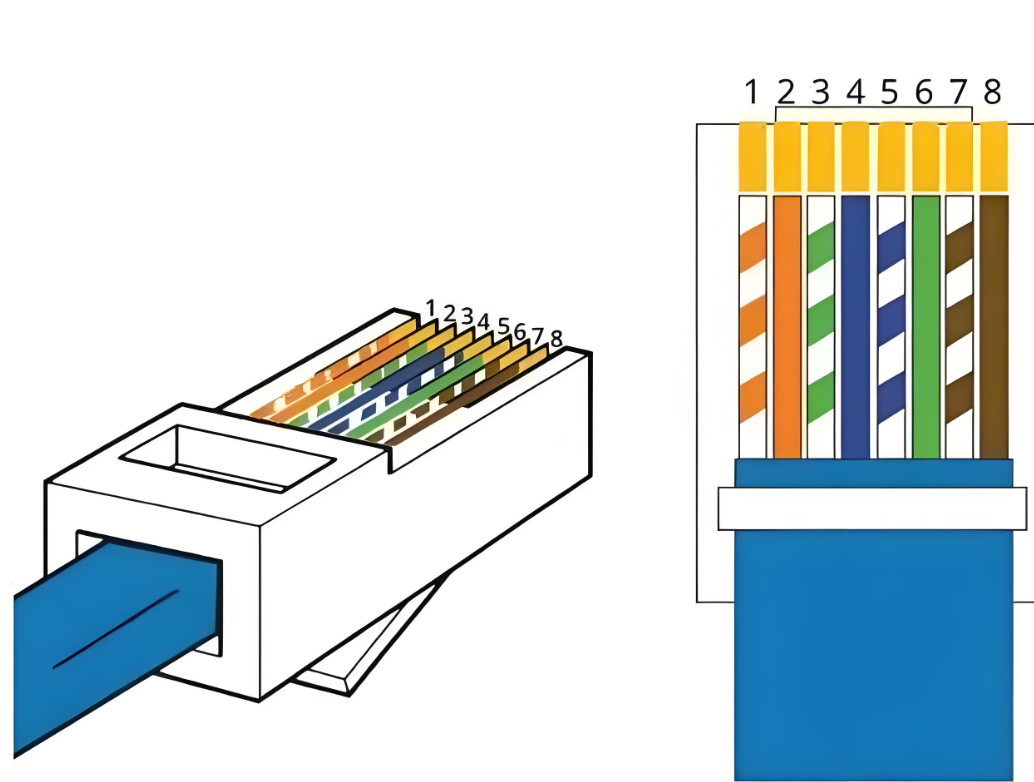
Zoals weergegeven in de diagrammen, verbindt u de draden 4, 5 en 8 met de RS-485-naar-USB-adapterkabel.
Voor de RJ45-ethernetkabel:
- Laat de RJ45-connector aan één zijde intact om in de CN3-poort van de driver te steken.
- Knip de RJ45-connector aan de andere zijde af.
- Strip de draden 4, 5 en 8 (blauw, blauw-wit en bruin) en sluit ze als volgt aan:
| Driver (CN3) | RS-485-naar-USB-adapter |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
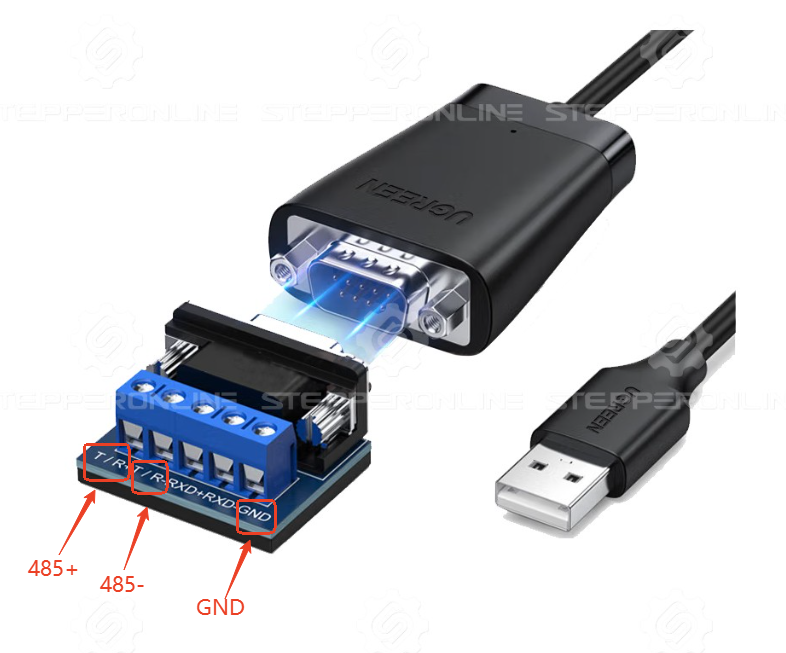
Na het bedraden steekt u de RJ45-connector in de CN3-poort van de driver en sluit u de USB-adapter aan op uw pc. Schakel de driver in en open de seriële communicatiesoftware om de communicatie tot stand te brengen. Als de communicatie mislukt, raadpleeg dan dit artikel voor probleemoplossing.
2. Bedieningsmodi
2.1 Snelheidsregelmodus
| Commando | Beschrijving |
|---|---|
01 06 00 00 00 01 CRC CRC |
Stel de driverbedieningsmodus in op snelheidsmodus (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Gebruik intern snelheidscommando (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Stel het snelheidsprofiel in op cyclische werking (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Stel de loopsnelheid in op 600 tpm (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Stel de versnellingstijd in op 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Stel de vertragingstijd in op 100 ms (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Motor inschakelen en werking starten (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Noodstop: motor uitschakelen (C04.11=0) |
Zoals in de bovenstaande voorbeelden te zien is, vereisen de parameterregisteradressen in de A6-serie geen complexe conversies. Om bijvoorbeeld C00.00 op 1 in te stellen, is het registeradres in het RS-485-commando eenvoudigweg 0000. Op dezelfde manier gebruikt u voor het instellen van C03.20 op 3 het registeradres 0320.
De enige conversie die nodig is, betreft de schrijfwaarde. Alle parameterwaarden in de handleiding worden in decimale notatie weergegeven, maar RS-485-commando's vereisen hexadecimale waarden.
Belangrijk: Gegevenstypen en registergroottes
In hoofdstuk 8 van de handleiding bevat de parametertabel een kolom "Gegevenstype". Let op dat de gegevenstypen per parameter verschillen:
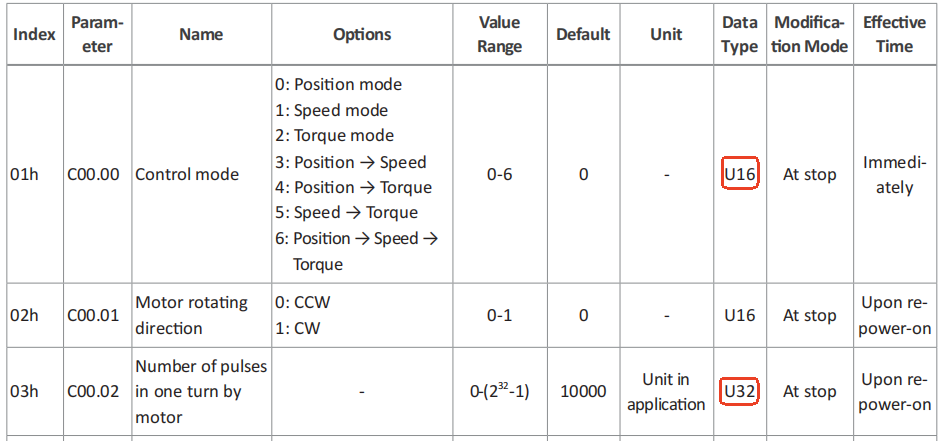
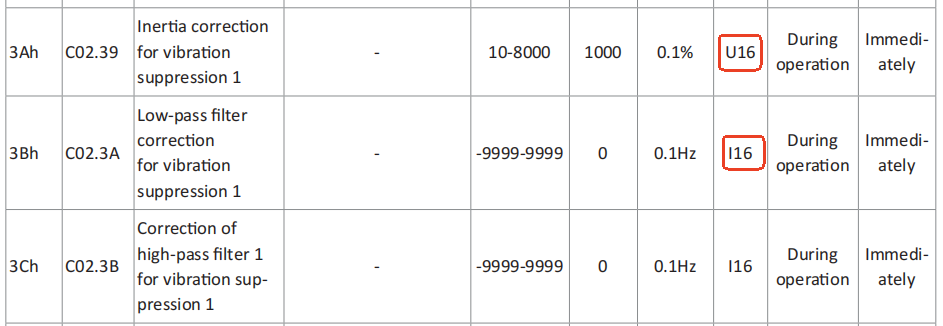
Let goed op het gegevenstype:
U16 — 16-bits unsigned parameter (gebruik schrijfcommando 0x06):
Voorbeeld: 01 06 00 00 00 01 CRC CRC (stelt C00.00 in op 1)
| Veld | Waarde | Beschrijving |
|---|---|---|
| Slave-adres | 01 |
Asadres (standaard = 1 voor testopstelling met één driver) |
| Functicode | 06 |
Schrijf enkel register (C00.00 is een 16-bits parameter) |
| Registeradres | 00 00 |
Parameteradres |
| Registerwaarde | 00 01 |
Te schrijven waarde (hexadecimale equivalent van decimaal 1) |
| CRC | [CRC][CRC] |
Cyclic Redundancy Check (wordt automatisch berekend door de meeste seriële communicatiesoftware) |
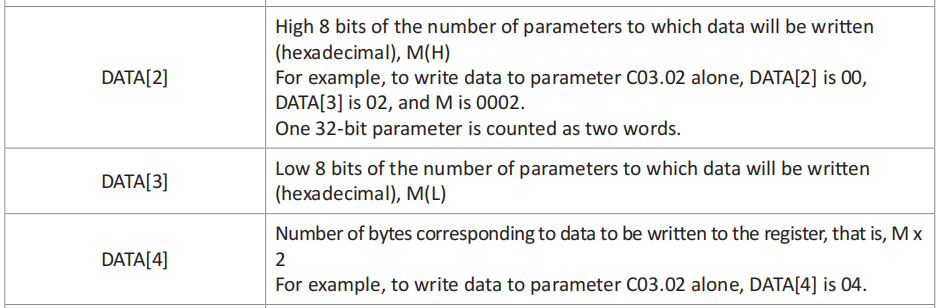
U32 — 32-bits unsigned parameter (gebruik schrijfcommando 0x10):
Voorbeeld: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (stelt C12.0A in op 100)
| Veld | Waarde | Beschrijving |
|---|---|---|
| Slave-adres | 01 |
Asadres |
| Functicode | 10 |
Schrijf meerdere registers (C12.0A is een 32-bits parameter) |
| Registeradres | 12 0A |
Parameteradres |
| Aantal registers | 00 02 |
Aantal te schrijven registers (2 × 16-bits registers) |
| Aantal bytes | 04 |
Aantal databytes |
| Veld | Waarde | Beschrijving |
|---|---|---|
| Registerdata | 00 64 00 00 |
Te schrijven waarde: 100 in hexadecimaal (0x00000064). Bij 32-bits parameters wordt de data verdeeld over twee 16-bits registers. De bytevolgorde is afhankelijk van parameter C0A.06. Wanneer C0A.06=0, worden de hoogwaardige 16 bits (0064) naar het eerste register geschreven, gevolgd door de laagwaardige 16 bits (0000). |
| CRC | CRC CRC |
Cyclic Redundancy Check |
I16 vs. U16: Het verschil tussen I16 en U16 is dat I16 16-bits waarden met teken weergeeft (negatieve getallen ondersteunt), terwijl U16 16-bits waarden zonder teken weergeeft. Als een parameter negatieve waarden kan aannemen, is het gegevenstype I16. Doorgaans kunnen snelheidsgerelateerde parameters negatieve waarden hebben, waarbij negatieve en positieve waarden tegengestelde draairichtingen van de motor aangeven.
2.2 Multi-snelheidswerking
| Commando | Beschrijving |
|---|---|
01 06 00 00 00 01 CRC CRC |
Stel de driverbedieningsmodus in op snelheidsmodus (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Gebruik intern snelheidscommando (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Stel het snelheidsprofiel in op cyclische werking (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Stel de startgroep van het snelheidsprofiel in op Groep 1 (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Stel de eindgroep van het snelheidsprofiel in op Groep 2 (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Stel de snelheid van Groep 1 in op 100 tpm (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Stel de bedrijfstijd van Groep 1 in op 15000 ms (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Stel de versnellingstijd van Groep 1 in op 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Stel de vertragingstijd van Groep 1 in op 100 ms (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Stel de snelheid van Groep 2 in op 5 tpm (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Stel de bedrijfstijd van Groep 2 in op 15000 ms (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Stel de versnellingstijd van Groep 2 in op 100 ms (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Stel de vertragingstijd van Groep 2 in op 100 ms (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Motor inschakelen en werking starten (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Noodstop: motor uitschakelen (C04.11=0) |
2.3 Absolute positiebeweging — 5000 pulsen (Standaard: 10000 pulsen/omwenteling, C00.02=10000)
| Commando | Beschrijving |
|---|---|
01 06 00 00 00 00 CRC CRC |
Stel de driverbedieningsmodus in op positie-modus (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Stel het positieprofielcommando in op absolute positionering (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Stel de positiecommandobron in op stapsgewijze verhoging (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Stel de loopsnelheid in op 1 tpm (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Stel de verplaatsing in op 5000 pulsen (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
Configureer DI1 als positie-stapsgewijze verhoging inschakelen (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Motor inschakelen en werking starten (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1-inschakeling activeren (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Noodstop: motor uitschakelen (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1 uitschakelen (C04.01=0) |
2.4 Multi-positie-werking bij absolute positionering (Eerste segment: 3000 pulsen; Tweede segment: 8000 pulsen)
Opmerking: Bij absolute positionering:
- Het eerste segment beweegt naar positie 3000 pulsen (ten opzichte van oorsprong 0).
- Het tweede segment beweegt naar positie 8000 pulsen (ten opzichte van oorsprong 0).
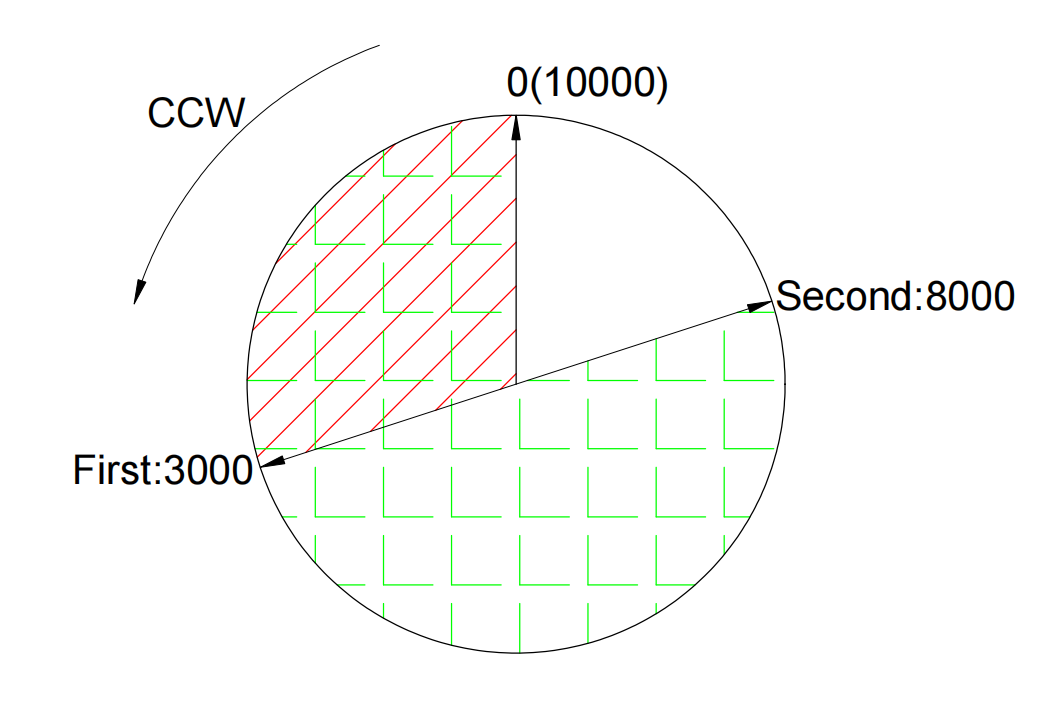
Om in plaats daarvan in relatieve positie-modus te werken, stelt u C11.01=1 in. In deze modus start de tweede beweging vanaf de 3000-puls positie en beweegt nog eens 8000 pulsen vooruit.
| Commando | Beschrijving |
|---|---|
01 06 00 00 00 00 CRC CRC |
Stel de driverbedieningsmodus in op positie-modus (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Multi-segment positiecommando inschakelen (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Enkelvoudige bedieningsmodus instellen (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Stel de startgroep van het positieprofiel in op Groep 1 (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Stel de eindgroep van het positieprofiel in op Groep 2 (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Stel de verplaatsing van Groep 1 in op 3000 pulsen (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Stel de loopsnelheid van Groep 1 in op 5 tpm (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Stel de versnellingstijd van Groep 1 in op 100 ms (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Stel de vertragingstijd van Groep 1 in op 100 ms (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Stel de vertraging na werking in op 5000 ms voor Groep 1 (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Stel de verplaatsing van Groep 2 in op 8000 pulsen (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Stel de loopsnelheid van Groep 2 in op 1 tpm (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Stel de versnellingstijd van Groep 2 in op 100 ms (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Stel de vertragingstijd van Groep 2 in op 100 ms (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Stel de vertraging na werking in op 5000 ms voor Groep 2 (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
Configureer DI1 als positieprofiel-trigger (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Motor inschakelen en werking starten (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1-inschakeling activeren (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Noodstop: motor uitschakelen (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1 uitschakelen (C04.01=0) |
3. Veelgebruikte commando's
| Functie | Commando |
|---|---|
| Motor inschakelen | 01 06 04 11 00 01 CRC CRC |
| Motor uitschakelen | 01 06 04 11 00 00 CRC CRC |
| Fabrieksinstellingen herstellen | 01 06 31 02 00 01 CRC CRC |
| Huidige motorsnelheid uitlezen | 01 03 40 01 00 02 CRC CRC |
| Huidige absolute positie uitlezen | 01 03 40 16 00 02 CRC CRC |
| Huidig motorkoppel uitlezen | 01 03 40 03 00 02 CRC CRC |
| Drivertemperatuur uitlezen | 01 03 40 30 00 02 CRC CRC |
Opmerking bij koppeluitlezing: De eenheid van de uitgelezen waarde is 0,1%. Een uitlezing van 1000 komt bijvoorbeeld overeen met 100,0%, wat gelijk is aan 1× het nominale koppel van de motor.
Opmerking bij temperatuuruitlezing: De eenheid van de uitgelezen waarde is 0,1 °C.