Wir haben von Kunden Rückmeldungen erhalten, die Fragen zur Steuerung der A6-Servomotoren über Modbus RTU via RS-485 haben. Um Anwendern ein besseres Verständnis und die Nutzung der RS-485-Kommunikationsfunktionen der A6-Serie zu ermöglichen, bietet dieser Leitfaden detaillierte Verdrahtungsanleitungen und praktische Befehlsbeispiele.
Wichtig: Speichern von über RS-485 geschriebenen Parametern Um über RS-485 geschriebene Parameter im nichtflüchtigen Speicher zu speichern, müssen Sie den folgenden Speicherbefehl senden. Andernfalls werden alle geänderten Parameter auf die Werkseinstellungen zurückgesetzt, sobald der Antrieb stromlos wird.
01 06 0A 05 00 01 CRC CRC
1. Erstinbetriebnahme und Kommunikationseinrichtung
Erforderliche Vorbereitung
- Ein A6-RS-Servoantrieb mit angeschlossenen Motor- und Versorgungskabeln
- Ein RJ45-Ethernetkabel
- Ein RS-485-auf-USB-Adapterkabel (Falls Sie unsicher sind, welches Sie wählen sollen, empfehlen wir unser Produkt: USB-auf-RS-422/RS-485-Seriell-Port-Konverter-Adapterkabel)
- Eine serielle Kommunikationssoftware oder eine Steuerung, die Modbus-RTU-Befehle senden kann
Verdrahtung
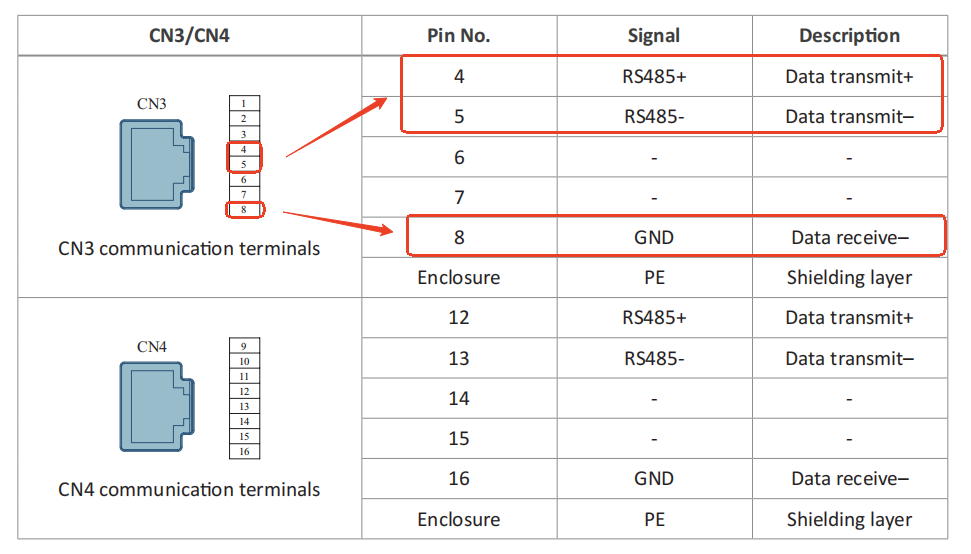
Beachten Sie die RS-485-Schnittstellen-Pinbelegung im Handbuch der A6-RS-Serie:
Vergleichen Sie dies mit der Pinbelegung des RJ45-Ethernetkabels:
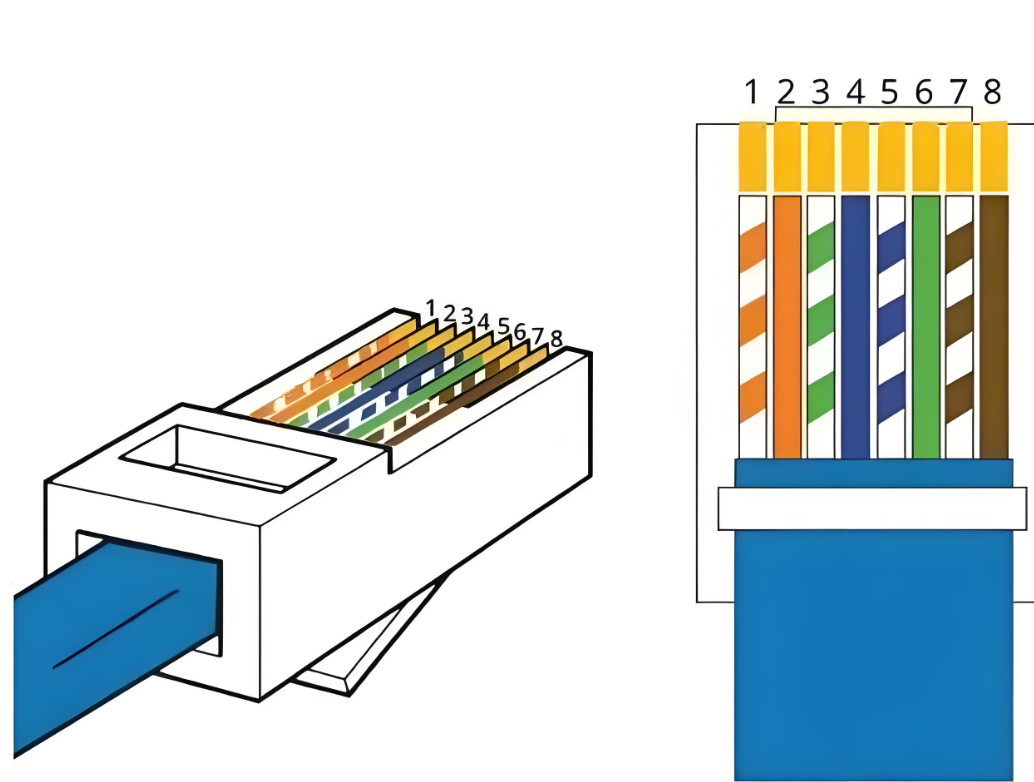
Wie in den Abbildungen dargestellt, verbinden Sie die Adern 4, 5 und 8 mit dem RS-485-auf-USB-Adapterkabel.
Für das RJ45-Ethernetkabel:
- Lassen Sie den RJ45-Stecker an einem Ende intakt, um ihn in den CN3-Anschluss des Antriebs einzustecken.
- Schneiden Sie den RJ45-Stecker am anderen Ende ab.
- Isolieren Sie die Adern 4, 5 und 8 ab (blau, blau-weiß und braun) und verbinden Sie diese wie folgt:
| Antrieb (CN3) | RS-485-auf-USB-Adapter |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
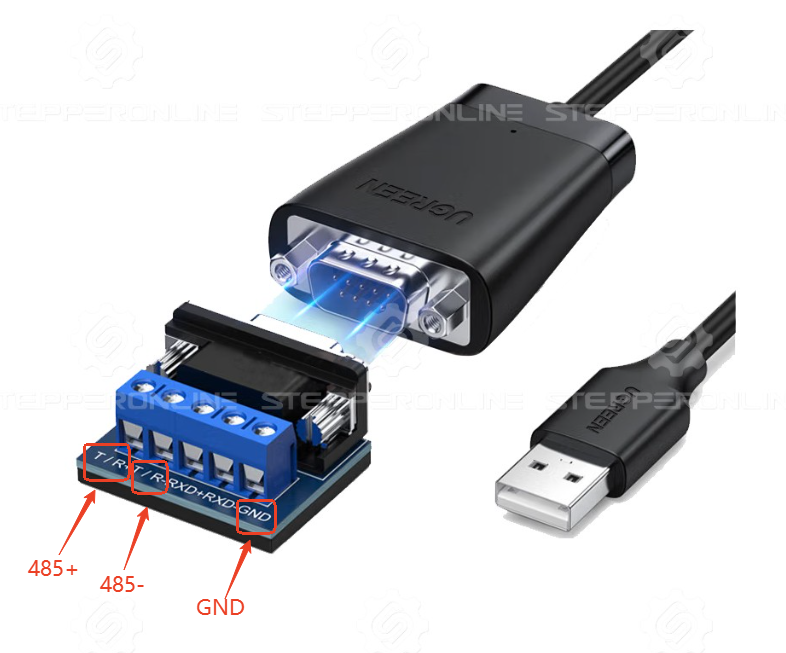
Stecken Sie nach der Verdrahtung den RJ45-Stecker in den CN3-Anschluss des Antriebs und verbinden Sie den USB-Adapter mit Ihrem PC. Schalten Sie den Antrieb ein und öffnen Sie die serielle Kommunikationssoftware, um die Kommunikation herzustellen. Falls die Kommunikation fehlschlägt, lesen Sie diesen Artikel zur Fehlerbehebung.
2. Betriebsmodi
2.1 Drehzahlregelungsmodus
| Befehl | Beschreibung |
|---|---|
01 06 00 00 00 01 CRC CRC |
Betriebsmodus des Antriebs auf Drehzahlmodus einstellen (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Internen Drehzahlsollwert verwenden (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Drehzahlprofilmodus auf zyklischen Betrieb einstellen (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Betriebsdrehzahl auf 600 U/min einstellen (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Beschleunigungszeit auf 100 ms einstellen (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Verzögerungszeit auf 100 ms einstellen (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Motor aktivieren und Betrieb starten (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Notstopp: Motor deaktivieren (C04.11=0) |
Wie in den obigen Beispielen gezeigt, erfordern die Parameter-Registeradressen der A6-Serie keine aufwendigen Umrechnungen. Um beispielsweise C00.00 auf 1 zu setzen, ist die Registeradresse im RS-485-Befehl einfach 0000. Ebenso wird für das Setzen von C03.20 auf 3 die Registeradresse 0320 verwendet.
Die einzige erforderliche Umrechnung betrifft den Schreibwert. Alle Parameterwerte im Handbuch sind im Dezimalformat angegeben, RS-485-Befehle erfordern jedoch Hexadezimalwerte.
Wichtig: Datentypen und Registergrößen
In Kapitel 8 des Handbuchs enthält die Parametertabelle eine Spalte „Datentyp". Beachten Sie, dass die Datentypen je nach Parameter variieren:
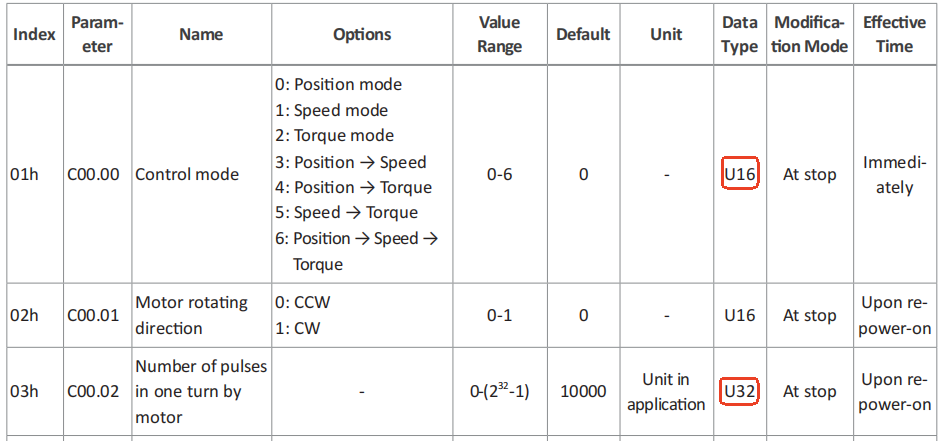
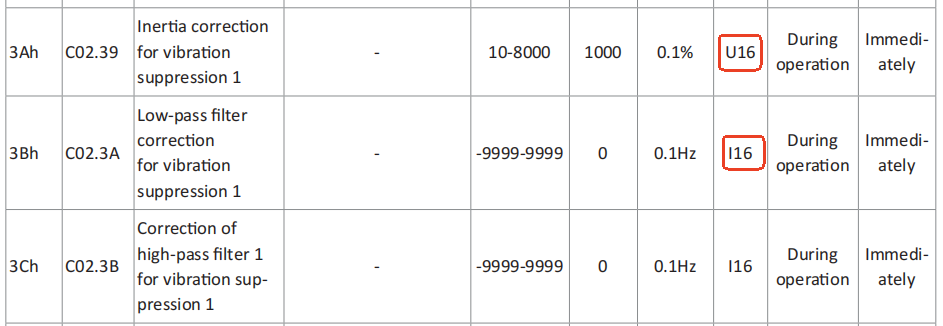
Achten Sie genau auf den Datentyp:
U16 — 16-Bit-Parameter ohne Vorzeichen (Schreibbefehl 0x06 verwenden):
Beispiel: 01 06 00 00 00 01 CRC CRC (setzt C00.00 auf 1)
| Feld | Wert | Beschreibung |
|---|---|---|
| Slave-Adresse | 01 |
Achsadresse (Standard = 1 für Einzelantrieb-Tests) |
| Funktionscode | 06 |
Einzelregister schreiben (C00.00 ist ein 16-Bit-Parameter) |
| Registeradresse | 00 00 |
Parameteradresse |
| Registerwert | 00 01 |
Zu schreibender Wert (Hexadezimaläquivalent von dezimal 1) |
| CRC | [CRC][CRC] |
Cyclic Redundancy Check (wird von den meisten seriellen Kommunikationsprogrammen automatisch berechnet) |
U32 — 32-Bit-Parameter ohne Vorzeichen (Schreibbefehl 0x10 verwenden):
Beispiel: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (setzt C12.0A auf 100)
| Feld | Wert | Beschreibung |
|---|---|---|
| Slave-Adresse | 01 |
Achsadresse |
| Funktionscode | 10 |
Mehrere Register schreiben (C12.0A ist ein 32-Bit-Parameter) |
| Registeradresse | 12 0A |
Parameteradresse |
| Registeranzahl | 00 02 |
Anzahl der zu schreibenden Register (2 × 16-Bit-Register) |
| Byteanzahl | 04 |
Anzahl der Datenbytes |
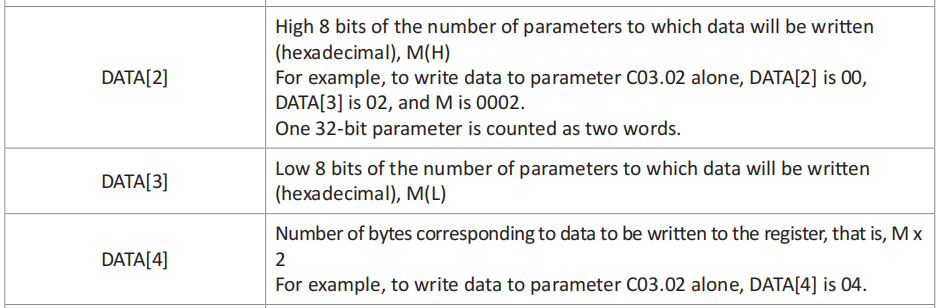
| Feld | Wert | Beschreibung |
|---|---|---|
| Registerdaten | 00 64 00 00 |
Schreibwert: 100 in Hexadezimal (0x00000064). Bei 32-Bit-Parametern werden die Daten auf zwei 16-Bit-Register aufgeteilt. Die Byte-Reihenfolge hängt vom Parameter C0A.06 ab. Wenn C0A.06=0, werden die höherwertigen 16 Bit (0064) in das erste Register geschrieben, gefolgt von den niederwertigen 16 Bit (0000). |
| CRC | CRC CRC |
Cyclic Redundancy Check |
I16 vs. U16: Der Unterschied zwischen I16 und U16 besteht darin, dass I16 vorzeichenbehaftete 16-Bit-Werte darstellt (unterstützt negative Zahlen), während U16 vorzeichenlose 16-Bit-Werte darstellt. Wenn ein Parameter negative Werte akzeptieren kann, ist sein Datentyp I16. Typischerweise können drehzahlbezogene Parameter negative Werte aufweisen, wobei negative und positive Werte entgegengesetzte Motordrehrichtungen angeben.
2.2 Mehrdrehzahlbetrieb
| Befehl | Beschreibung |
|---|---|
01 06 00 00 00 01 CRC CRC |
Betriebsmodus des Antriebs auf Drehzahlmodus einstellen (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Internen Drehzahlsollwert verwenden (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Drehzahlprofilmodus auf zyklischen Betrieb einstellen (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Startgruppe des Drehzahlprofils auf Gruppe 1 einstellen (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Endgruppe des Drehzahlprofils auf Gruppe 2 einstellen (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Drehzahl von Gruppe 1 auf 100 U/min einstellen (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Betriebsdauer von Gruppe 1 auf 15000 ms einstellen (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Beschleunigungszeit von Gruppe 1 auf 100 ms einstellen (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Verzögerungszeit von Gruppe 1 auf 100 ms einstellen (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Drehzahl von Gruppe 2 auf 5 U/min einstellen (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Betriebsdauer von Gruppe 2 auf 15000 ms einstellen (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Beschleunigungszeit von Gruppe 2 auf 100 ms einstellen (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Verzögerungszeit von Gruppe 2 auf 100 ms einstellen (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Motor aktivieren und Betrieb starten (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Notstopp: Motor deaktivieren (C04.11=0) |
2.3 Absolutpositionierung — 5000 Impulse (Standard: 10000 Impulse/U, C00.02=10000)
| Befehl | Beschreibung |
|---|---|
01 06 00 00 00 00 CRC CRC |
Betriebsmodus des Antriebs auf Positionsmodus einstellen (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Positionsprofilbefehl auf Absolutpositionierung einstellen (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Positionssollwertquelle auf Schritterhöhung einstellen (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Betriebsdrehzahl auf 1 U/min einstellen (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Verfahrweg auf 5000 Impulse einstellen (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
DI1 als Positionsschritt-Freigabe konfigurieren (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Motor aktivieren und Betrieb starten (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1-Freigabe auslösen (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Notstopp: Motor deaktivieren (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1 deaktivieren (C04.01=0) |
2.4 Mehrsegment-Positionierung im Absolutpositionierungsmodus (Erstes Segment: 3000 Impulse; Zweites Segment: 8000 Impulse)
Hinweis: Im Absolutpositionierungsmodus:
- Das erste Segment verfährt zur Position 3000 Impulse (relativ zum Nullpunkt 0).
- Das zweite Segment verfährt zur Position 8000 Impulse (relativ zum Nullpunkt 0).
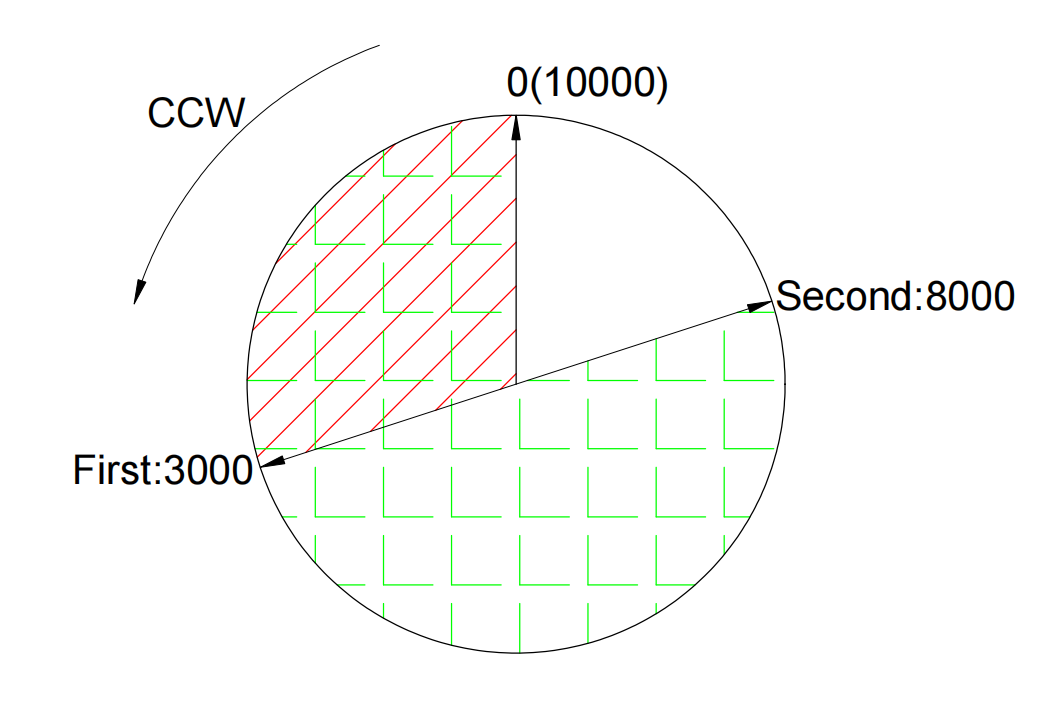
Um stattdessen im relativen Positionsmodus zu arbeiten, setzen Sie C11.01=1. In diesem Modus beginnt die zweite Bewegung ab der 3000-Impuls-Position und verfährt um weitere 8000 Impulse nach vorne.
| Befehl | Beschreibung |
|---|---|
01 06 00 00 00 00 CRC CRC |
Betriebsmodus des Antriebs auf Positionsmodus einstellen (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Mehrsegment-Positionssollwert aktivieren (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Einzelbetriebsmodus einstellen (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Startgruppe des Positionsprofils auf Gruppe 1 einstellen (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Endgruppe des Positionsprofils auf Gruppe 2 einstellen (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Verfahrweg von Gruppe 1 auf 3000 Impulse einstellen (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Betriebsdrehzahl von Gruppe 1 auf 5 U/min einstellen (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Beschleunigungszeit von Gruppe 1 auf 100 ms einstellen (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Verzögerungszeit von Gruppe 1 auf 100 ms einstellen (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Nachlaufverzögerung für Gruppe 1 auf 5000 ms einstellen (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Verfahrweg von Gruppe 2 auf 8000 Impulse einstellen (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Betriebsdrehzahl von Gruppe 2 auf 1 U/min einstellen (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Beschleunigungszeit von Gruppe 2 auf 100 ms einstellen (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Verzögerungszeit von Gruppe 2 auf 100 ms einstellen (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Nachlaufverzögerung für Gruppe 2 auf 5000 ms einstellen (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
DI1 als Positionsprofilauslöser konfigurieren (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Motor aktivieren und Betrieb starten (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1-Freigabe auslösen (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Notstopp: Motor deaktivieren (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1 deaktivieren (C04.01=0) |
3. Häufig verwendete Befehle
| Funktion | Befehl |
|---|---|
| Motor aktivieren | 01 06 04 11 00 01 CRC CRC |
| Motor deaktivieren | 01 06 04 11 00 00 CRC CRC |
| Werkseinstellungen wiederherstellen | 01 06 31 02 00 01 CRC CRC |
| Aktuelle Motordrehzahl lesen | 01 03 40 01 00 02 CRC CRC |
| Aktuelle Absolutposition lesen | 01 03 40 16 00 02 CRC CRC |
| Aktuelles Motordrehmoment lesen | 01 03 40 03 00 02 CRC CRC |
| Antriebstemperatur lesen | 01 03 40 30 00 02 CRC CRC |
Hinweis zu Drehmomentwerten: Die Einheit des gelesenen Werts ist 0,1 %. Beispielsweise entspricht ein Messwert von 1000 dem Wert 100,0 %, was dem 1-fachen des Nenndrehmoments des Motors entspricht.
Hinweis zu Temperaturwerten: Die Einheit des gelesenen Werts ist 0,1 °C.