Dieser Artikel beschreibt die Merkmale der drei gängigen Betriebsarten von AC-Servomotoren und ihre typischen Anwendungsszenarien.
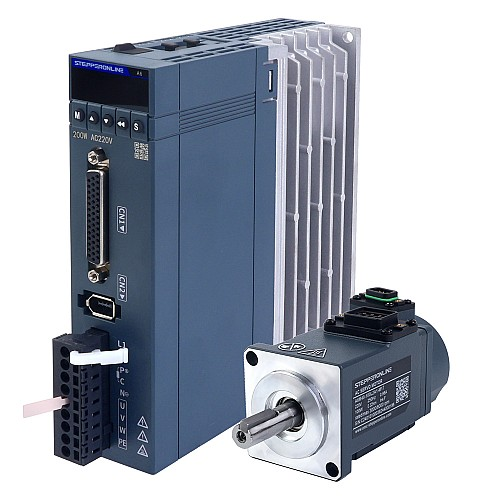
Die drei Betriebsarten sind: Positionsmodus, Drehmomentmodus und Drehzahlmodus.
1. Positionsmodus
Der Positionsmodus wird typischerweise für Anwendungen mit hohen Anforderungen an die Positionsgenauigkeit gewählt. Die übergeordnete Steuerung steuert den Servomotor durch das Senden von Impuls- und Richtungssignalen an, um eine präzise Positionierung sowie Vorwärts-/Rückwärtsdrehung zu realisieren. Dies ist die am häufigsten verwendete Betriebsart.
Wie steuert die SPS in diesem Modus den Servomotor? Die Puls-Version der T6/A6-Serie bestimmt die Drehgeschwindigkeit anhand der Impulsfrequenz und den Drehwinkel anhand der Anzahl der gesendeten Impulse. Darüber hinaus unterstützt die T6/A6-Serie die direkte Vorgabe von Drehzahl- und Positionswerten über die Modbus-Kommunikation.
Typische Anwendungen: Da der Positionsmodus eine präzise Steuerung sowohl der Geschwindigkeit als auch der Position ermöglicht, wird er in der Regel in Geräten eingesetzt, die eine genaue Positionierung erfordern, wie z. B. Linearmodule, CNC-Werkzeugmaschinen und Druckmaschinen.
2. Drehmomentmodus
Der Drehmomentmodus eignet sich für Anwendungen, bei denen keine spezifischen Anforderungen an die Motordrehzahl oder -position bestehen und lediglich eine konstante Drehmomentabgabe erforderlich ist. Im Gegensatz zum Positionsmodus wird im Drehmomentmodus das Abtriebsdrehmoment der Motorwelle über ein externes analoges Eingangssignal oder durch direktes Beschreiben des entsprechenden Parameterregisters über die Kommunikationsschnittstelle vorgegeben.
Angenommen, das Motordrehmoment ist auf 2,5 Nm eingestellt. Ist das Lastmoment an der Motorwelle geringer als 2,5 Nm, dreht sich der Motor in die vorgegebene Richtung. Überschreitet das Lastmoment 2,5 Nm, wird der Motor von der Last rückwärts angetrieben und dreht sich in die entgegengesetzte Richtung. Entspricht das Lastmoment genau 2,5 Nm, befindet sich der Motor im Gleichgewicht und behält seinen aktuellen Zustand bei (stillstehend oder mit konstanter Drehzahl, abhängig von den vorherigen Bedingungen).
Typische Anwendungen: Dieser Modus wird in der Regel bei Auf- und Abwickelvorrichtungen eingesetzt, die eine präzise Zugkraftregelung des Materials erfordern. Beispielsweise muss bei einer Wickelvorrichtung oder einer Faserziehanlage die Drehmomentvorgabe entsprechend den Änderungen des Wickelradius angepasst werden, um sicherzustellen, dass die Materialspannung bei wechselndem Radius konstant bleibt.
3. Drehzahlmodus
Im Drehzahlmodus führt der Servoregler intern keine Positionsregelung durch. Um eine Positionierung zu realisieren, muss das Motorpositions- oder Lastpositionssignal an die übergeordnete Steuerung zurückgeführt werden, die dann die erforderlichen Berechnungen und die Regelung durchführt.
Typische Anwendungsszenarien: Gleichmäßige Geschwindigkeitsregelung von Förderbändern; schonender Transport von Bauteilen auf automatisierten Montagelinien.