1. Erstverbindung und Aufbau der Kommunikation
Voraussetzungen
- Ein PR-Serie Schrittmotorantrieb mit angeschlossenen Motor- und Stromkabeln
- Ein RJ45-Ethernetkabel
- Ein RS485-zu-USB-Konverterkabel (wenn Sie unsicher sind, welches Sie wählen sollen, empfehlen wir unser Produkt: USB zu RS422/RS485 Seriell-Port-Konverter-Adapterkabel)
- Serielle Port-Software oder eine Steuerung, die RS485-Befehle senden kann
Verdrahtung
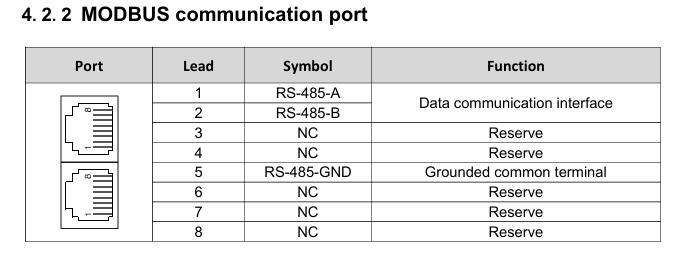
Beziehen Sie sich auf die RS485-Schnittstellen-Pinbelegung im Handbuch des PR-Serie Schrittmotorantriebs:
Vergleichen Sie dies mit der Pinbelegung des RJ45-Ethernetkabels:
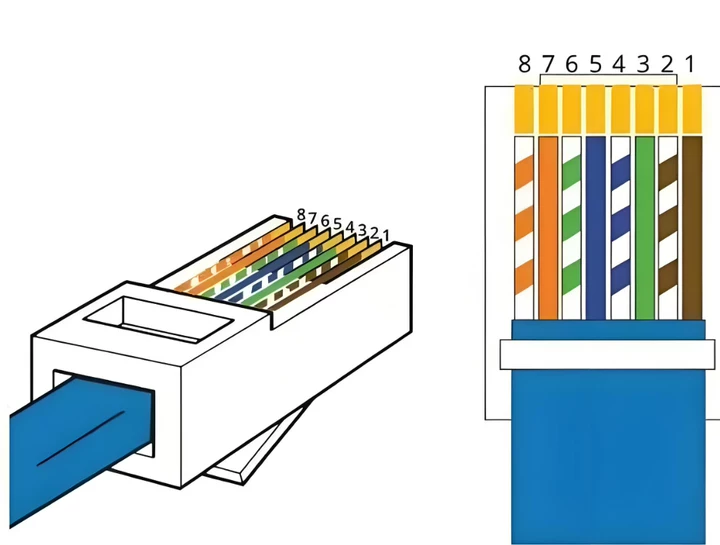
Die Adern 1, 2 und 5 werden zum Anschluss an das RS485-zu-USB-Konverterkabel verwendet. Beim RJ45-Ethernetkabel belassen Sie ein Ende mit dem RJ45-Stecker, um es in den CN3-Port des Antriebs zu stecken. Schneiden Sie den Stecker am anderen Ende ab, isolieren Sie die Adern 1, 2 und 5 (braun, braun-weiß und blau) und verbinden Sie sie in folgender Reihenfolge:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
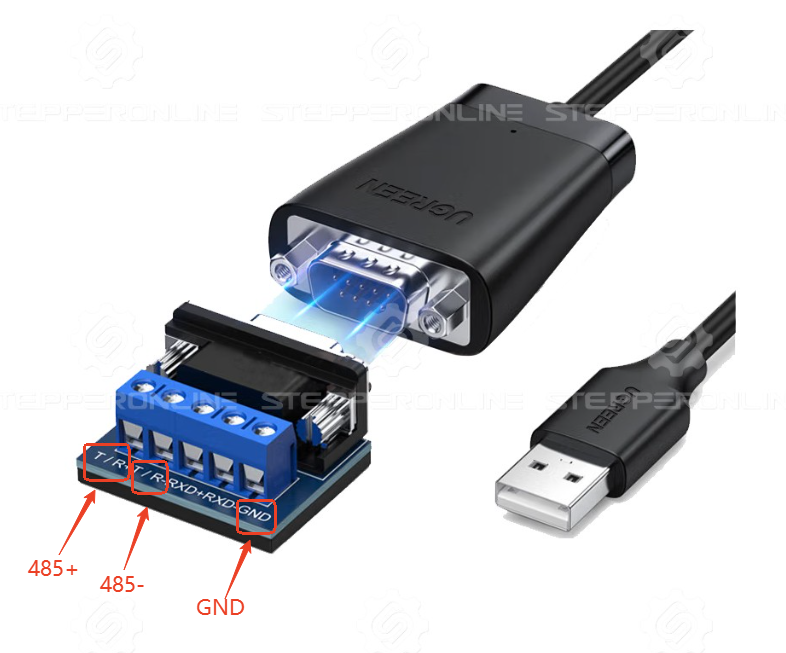
Nach der Verdrahtung stecken Sie den RJ45-Stecker in den Antrieb und den USB-Stecker in den PC. Schalten Sie den Antrieb ein und öffnen Sie die serielle Port-Software, um die Kommunikation herzustellen. (Falls keine Kommunikation hergestellt werden kann, beziehen Sie sich bitte auf diesen Fehlerbehebungsartikel.)
Hinweis: Bevor Sie irgendwelche Befehle eingeben, stellen Sie SW1 auf ON und SW2–5 auf OFF. Dies setzt die RS485-Adresse auf 01.
Um die Parameter zu speichern, die Sie über RS485-Befehle geschrieben haben, senden Sie zuletzt folgenden Befehl:
01 06 00 2D 00 42 CRC CRC
Andernfalls werden die geschriebenen Parameter nach dem Ausschalten des Antriebs auf ihre Standardwerte zurückgesetzt.
Bei Verwendung des Geschwindigkeitsmodus müssen Sie nach dem Speichern der Parameter und dem Neustart des Antriebs einen Startbefehl erneut senden. Der Motor dreht sich nicht sofort beim Einschalten.
2. Betriebsmodi
2.1 Geschwindigkeitsregelungsmodus
| Befehl | Beschreibung |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motor aktivieren (standardmäßig aktiviert; senden Sie diesen Befehl zuerst, wenn der Motor deaktiviert ist) |
| 01 06 00 1D 00 3C CRC CRC | Laufgeschwindigkeit auf 60 U/min einstellen |
| 01 06 00 1E 00 64 CRC CRC | Beschleunigungszeit auf 100 ms einstellen |
| 01 06 00 1F 00 64 CRC CRC | Verzögerungszeit auf 100 ms einstellen |
| 01 10 00 27 00 02 CRC CRC | Start im Geschwindigkeitsmodus |
| 01 10 00 27 01 00 CRC CRC | Stopp-Befehl |
Befehlsaufschlüsselung
Nehmen Sie den Befehl 01 06 00 2D 00 12 CRC CRC als Beispiel:
- 01 — Achsadresse (eingestellt durch SW1 = ON, SW2–5 = OFF)
- 06 — Befehl zum Schreiben eines einzelnen Registers
- 00 2D — Parameter-Registeradresse
- 00 12 — Zu schreibender Wert
- CRC CRC — Prüfsumme
Einige serielle Port-Tools benötigen keine Prüfsumme, während andere eine manuelle Berechnung erfordern. Bitte überprüfen Sie die Anforderungen Ihres Tools.
Mehrere Register mit einem einzigen Befehl schreiben
Manchmal können mehrere Register mit einem einzigen Befehl geschrieben werden. Beispielsweise können die Befehle in den Zeilen 2–4 der obigen Tabelle wie folgt kombiniert werden:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Achsadresse (Standard ist 1)
- 10 — Befehl zum Schreiben mehrerer Register
- 00 1D — Start-Registeradresse (nachfolgende Adressen folgen sequenziell, jede belegt zwei Bytes)
- 00 03 — Anzahl der zu schreibenden Register
- 06 — Anzahl der Datenbytes
- 00 3C — Laufgeschwindigkeitswert
- 00 64 — Beschleunigungs-/Verzögerungszeitwert
- CRC CRC — Prüfsumme
2.2 Mehrfachgeschwindigkeitsbetrieb
| Befehl | Beschreibung |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motor aktivieren (standardmäßig aktiviert; senden Sie diesen Befehl zuerst, wenn der Motor deaktiviert ist) |
| 01 06 00 C0 00 0A CRC CRC | Laufgeschwindigkeit des ersten Segments auf 10 U/min einstellen |
| 01 06 00 C1 00 64 CRC CRC | Beschleunigungszeit des ersten Segments auf 100 ms einstellen |
| 01 06 00 C2 00 64 CRC CRC | Verzögerungszeit des ersten Segments auf 100 ms einstellen |
| 01 10 00 C3 00 C8 CRC CRC | Laufgeschwindigkeit des zweiten Segments auf 200 U/min einstellen |
| 01 10 00 C4 00 64 CRC CRC | Beschleunigungszeit des zweiten Segments auf 100 ms einstellen |
| 01 10 00 C5 00 64 CRC CRC | Verzögerungszeit des zweiten Segments auf 100 ms einstellen |
| 01 10 00 45 00 0D CRC CRC | Eingangsklemme X4 als PV-Trigger-Signal einstellen |
| 01 10 00 41 00 0E CRC CRC | Eingangsklemme X1 als PIN0 einstellen |
| 01 10 00 42 00 0F CRC CRC | Eingangsklemme X2 als PIN1 einstellen |
| 01 10 00 43 00 10 CRC CRC | Eingangsklemme X3 als PIN2 einstellen |
| 01 10 00 44 00 11 CRC CRC | Eingangsklemme X4 als PIN3 einstellen |
| 01 10 00 40 27 10 CRC CRC | Start mit Geschwindigkeit des ersten Segments |
| 01 10 00 40 27 11 CRC CRC | Start mit Geschwindigkeit des zweiten Segments |
| 01 10 00 40 00 00 CRC CRC | Stopp-Befehl |
Hinweis: Einige Antriebsmodelle unterstützen nur die Eingangsklemmen X0–X3 (insgesamt 4 Eingangssignale). Daher unterstützt die Geschwindigkeitssegmentauswahl maximal 8 Segmente.
2.3 Absolutpositionsbewegung — 5000 Impulse (Standardeinstellung: 10.000 Impulse/Umdrehung)
| Befehl | Beschreibung |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motor aktivieren (standardmäßig aktiviert; senden Sie diesen Befehl zuerst, wenn der Motor deaktiviert ist) |
| 01 06 00 20 00 0A CRC CRC | Laufgeschwindigkeit auf 10 U/min einstellen |
| 01 06 00 21 00 64 CRC CRC | Beschleunigungszeit auf 100 ms einstellen |
| 01 06 00 22 00 64 CRC CRC | Verzögerungszeit auf 100 ms einstellen |
| 01 10 00 23 00 3C CRC CRC | Maximalgeschwindigkeit auf 60 U/min einstellen |
| 01 10 00 24 00 00 CRC CRC | High-Word der Gesamtimpulse auf 0 einstellen |
| 01 10 00 25 13 88 CRC CRC | Low-Word der Gesamtimpulse auf 5000 einstellen |
| 01 10 00 27 00 01 CRC CRC | Start im Relativpositionierungsmodus |
| 01 10 00 27 01 00 CRC CRC | Vorzeitiger Stopp |
Hinweis: Wenn die von Ihnen eingestellte Gesamtimpulsanzahl geringer ist als die minimale Impulsanzahl, die basierend auf der konfigurierten Beschleunigungs-/Verzögerungszeit und Maximalgeschwindigkeit erforderlich ist, erreicht der Antrieb die konfigurierte Maximalgeschwindigkeit nicht.
2.4 Mehrsegment-Positionsbetrieb (Erstes Segment: 1000 Impulse; Zweites Segment: 5000 Impulse)
Hinweis: In diesem Beispiel bewegt sich das erste Segment vom Ursprung (0) zur 1000-Impuls-Position, und das zweite Segment bewegt sich um weitere 5000 Impulse von der Endposition des ersten Segments. Im Mehrsegmentmodus steuert das Register 0x0050 (Relativ-/Absolutpositionsregister), ob jedes Positionssegment im Relativ- oder Absolutpositionierungsmodus arbeitet.
| Befehl | Beschreibung |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motor aktivieren (standardmäßig aktiviert; senden Sie diesen Befehl zuerst, wenn der Motor deaktiviert ist) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Gesamtimpulse des ersten Segments auf 1000 einstellen |
| 01 06 00 62 00 32 CRC CRC | Positionierungsgeschwindigkeit des ersten Segments auf 50 U/min einstellen |
| 01 06 00 63 00 64 CRC CRC | Beschleunigungszeit des ersten Segments auf 100 ms einstellen |
| 01 06 00 64 00 64 CRC CRC | Verzögerungszeit des ersten Segments auf 100 ms einstellen |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Gesamtimpulse des zweiten Segments auf 5000 einstellen |
| 01 06 00 68 00 64 CRC CRC | Positionierungsgeschwindigkeit des zweiten Segments auf 100 U/min einstellen |
| 01 06 00 69 00 64 CRC CRC | Beschleunigungszeit des zweiten Segments auf 100 ms einstellen |
| 01 06 00 70 00 64 CRC CRC | Verzögerungszeit des zweiten Segments auf 100 ms einstellen |
| 01 06 00 45 00 0C CRC CRC | Eingangsklemme X4 als PT-Trigger-Signal einstellen |
| 01 06 00 41 00 0E CRC CRC | Eingangsklemme X1 als PIN0 einstellen |
| 01 06 00 42 00 0F CRC CRC | Eingangsklemme X2 als PIN1 einstellen |
| 01 06 00 43 00 10 CRC CRC | Eingangsklemme X3 als PIN2 einstellen |
| 01 06 00 44 00 11 CRC CRC | Eingangsklemme X4 als PIN3 einstellen |
| 01 06 00 40 27 10 CRC CRC | Positionierung des ersten Segments starten |
| 01 06 00 40 00 00 CRC CRC | PT-Trigger-Signal löschen |
| 01 06 00 40 27 11 CRC CRC | Positionierung des zweiten Segments starten |
| 01 06 00 40 00 00 CRC CRC | Stopp-Befehl |
Hinweis:
- Bei Verwendung der PIN-Klemmen zur Segmentauswahl muss das Signal mindestens 5 ms vor und 5 ms nach dem PT-Trigger-Signal gültig bleiben.
- Einige Antriebsmodelle unterstützen nur die Eingangsklemmen X0–X3 (insgesamt 4 Eingangssignale), daher unterstützt die Positionssegmentauswahl maximal 8 Segmente.
3. Häufig verwendete Befehle
Motor aktivieren:
01 06 00 2D 00 12 CRC CRC
Motor deaktivieren:
01 06 00 2D 00 11 CRC CRC
Werkseinstellungen wiederherstellen:
01 06 00 2D 00 41 CRC CRC
Alle Parameter speichern:
01 06 00 2D 00 42 CRC CRC
Stopp-Befehl:
01 06 00 27 01 00 CRC CRC
Notstopp-Befehl:
01 06 00 27 02 00 CRC CRC
Maximalen effektiven Motorstrom auf 150 mA einstellen:
01 06 01 02 05 DC CRC CRC