Bei der Wartung oder Aufrüstung von Anlagen tritt häufig ein Problem auf: Nachdem ein bürstenloser Motor ausgefallen und durch einen neuen ersetzt wurde, der in Modell, Größe, Spannung und Nennleistung identisch zu sein scheint, funktioniert die Anlage immer noch nicht richtig. Der neue Motor kann beim Start stark ruckeln, sich nur schwach drehen, ungewöhnliche Geräusche machen oder sich einfach gar nicht bewegen.
Nachdem häufige Probleme wie Verdrahtungsfehler oder nicht übereinstimmende Antriebsparameter ausgeschlossen wurden, ist eine häufig übersehene Ursache der Phasenwinkel des Hall-Sensors – der entweder 60 Grad oder 120 Grad betragen kann. Diese Winkelabweichung kann dazu führen, dass das gesamte Antriebssystem fehlerhaft arbeitet.

Der Unterschied zwischen „60-Grad“- und „120-Grad“-Konfigurationen
Die Begriffe „60 Grad“ und „120 Grad“ beziehen sich auf den elektrischen Winkel zwischen den steigenden Flanken benachbarter Hall-Sensor-Ausgangssignale in der Kommutierungssequenz.
Wenn Sie einen neuen bürstenlosen Motor erhalten, können Sie durch Messen der drei Hall-Signale und Analysieren ihrer Phasenbeziehungen feststellen, ob der Hall-Winkel 60 oder 120 elektrische Grad beträgt.
- Bei einer 60-Grad-Konfiguration: Die Wellenform der drei Hall-Sensor-Ausgänge zeigt eine 60-Grad-Phasenverschiebung zwischen den steigenden Flanken benachbarter Signale in der Kommutierungssequenz.
- Bei einer 120-Grad-Konfiguration: Die Wellenform der drei Hall-Sensor-Ausgänge (H1, H2, H3) zeigt eine 120-Grad-Phasenverschiebung zwischen den steigenden Flanken benachbarter Signale. Dies ist die häufigste und am weitesten verbreitete Konfiguration.
Das folgende Diagramm zeigt eine vereinfachte Referenzwellenform.
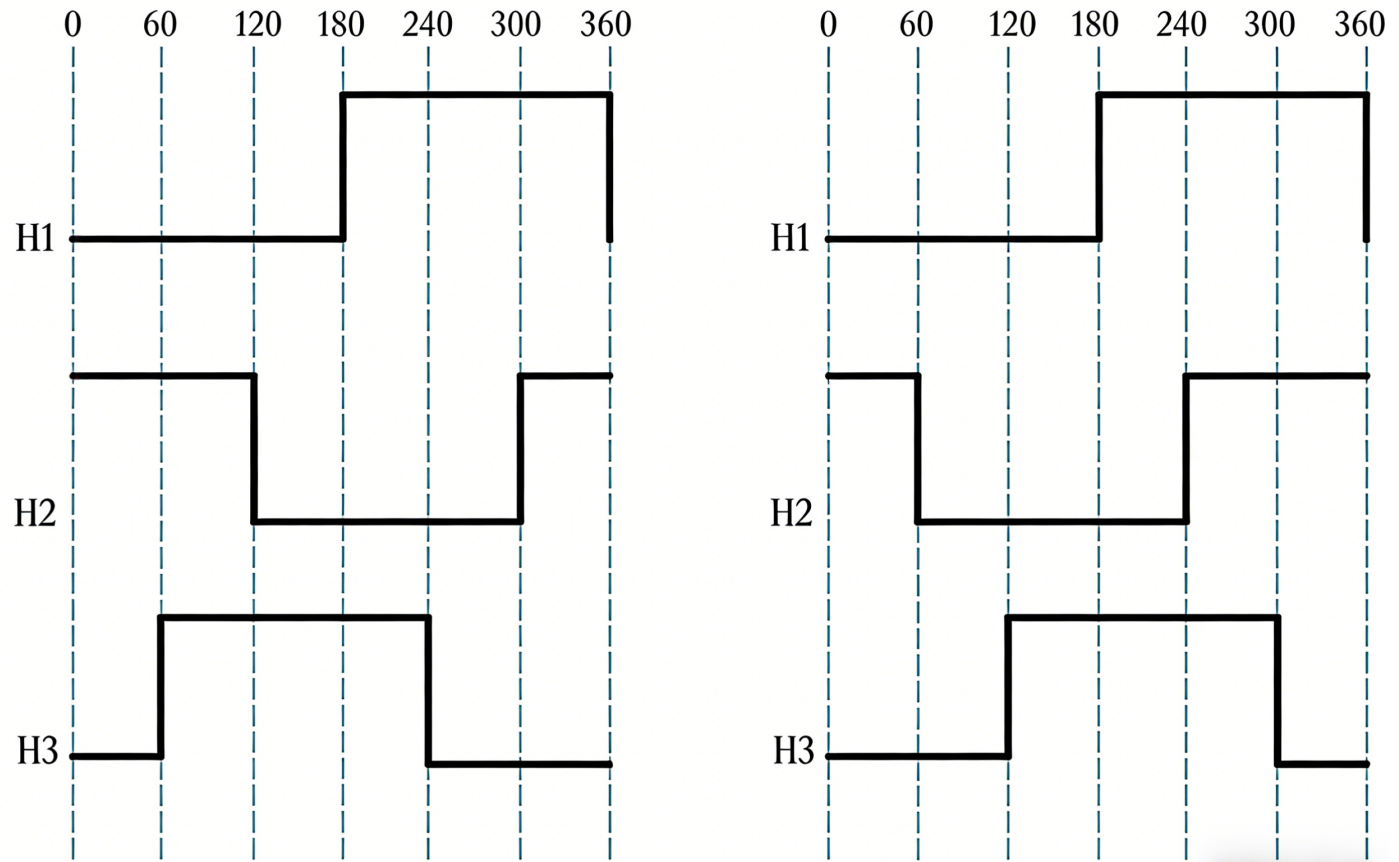
Wie in der linken Wellenform gezeigt, folgt die steigende Flanke von H1 der von H2 um 120 elektrische Grad, H2 folgt H3 um 120 Grad und H3 folgt H1 um 120 Grad. Dies bestätigt, dass die drei Hall-Sensoren in 120-Grad-Abständen installiert sind.
Wie in der rechten Wellenform gezeigt, folgt die steigende Flanke von H1 der von H2 um 60 elektrische Grad, H2 folgt H3 um 60 Grad und H3 folgt H1 um 240 Grad (was gleichbedeutend damit ist, dass H3 H1 um 120 Grad vorauseilt). Dieses Muster bestätigt eine 60-Grad-Hall-Sensor-Konfiguration.
Lösung:
Unsere serienmäßigen bürstenlosen Antriebe unterstützen nur 120-Grad-Hall-Sensoren. Wenn Sie einen Antrieb benötigen, der mit 60-Grad-Sensoren kompatibel ist, wenden Sie sich bitte an unser technisches Support-Team, um zu prüfen, ob eine kundenspezifische Lösung realisierbar ist.
Technische Warnung:
Während einige Online-Ressourcen vorschlagen, Hall-Sensoren physisch neu zu positionieren oder Jumper-Kabel zu verwenden, um den Winkel „umzuwandeln“, erfordern diese Methoden extrem hohe Präzision und professionelle Ausrüstung. Für die überwiegende Mehrheit der industriellen Anwendungen raten wir dringend von solchen Änderungen ab, da sie sehr fehleranfällig sind und zu einem unzuverlässigen Betrieb führen können.