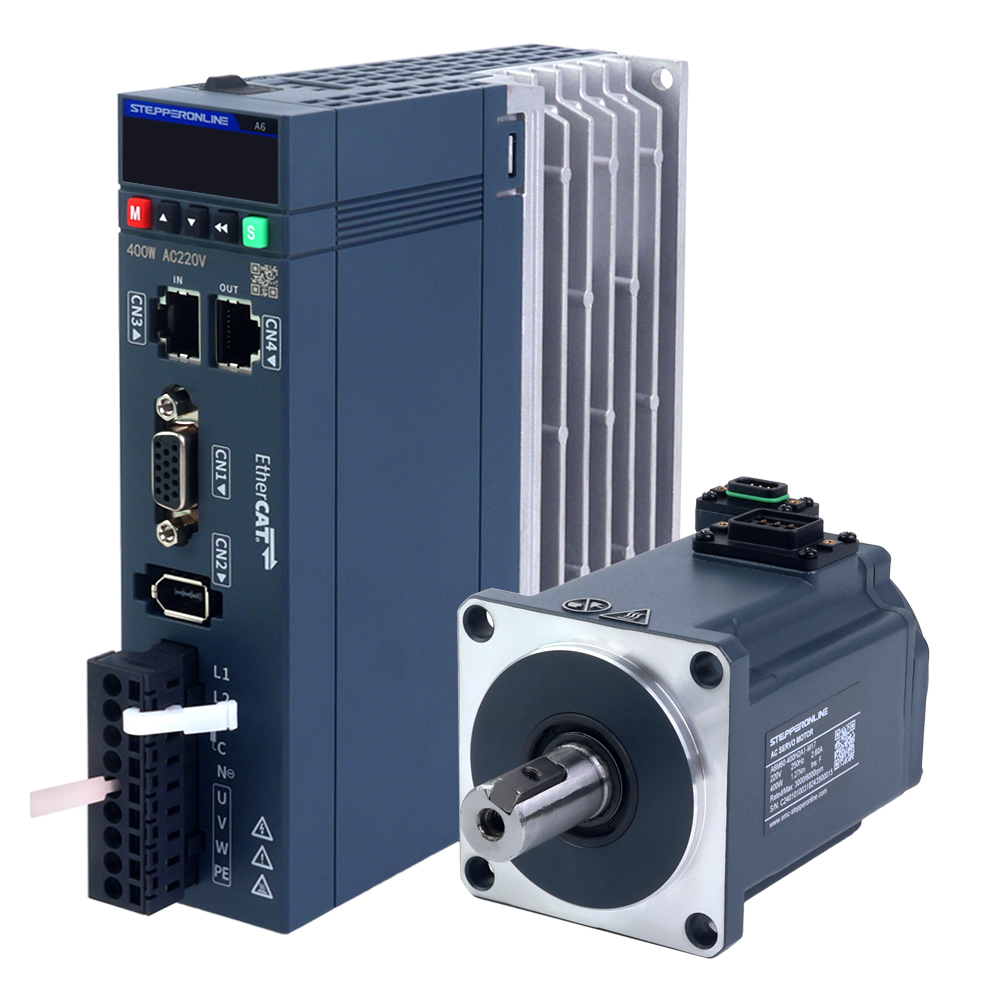
Die Absolutpositionierungsfunktion ermöglicht es einem Servomotor, seine aktuelle Position (Absolutposition) unmittelbar nach einem Stromausfall oder Neustart präzise zu erkennen, ohne dass eine Rückkehr zu einem Referenznullpunkt erforderlich ist. Die zentrale Hardwaregrundlage dieser Funktion ist der Absolutwertgeber. Alle Servomotoren der A6-Serie sind mit einem 17-Bit-Absolutwertgeber ausgestattet. Zur Nutzung der Absolutpositionierungsfunktion ist ein spezielles Kabel mit Batteriebox erforderlich, wie in der folgenden Abbildung dargestellt:
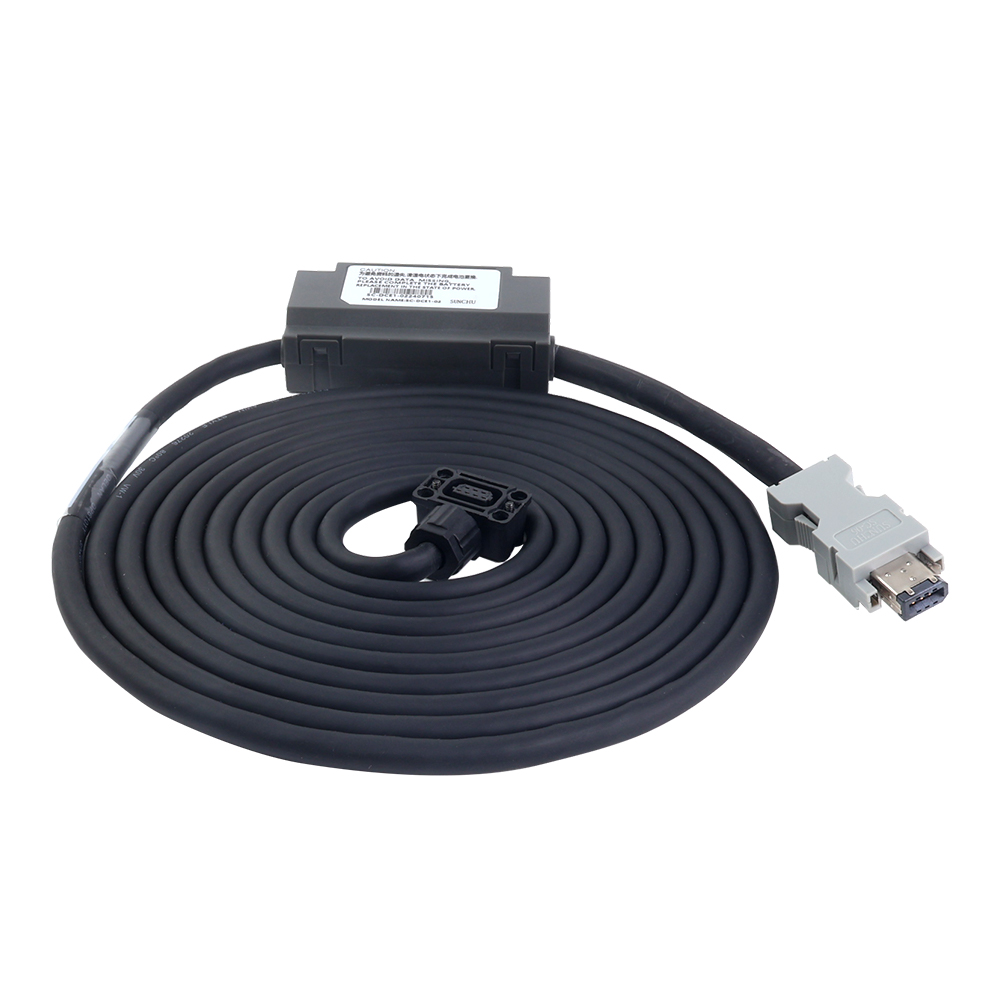
Die Batterie dient als Backup-Stromversorgung für den Geber des Motors. Der Geber benötigt eine durchgehende Stromversorgung, um die Positionsdaten aufrechtzuerhalten. Wenn der Servoregler ausgeschaltet oder neu gestartet wird, kann er den Geber nicht mit Strom versorgen. Daher ist das Hinzufügen einer Batterie zum Geberkabel die optimale Lösung, um sicherzustellen, dass keine Positionsdaten verloren gehen. Sie fungiert als unabhängige Backup-Stromversorgung.
Hinweis: Wenn die Absolutpositionierungsfunktion mit einem Standardkabel ohne Batteriebox aktiviert wird, löst der Servoregler eine Störmeldung aus.
1. Anleitung zur Aktivierung der Funktion
- Verbinden Sie den Servomotor und den Servoregler mit dem Geberkabel mit Batteriebox.
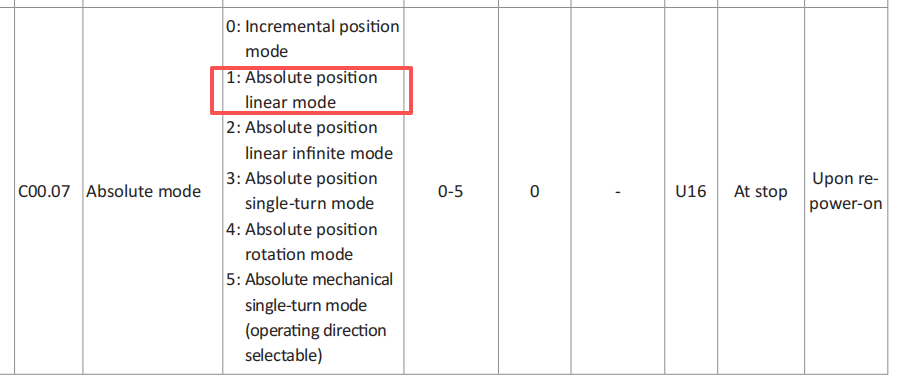
- Konfigurieren Sie die Parameter des Servoreglers. Die A6-Serie bietet fünf Absolutpositionierungsmodi, die je nach Anwendungsanforderungen ausgewählt werden können:
- Absoluter Linear-Modus: Bildet die mehrumdrehungsabsolute Position des Gebers linear auf einen voreingestellten linearen Hub ab. Geeignet für lineare Hin- und Herbewegungen wie Linearmodule, Schlitten und Portalsysteme. Die mehrumdrehungsabsoluten Daten des Gebers ändern sich innerhalb eines festen Bereichs ohne Risiko eines Positionsüberlaufs.
- Absoluter Linear-Endlos-Modus: Geeignet für Szenarien, in denen der Motor kontinuierlich in eine Richtung dreht. Positionsdaten werden unbegrenzt akkumuliert, und der Servoregler löst keine Positionsüberlauf-Alarme aus.
- Absoluter Geber-Einzelumdrehungs-Modus: Der einfachste Absolutmodus. Dieser Modus erfasst keine Mehrumdrehungsdaten; er behält nur die Einzelumdrehungs-Positionsinformation bei. Geeignet für Anwendungen, bei denen der Bewegungsbereich eine volle Umdrehung nicht überschreitet, wie z. B. Roboterarmgelenke, Drehventile, Winkelpositioniertische und Schalttische.
- Absoluter Dreh-Modus: Der Standard- und am häufigsten verwendete Mehrumdrehungs-Absolutmodus. Jeder Geberwert entspricht eindeutig einer absoluten mechanischen Position der Motorwelle. Geeignet für die meisten Drehanwendungen, die eine vollständige Absolutpositionierung erfordern, wie z. B. Robotergelenke, CNC-Werkzeugwechsler, Drehtische und Winden.
- Absoluter mechanischer Einzelumdrehungs-Modus: Entwickelt für Anwendungen, die eine extrem hohe Positioniergenauigkeit innerhalb einer einzigen Umdrehung erfordern, bei denen ein Positionsverlust nach einem Stromausfall nicht akzeptabel ist. Beispiele umfassen hochpräzise Schalttische, Präzisionsventile und Radar-Nickmechanismen. Ähnlich wie der Absolute Geber-Einzelumdrehungs-Modus ist dieser Modus zuverlässiger, da der Servoregler die Umdrehungszählung aktiv ignoriert. Wenn der Motor über eine volle Umdrehung hinaus dreht, wird die Rückführungsposition innerhalb einer einzigen Umdrehung umgebrochen (Modulo-Operation), wodurch fehlerhafte Werte wie 361° verhindert und somit eine höhere Systemstabilität gewährleistet wird.
Die folgenden Schritte demonstrieren die Konfiguration mit dem Softwaretool. Das gleiche Verfahren gilt bei Verwendung des Frontpanels des Servoreglers oder anderer Konfigurationsmethoden.
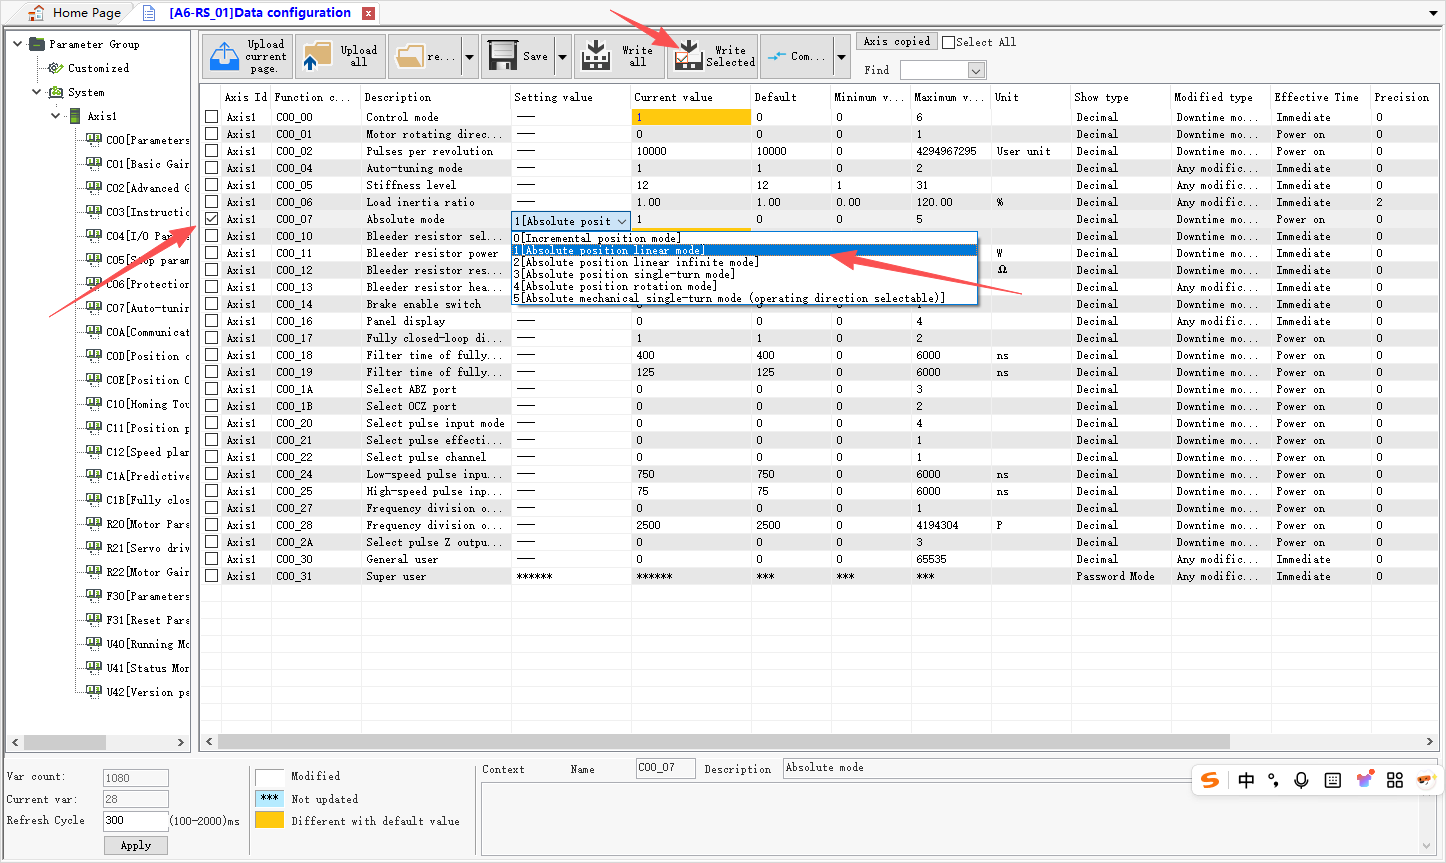
- Öffnen Sie die Konfigurationsparameter der Gruppe C00.
- Suchen Sie C00.07 und wählen Sie den gewünschten Absolutpositionierungsmodus.
- Speichern Sie die Einstellungen.
Nach dem Speichern schalten Sie den Servoregler aus und starten Sie ihn neu, damit die Absolutpositionierungsfunktion wirksam wird.
2. Erläuterung der Absolutpositionierungsparameter
Überprüfen Sie zunächst die Parameter in der Gruppe U40 des Servoreglers, die sich auf den Geber beziehen:
- U40.16 (Absolutpositions-Rückführung (Befehlseinheiten)):
Zeigt die gesamte Motorposition in Befehlseinheiten an, die vom Parameter C00.02 abhängt. Wenn z. B. C00.02 = 10.000, vollendet der Motor eine volle Umdrehung pro 10.000 Befehlseinheiten. Parameterwert = Motorumdrehungen × 10.000.
- U40.18 (Absolutpositions-Rückführung (Gebereinheiten)):
Zeigt die gesamte Motorposition in Gebereinheiten an, die von der Geberauflösung abhängt. Bei einem 17-Bit-Geber vollendet der Motor z. B. eine volle Umdrehung pro 131.072 Gebereinheiten. Parameterwert = Motorumdrehungen × 131.072.
- U40.1C (Geber-Einzelumdrehungsinformation):
Wird durch die Geberhardware bestimmt. Wie oben beschrieben, entspricht eine Motorumdrehung 131.072 Gebereinheiten, wie in der folgenden Abbildung dargestellt:
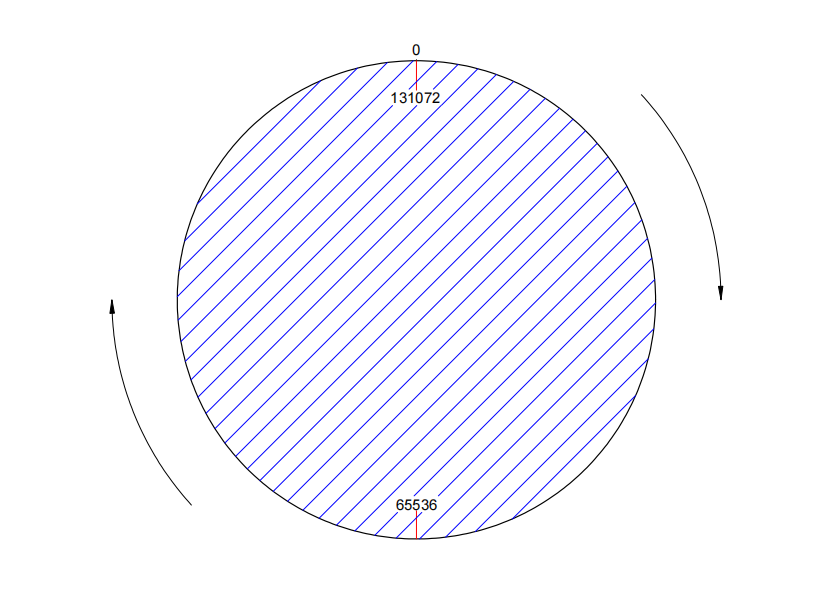
Unabhängig davon, wie viele Umdrehungen der Motor ausführt, bleibt die Einzelumdrehungs-Positionsinformation fest und folgt konsistent dem Muster 0 → 65536 → 131072 → 65536 → 0. Dies stellt die Einzelumdrehungs-Absolutpositionsinformation des Gebers dar. Sobald der Motor stoppt, kann seine spezifische Position innerhalb einer Umdrehung abgerufen werden.
- U40.1E (Geber-Mehrumdrehungs-Positionsinformation):
Dies ist der wichtigste Parameter für die Mehrumdrehungs-Absolutpositionierung. Wenn der Motor in einem anderen Absolutpositionierungsmodus als dem Einzelumdrehungsmodus betrieben wird, wird hier jedes Mal die kumulierte Umdrehungszahl widergespiegelt, wenn der Motor eine volle Umdrehung vollendet.
- U40.24 (Absolutpositions-Rückführung (Gebereinheiten) untere 32 Bit):
Dieser Parameter akkumuliert die Absolutposition des Gebers, hat jedoch einen Wertebereich von -2.147.483.648 bis 2.147.483.647. Sobald diese Grenze überschritten wird, bricht die Zählung um. Jedes Mal, wenn die kumulierte Zählung 2.147.483.647 (2^31) Gebereinheiten überschreitet, erhöht sich der obere 32-Bit-Parameter U40.26 um 1.
- U40.26 (Absolutpositions-Rückführung (Gebereinheiten) obere 32 Bit):
Wie oben beschrieben, verhindern die oberen 32 Bit einen Zählüberlauf. Zusammen beträgt die Mehrumdrehungs-Datenkapazität 64 Bit.
Ein einfaches Positionsberechnungsbeispiel ist wie folgt:
Aktuelle Absolutposition (Gebereinheiten) = U40.26 × 2^32 + U40.24
Hinweis: U40.24 enthält die unteren 32 Bit und U40.26 enthält die oberen 32 Bit des 64-Bit-Absolutpositionswerts.
3. Häufige Probleme und Lösungen
- Wie lange ist die Batterielebensdauer? Wie kann ich Ersatzbatterien kaufen?
Die typische Batterielebensdauer beträgt unter normalen Betriebsbedingungen etwa zwei Jahre. Die tatsächliche Lebensdauer kann je nach Temperatur, Nutzungsmustern und Umgebungsfaktoren variieren. Ein regelmäßiger Austausch wird empfohlen. Das verwendete Batteriemodell ist ER14505. Ersatzbatterien können auf Plattformen wie Amazon oder eBay erworben werden. Der A6-Servoregler bietet den Alarm ALF9.0, der den Benutzer benachrichtigt, wenn die Batteriespannung zu niedrig ist.
- Warum löst der Servoregler nach dem Einstellen von C00.07 und dem Ein-/Ausschalten immer noch einen Alarm aus?
Wenn die Absolutpositionierungsfunktion zum ersten Mal am Servomotor aktiviert wird, sind zwei Ausschalt- und Neustartzyklen erforderlich:
- Setzen Sie den Parameter C00.07 und speichern Sie ihn erfolgreich.
- Schalten Sie den Servoregler aus und starten Sie ihn neu.
Der Servoregler zeigt dann einen ER20.8-Alarm an. Um dies zu beheben, setzen Sie den Parameter F31.10 auf den Geber-Reset-Befehlswert (F31.10 = 4), wie unten dargestellt:
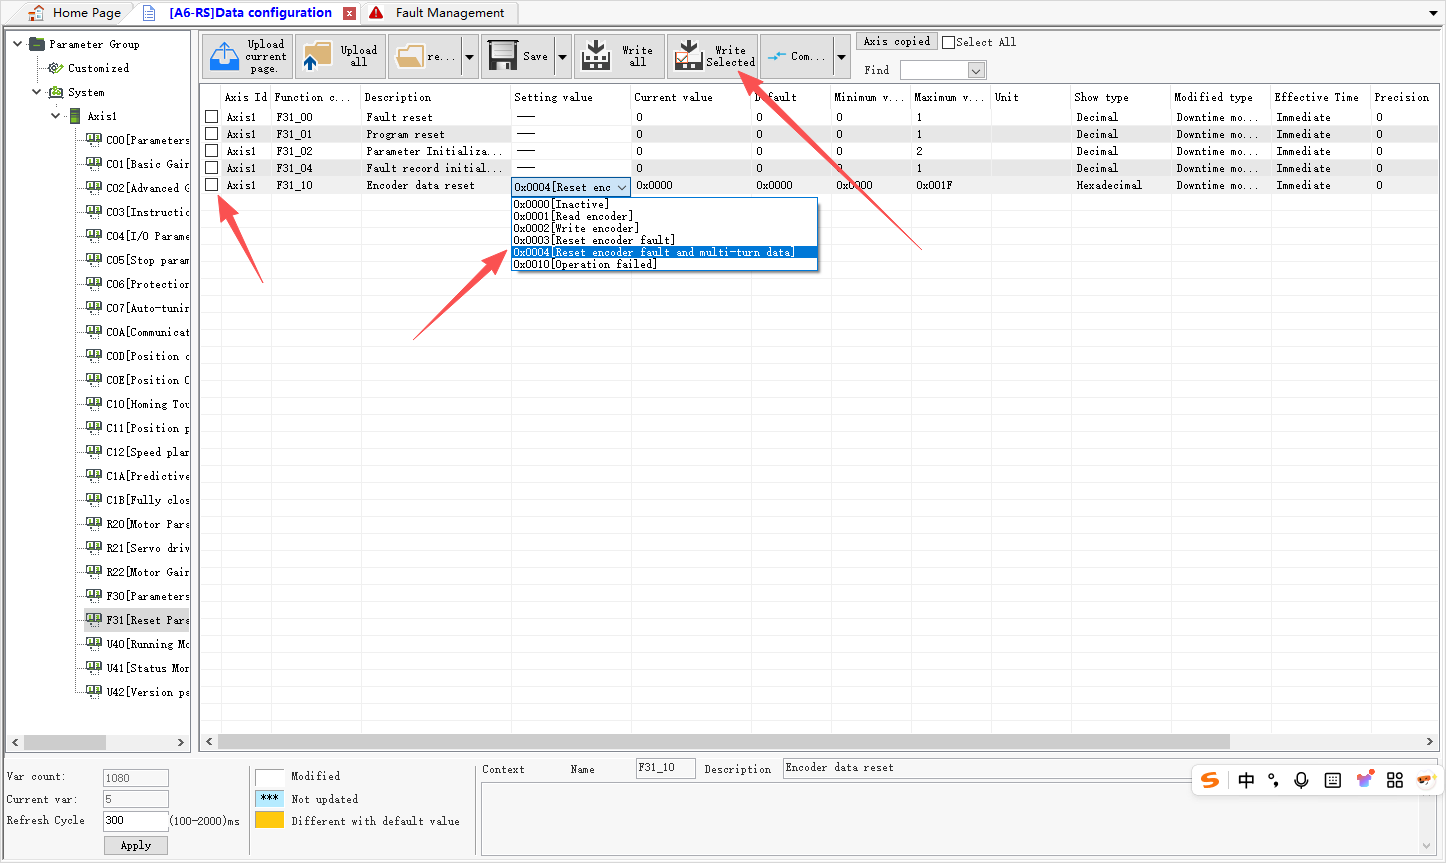
Danach schalten Sie den Servoregler erneut aus und starten Sie ihn neu. Sie können dann über die Statusschnittstelle überprüfen, ob die Absolutpositionierungsfunktion erfolgreich aktiviert wurde:
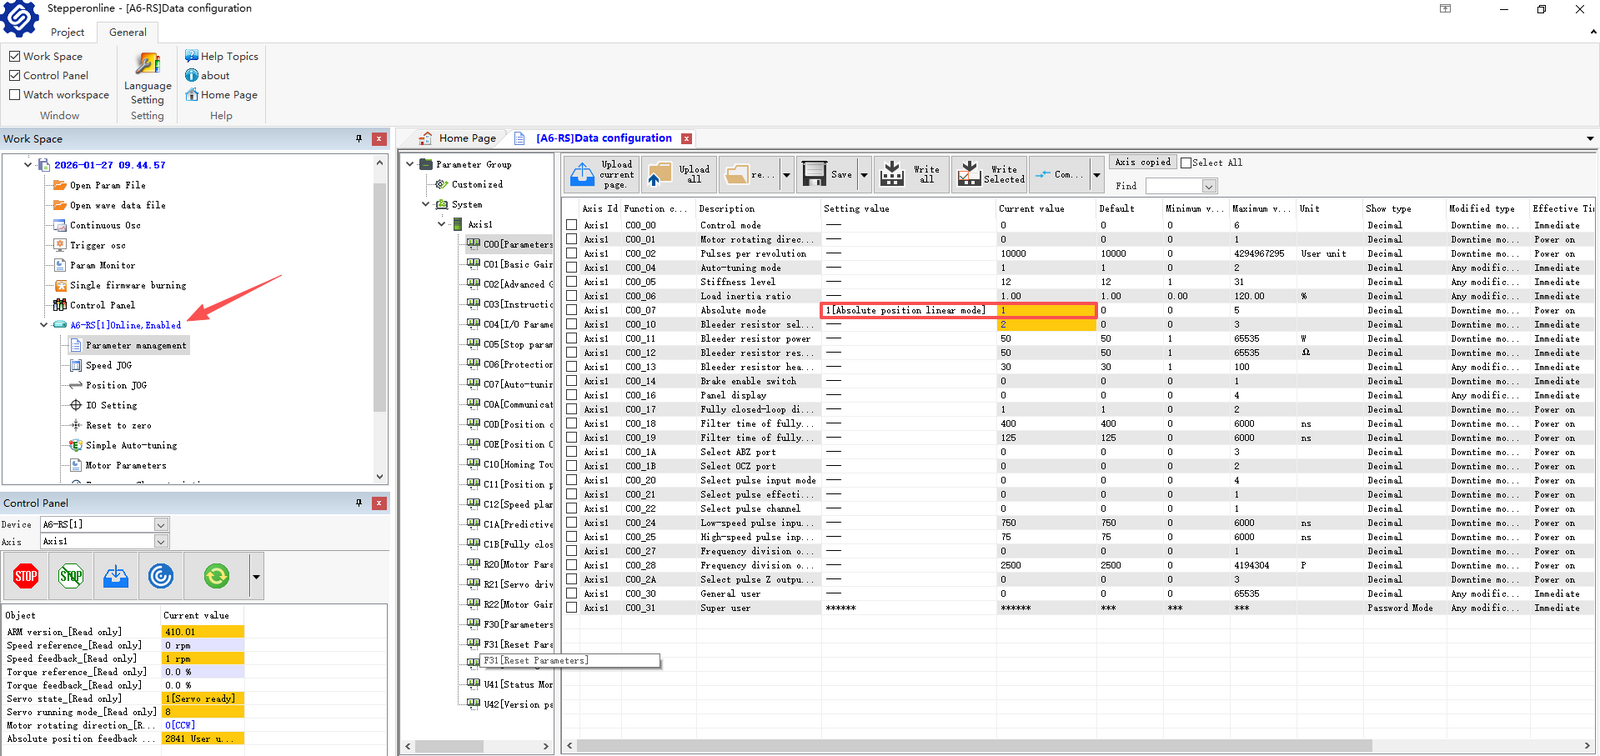
Wie in der Abbildung dargestellt, ist der Servoregler online und arbeitet normal, was darauf hinweist, dass die Absolutpositionierungsfunktion erfolgreich aktiviert wurde. Dieser zweistufige Neustartprozess ist nur für die erstmalige Aktivierung der Absolutpositionierungsfunktion erforderlich. Für nachfolgende Änderungen an C00.07 oder beim Wechsel zwischen Absolutpositionierungsmodi ist nur ein Neustart erforderlich.
- Warum werden die Positionsdaten nach dem Ein-/Ausschalten verloren, selbst mit dem Batteriebox-Kabel?
Überprüfen Sie zunächst die Batteriespannung oder ersetzen Sie die Batterie durch eine bekanntermaßen funktionierende Batterie. Um das Problem einzugrenzen, schließen Sie ein Ersatz-Geberkabel mit einer frischen Batterie an, während der Motor stillsteht, und überprüfen Sie dann, ob die Positionsdaten nach einem Stromzyklus erhalten bleiben.
Überprüfen Sie zweitens andere Parameter in der Gruppe U40 des Servoreglers, um festzustellen, ob alle Daten verloren sind oder nur bestimmte Parameter. Wenn dies auftritt, wenden Sie sich an unser Support-Team.
Schließlich, wenn die SPS Daten verliert, aber der Servoregler sie behält, kann das Problem an der SPS-Verbindung liegen. Überprüfen Sie die Kommunikationsschnittstelle und Verkabelung auf mögliche Probleme.
- Wie werden Absolutpositionsdaten gelöscht?
Wenn Sie alle Positionsdaten löschen müssen, befolgen Sie die folgenden Schritte:
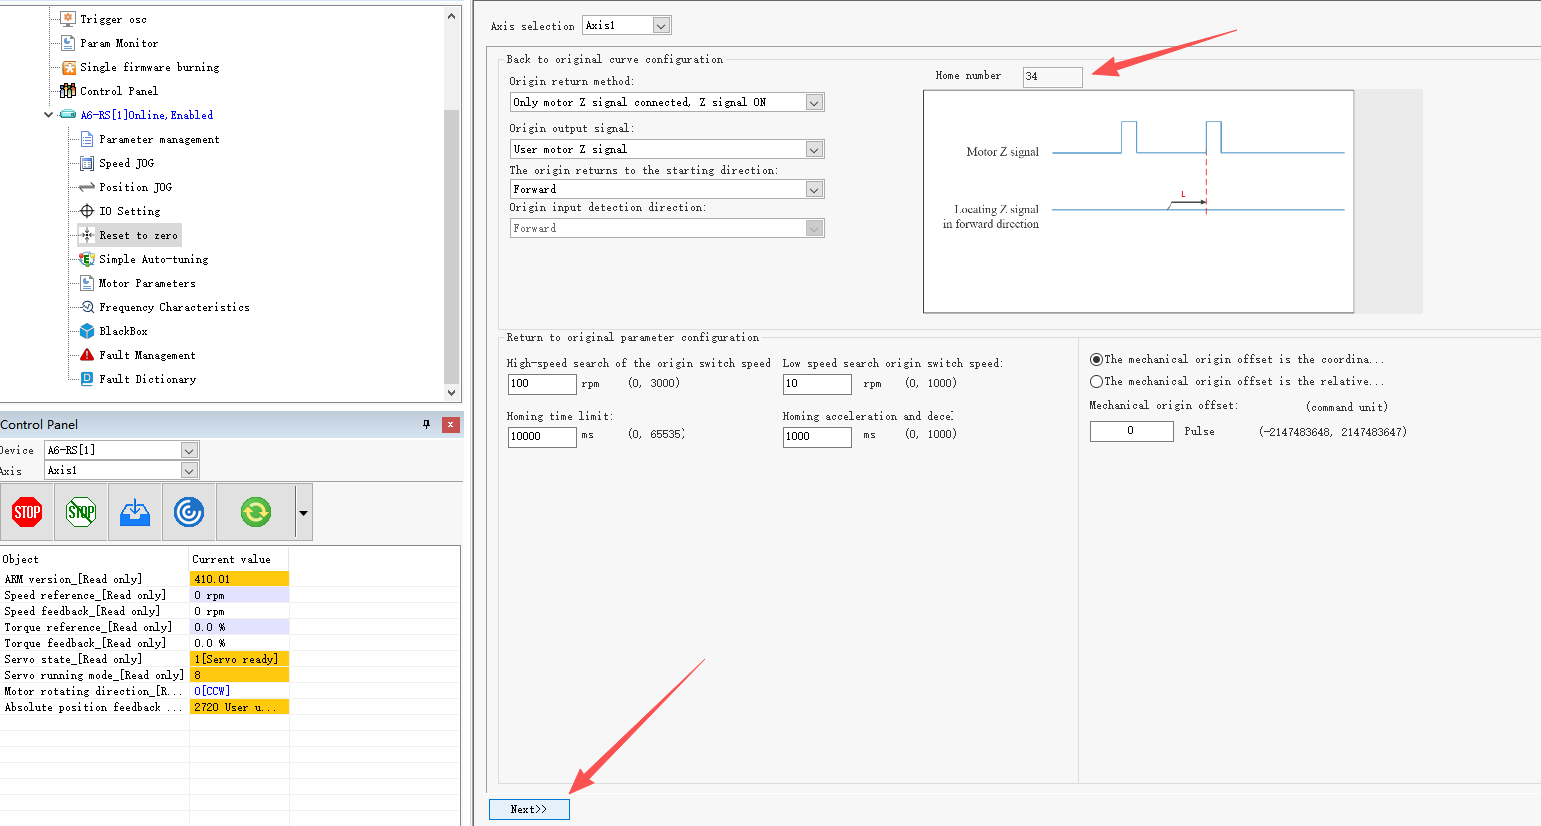
- Suchen Sie die Referenzierungsfunktion.
- Wählen Sie "Nur Motor-Z-Signal verwenden".
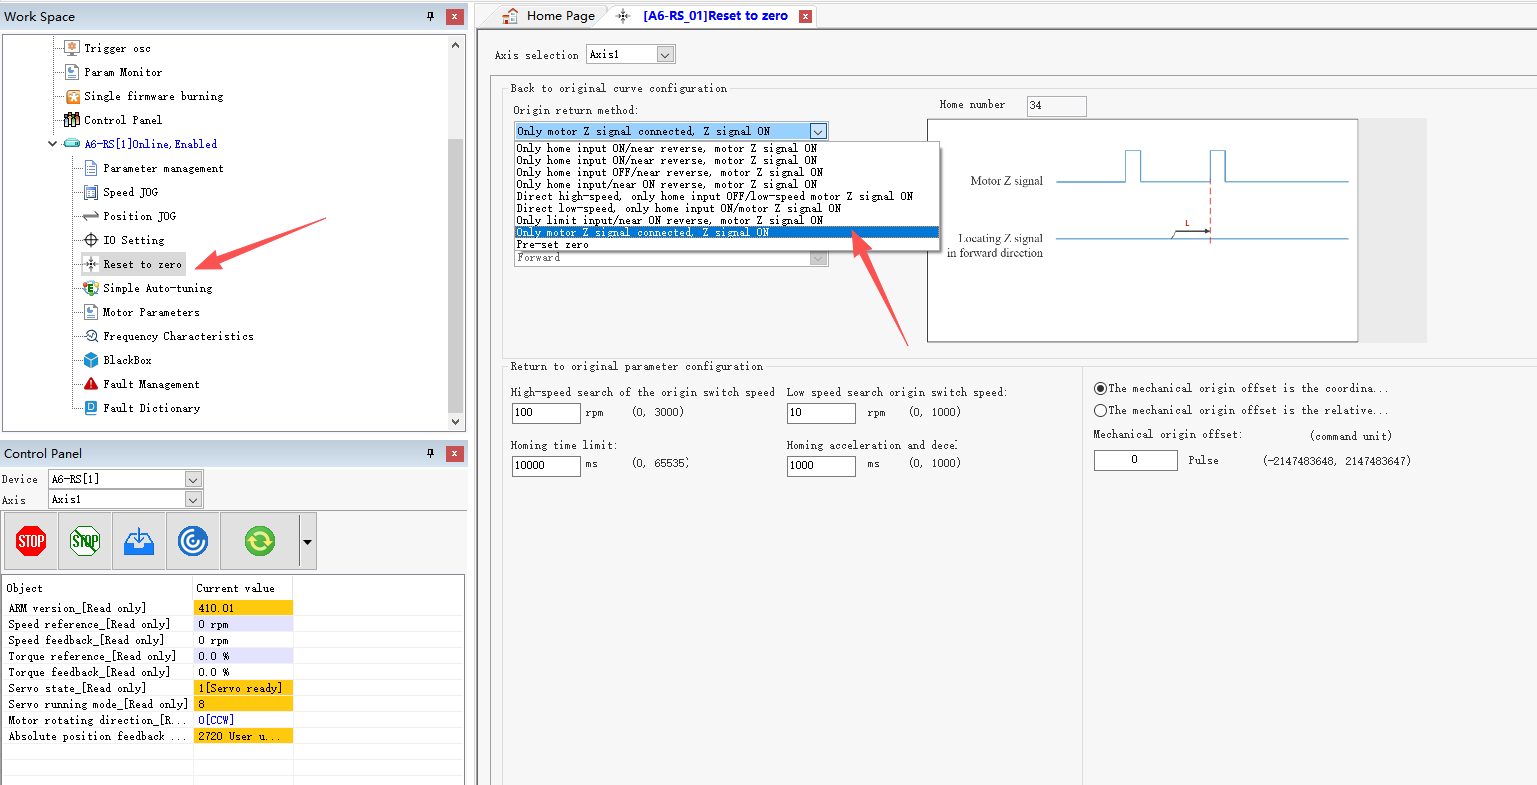
Wie in der folgenden Abbildung dargestellt, ändert sich der Modus automatisch auf 34. Andere Einstellungen müssen nicht geändert werden und können auf ihren Standardwerten bleiben. (Modus 34 ist die einfachste und bequemste Option.)
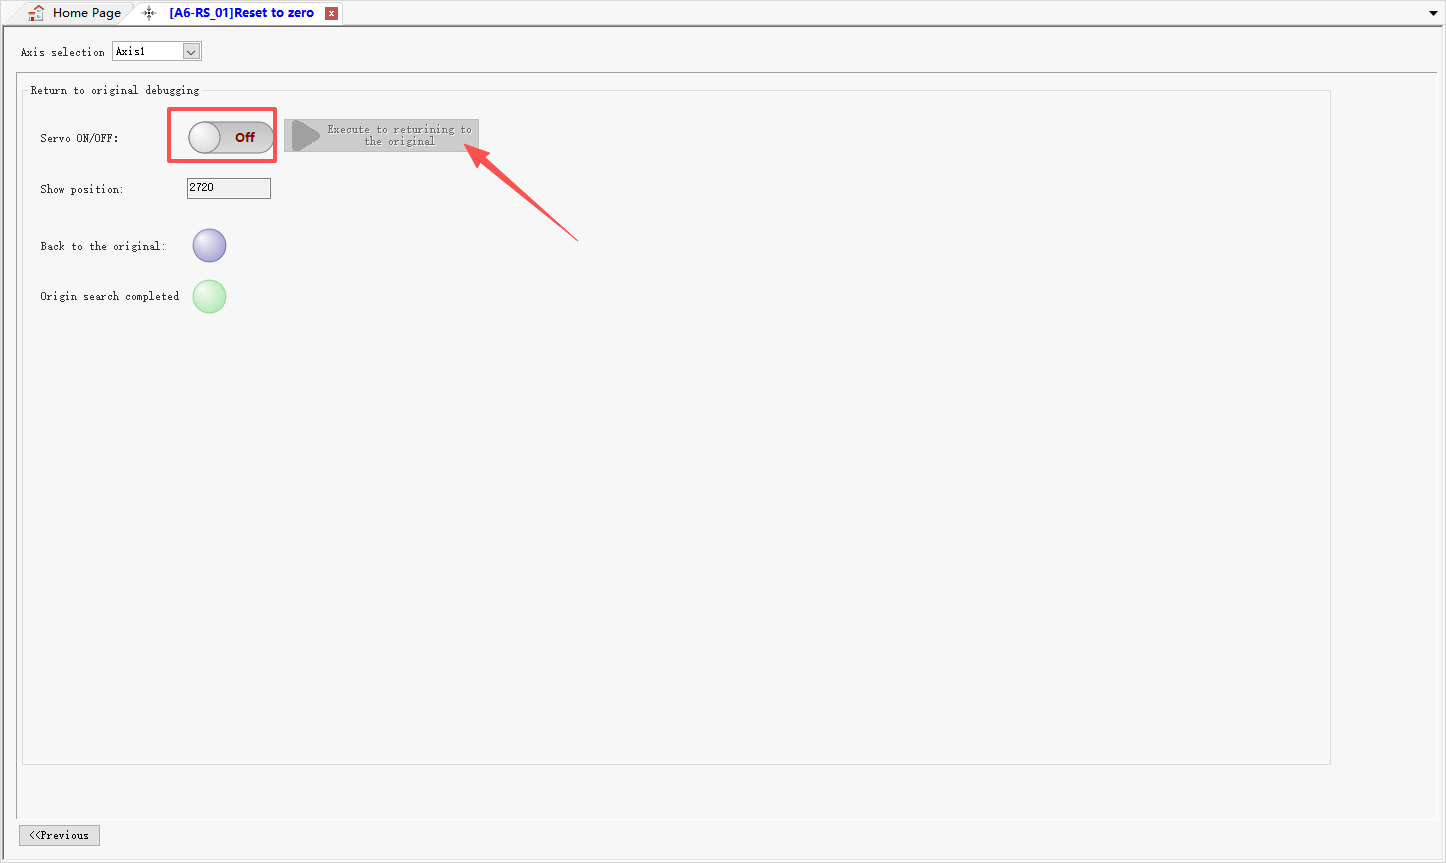
Klicken Sie auf die Start-Schaltfläche, um die Referenzierung zu starten.
Der Motor dreht sich langsam, bis er die Nullposition erreicht, wie in der folgenden Abbildung dargestellt.
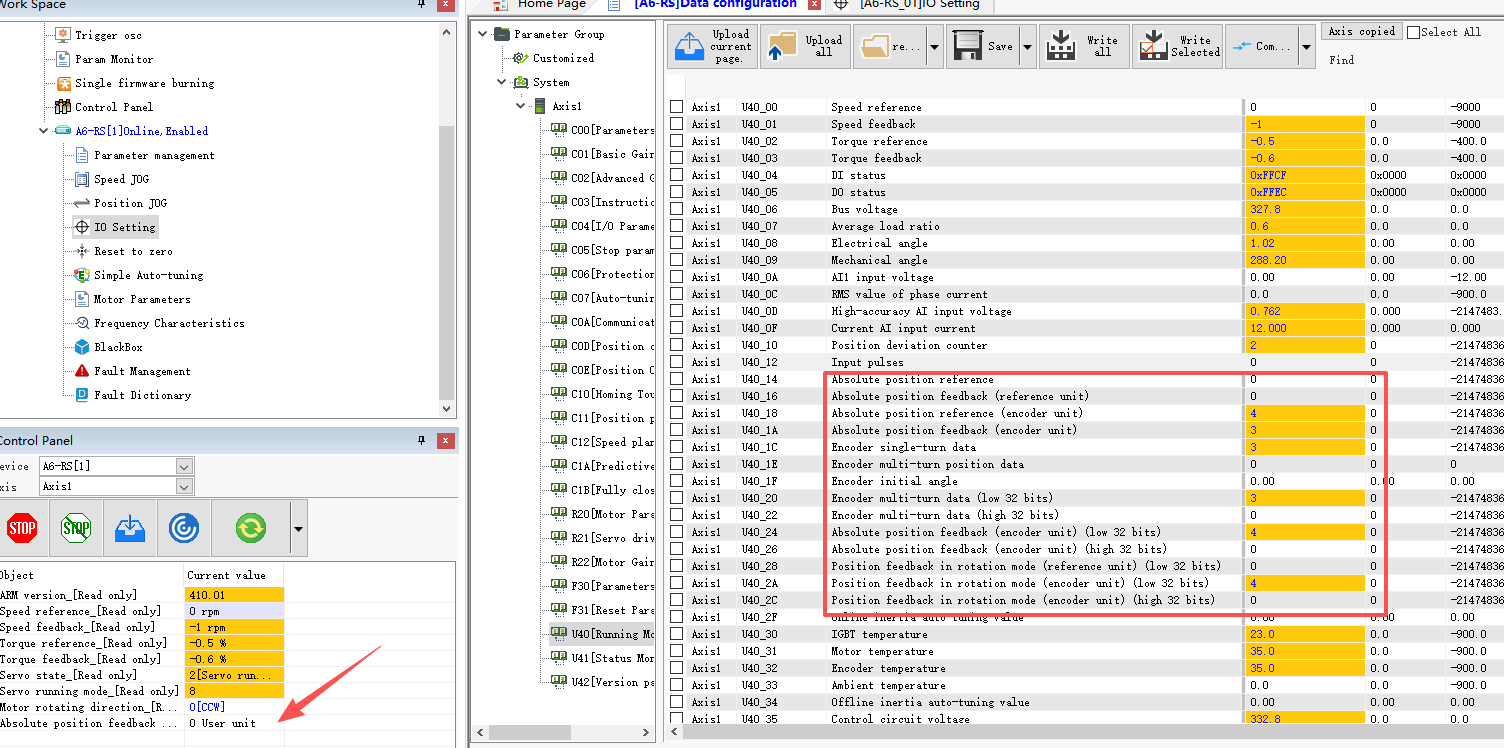
Wenn Sie nur die Mehrumdrehungs-Positionsdaten löschen müssen, während andere Positionsdaten unverändert bleiben, beziehen Sie sich auf die in Abschnitt 2 oben beschriebene Methode (F31.10 = 4). Dies setzt U40.1E auf Null zurück.