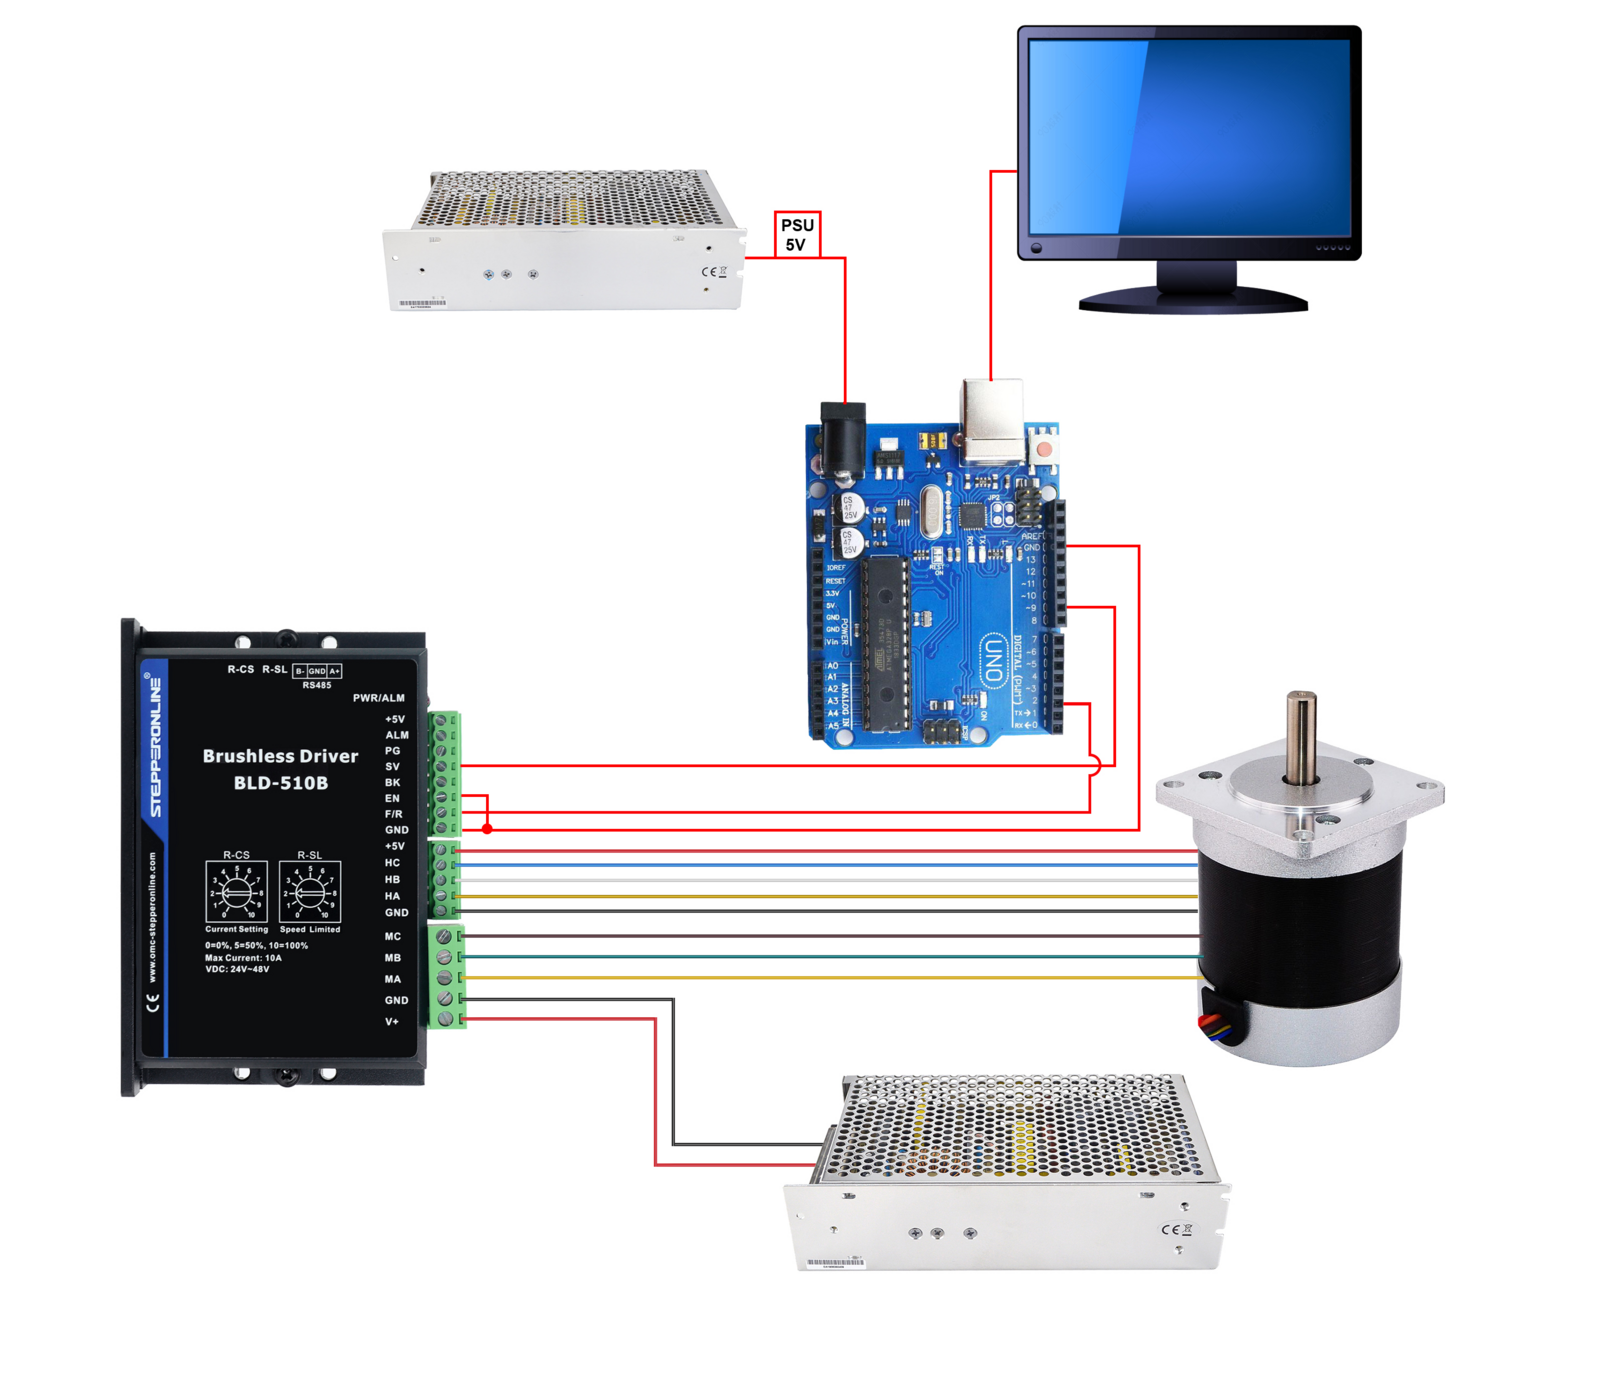
블러시리스 드라이버를 아두이노에 연결하려면 아래 단계를 따르십시오:
- 드라이버의 SV(속도/PWM 입력) 핀과 F/R(정회전/역회전 방향) 핀을 아두이노의 디지털 핀에 연결합니다. 예를 들어, SV를 PIN9에, F/R을 PIN2에 연결합니다.
- 드라이버의 GND 핀을 아두이노의 GND 핀에 연결합니다.
- 드라이버의 EN(인에이블) 핀을 GND에 연결하여 드라이버를 활성화합니다.
- 스케치를 아두이노에 업로드합니다. 드라이버의 메인 전원(드라이버 데이터시트에 명시된 대로)을 연결하고, 아두이노는 5V 전원 또는 USB를 통해 전원을 공급합니다.
아래 회로도는 아두이노, 블러시리스 드라이버, 전원 공급장치, 블러시리스 모터의 기본 연결을 보여줍니다.
아래는 모터가 5초간 정회전한 후 5초간 역회전하도록 하는 아두이노 코드 예제입니다. 이 코드는 디지털 핀을 사용하여 모터의 회전 방향을 설정하고, PWM 신호로 속도를 제어합니다.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
이 코드에서 digitalWrite는 모터의 방향을 설정하는 데 사용되고, analogWrite는 모터의 속도를 제어하는 데 사용됩니다. HIGH와 LOW는 방향 핀을 제어하여 회전 방향을 결정합니다. PWM 신호의 듀티 사이클은 speed 변수로 설정되며, 이 값을 조정하여 모터의 속도를 변경할 수 있습니다.
실제 적용 시, 모터 드라이버와 아두이노 보드의 호환성을 확인하고 모든 안전 수칙을 준수하십시오. 모터 드라이버에 다른 제어 신호가 필요하거나 특수 배선이 필요한 경우, 그에 맞게 코드를 조정하십시오.