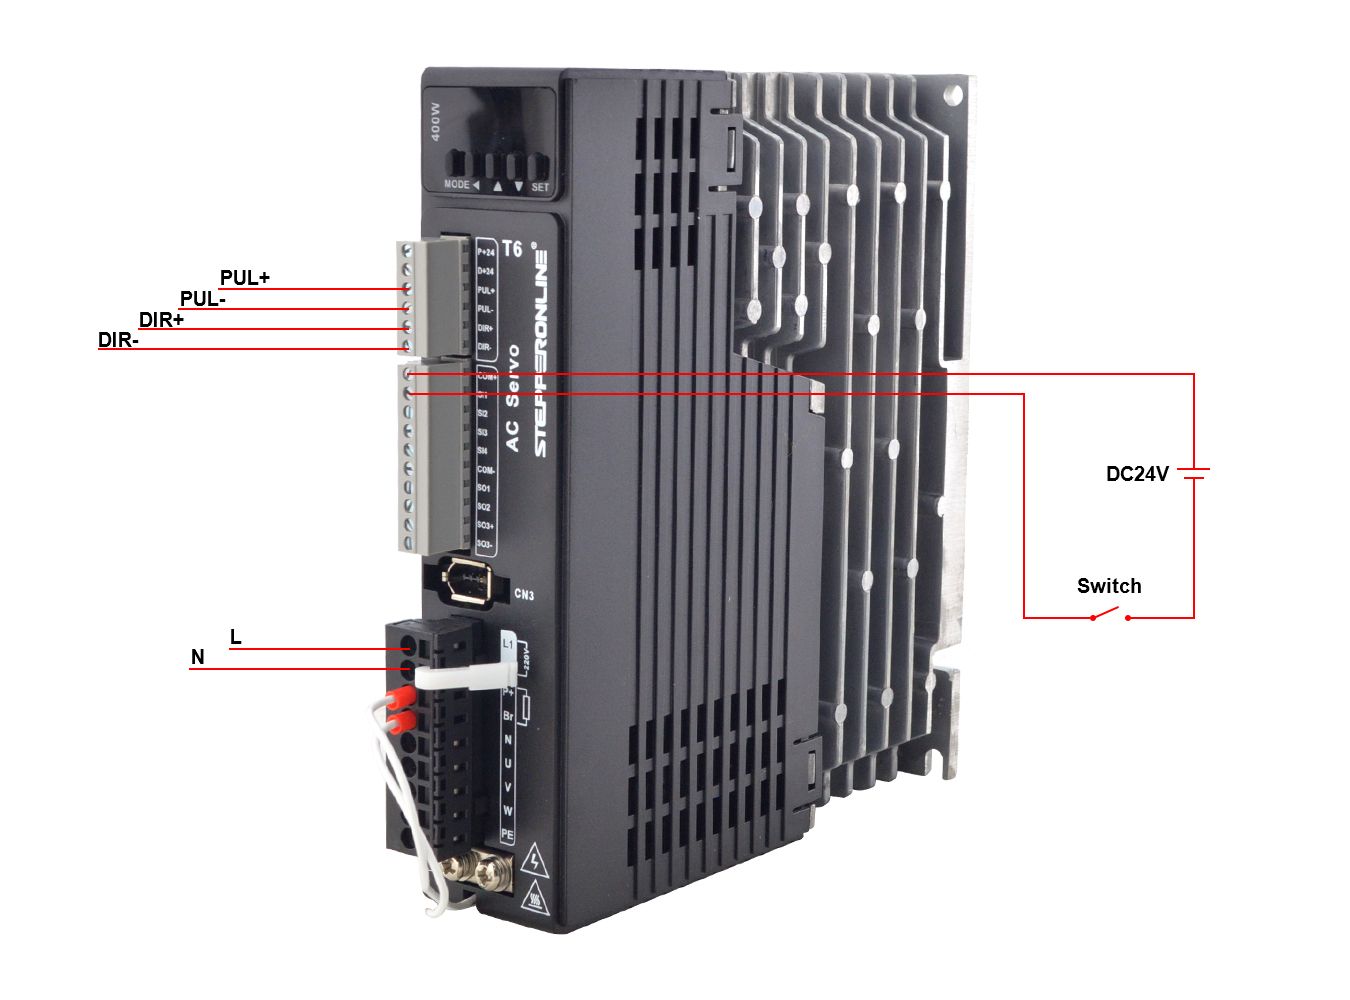
이 글에서는 Pulse + Direction 모드에서 외부 5V 펄스 입력을 사용하여 T6 서보 모터의 위치를 제어하는 방법을 설명합니다.
필요한 하드웨어
- T6 서보 드라이버 및 서보 모터
- 외부 컨트롤러 (예: PLC 또는 모션 컨트롤러)
- DC 24V 스위칭 전원 공급 장치
- 스위치
기능 설명
Pulse + Direction 모드에서 T6 서보 드라이버는 CN1 커넥터를 통해 5V 펄스 신호로 위치 명령을, 5V 방향 신호로 회전 방향을 수신합니다:
- 펄스 신호 (PUL+/PUL-): CN1 핀 3과 핀 4에 연결합니다. 펄스 주파수는 모터 속도를 결정하고, 총 펄스 수는 이동 거리(위치)를 결정합니다.
- 방향 신호 (DIR+/DIR-): CN1 핀 5와 핀 6에 연결합니다. 이 신호의 논리 레벨에 따라 모터의 시계 방향 또는 반시계 방향 회전이 결정됩니다.
구현 단계
중요: 배선 또는 연결을 변경하기 전에 반드시 전원을 차단하십시오.
-
T6 드라이버 파라미터 설정:
파라미터 값 설명 Pr0.01 0 제어 모드: 위치 제어 Pr0.06 0 기본 설정 Pr0.07 3 펄스 입력 모드: Pulse + Direction Pr0.08 10000 전자 기어비 Pr4.00 3 입력 신호 구성 -
드라이버 전원 재인가 — 전원을 껐다가 다시 켜서 새로운 파라미터 설정을 적용합니다. 파라미터가 적용된 후, 배선을 진행하기 전에 다시 전원을 차단합니다.
-
제어 신호 배선:
- 외부 컨트롤러의 5V 펄스 신호를 CN1 핀 3(PUL+)과 핀 4(PUL-)에 연결합니다.
- 외부 컨트롤러의 5V 방향 신호를 CN1 핀 5(DIR+)와 핀 6(DIR-)에 연결합니다.
- DC 24V 전원 공급 장치를 스위치를 통해 SI1(서보 인에이블) 단자에 연결합니다.
-
시스템 전원을 켜고 테스트를 진행합니다.
-
서보 활성화 — 모터를 구동하기 전에 SI1에 연결된 스위치를 켜서 서보를 인에이블합니다.
-
펄스 및 방향 신호를 전송하여 외부 컨트롤러에서 모터 위치와 회전 방향을 명령합니다.
동영상 데모
아래 동영상은 5V 펄스 입력을 통해 T6 서보 모터가 위치 제어를 수행하는 모습을 보여줍니다: