이 가이드는 STEPPERONLINE A6, DSY, T6 시리즈 서보 모터와 Arduino를 연결하는 방법을 이해하는 데 도움이 되도록 작성되었습니다.
필요한 재료:
● Arduino 보드 (예: Arduino Uno) ● 서보 모터 ● 전원 공급 장치 ● 여러 개의 연결 전선
주의 사항:
- 시작하기 전에 사용 중인 서보 모터의 데이터시트를 읽고 이해했는지 확인하십시오.
- 단락 또는 기타 전기적 고장을 방지하기 위해 모든 전자 부품을 주의해서 다루십시오.
아래 단계에 따라 서보 드라이버를 Arduino에 연결하십시오:
- 드라이버의 DIR-와 PUL-를 Arduino의 디지털 포트에 연결합니다. 예를 들어, PIN8과 PIN9
- PUL+와 DIR+를 Arduino의 5V에 연결합니다.
- PIN8과 PIN9를 각각 DIR과 PUL로 지정하여 컴퓨터에서 프로그램을 작성합니다.
아래 회로도는 Arduino, 서보 드라이버, 전원 공급 장치 및 서보 모터 간의 기본 연결을 보여줍니다.
배선도:
- A6 시리즈 서보 모터-Arduino
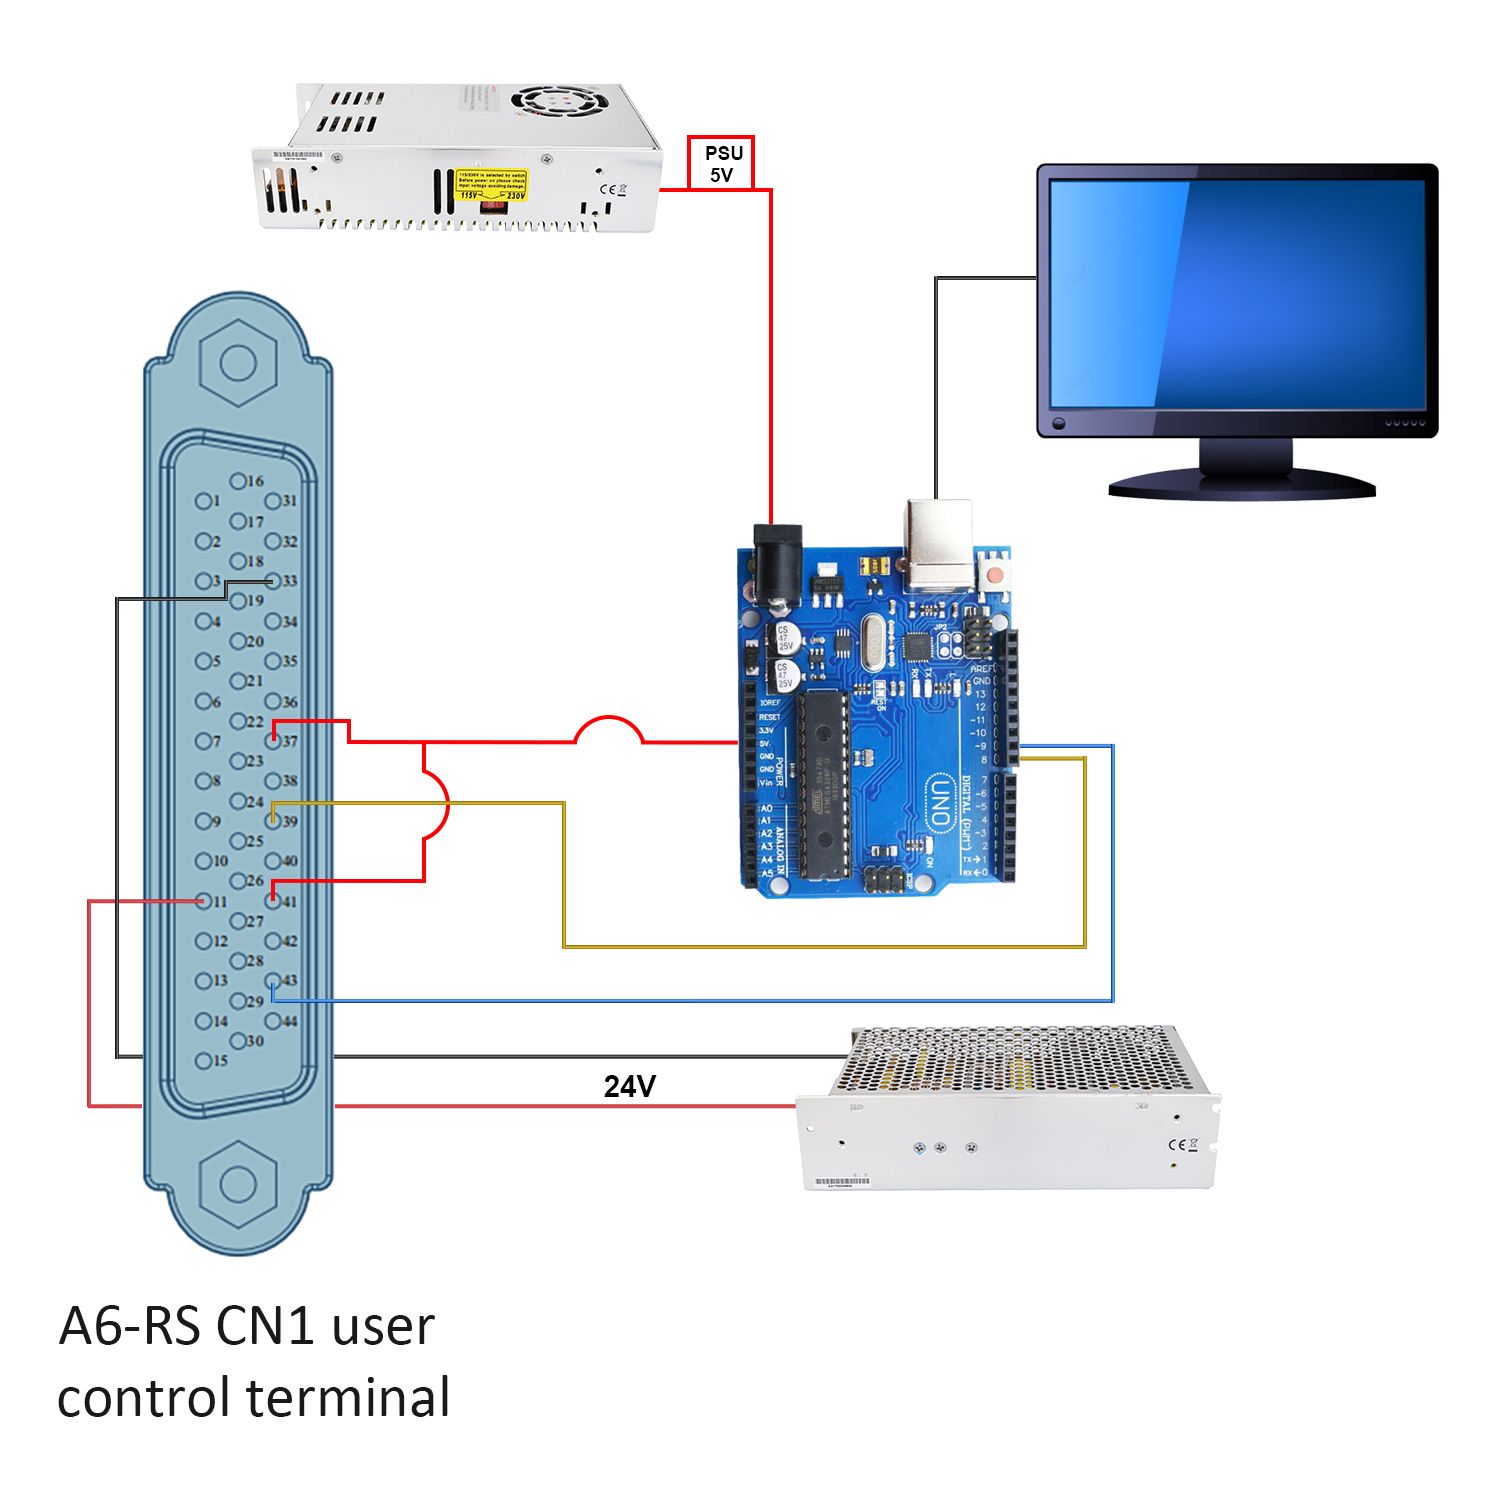
- DSY 시리즈 서보 모터-Arduino
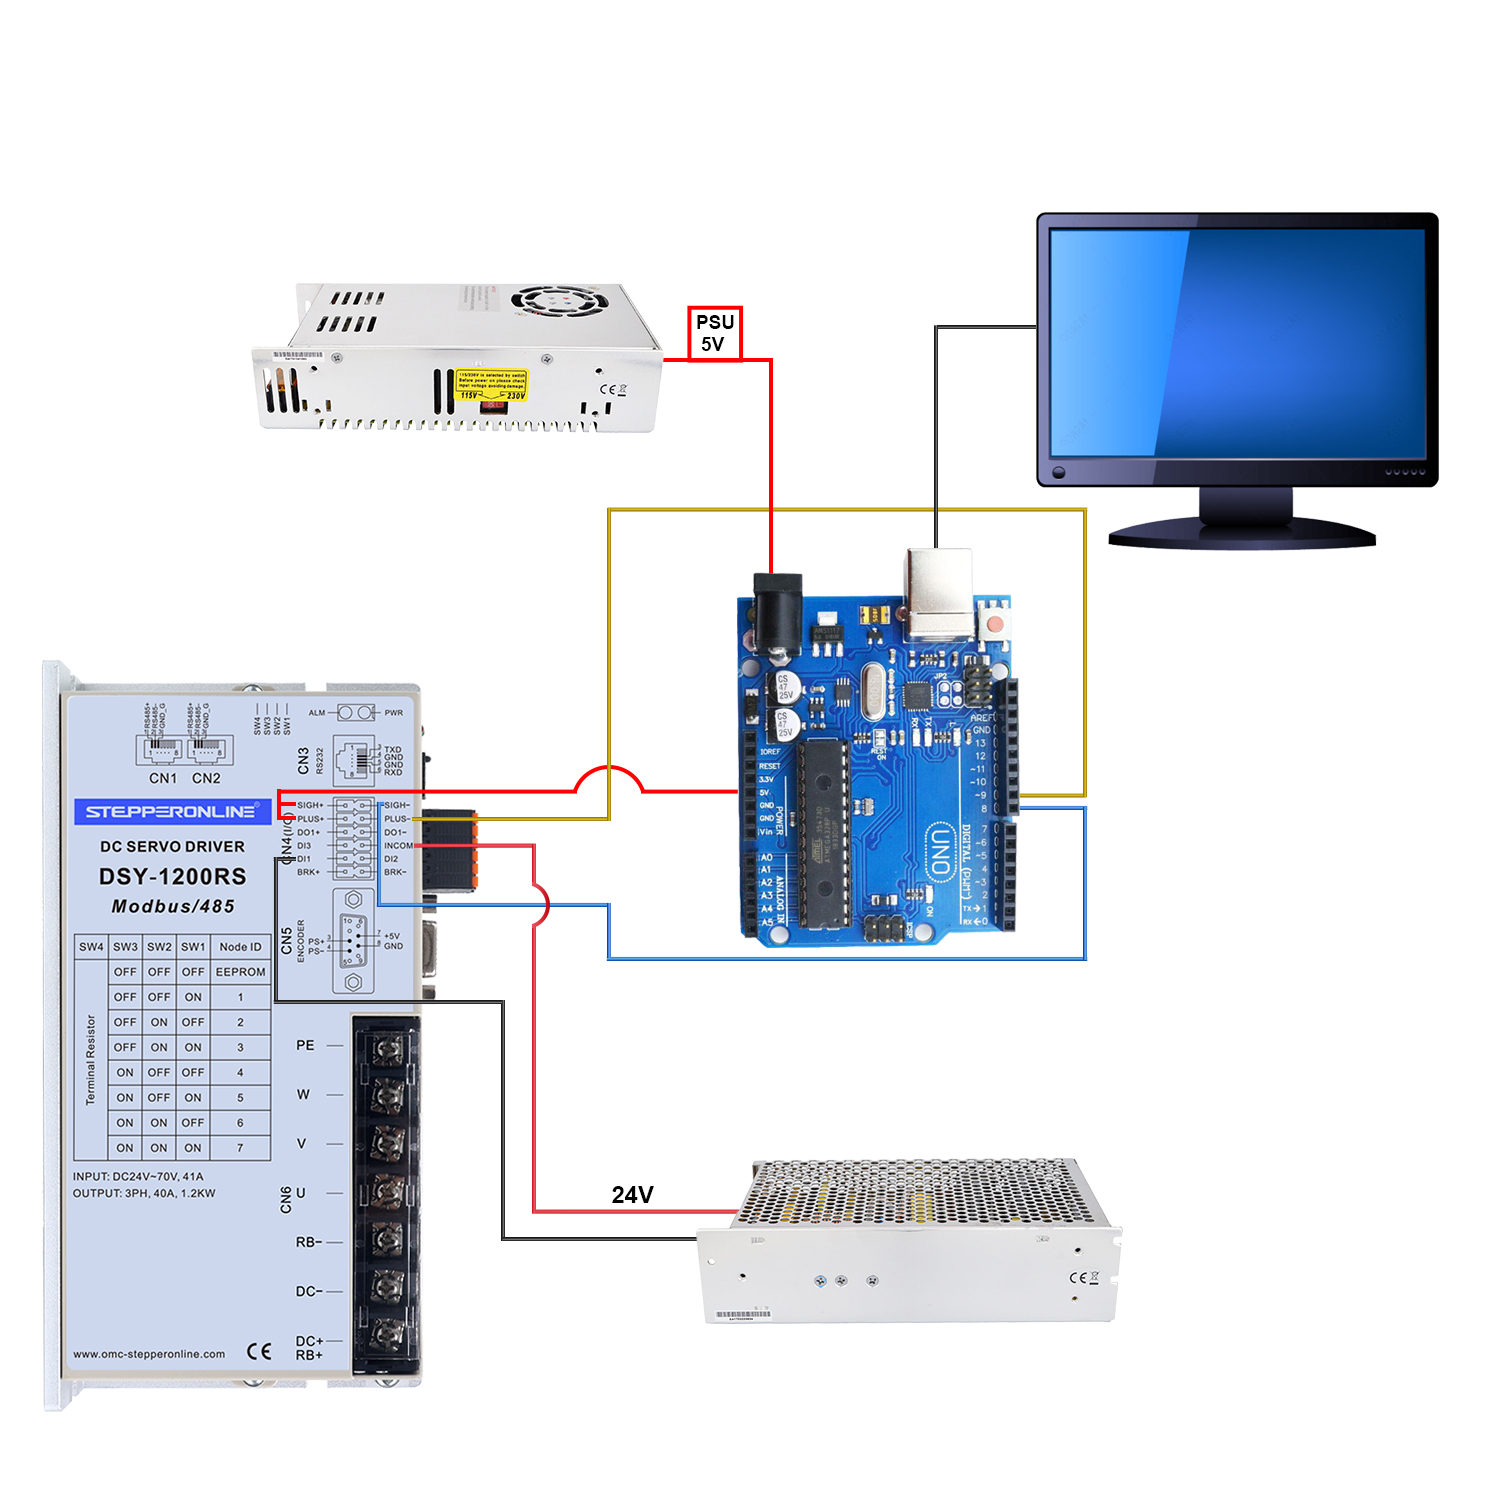
- T6 시리즈 서보 모터-Arduino
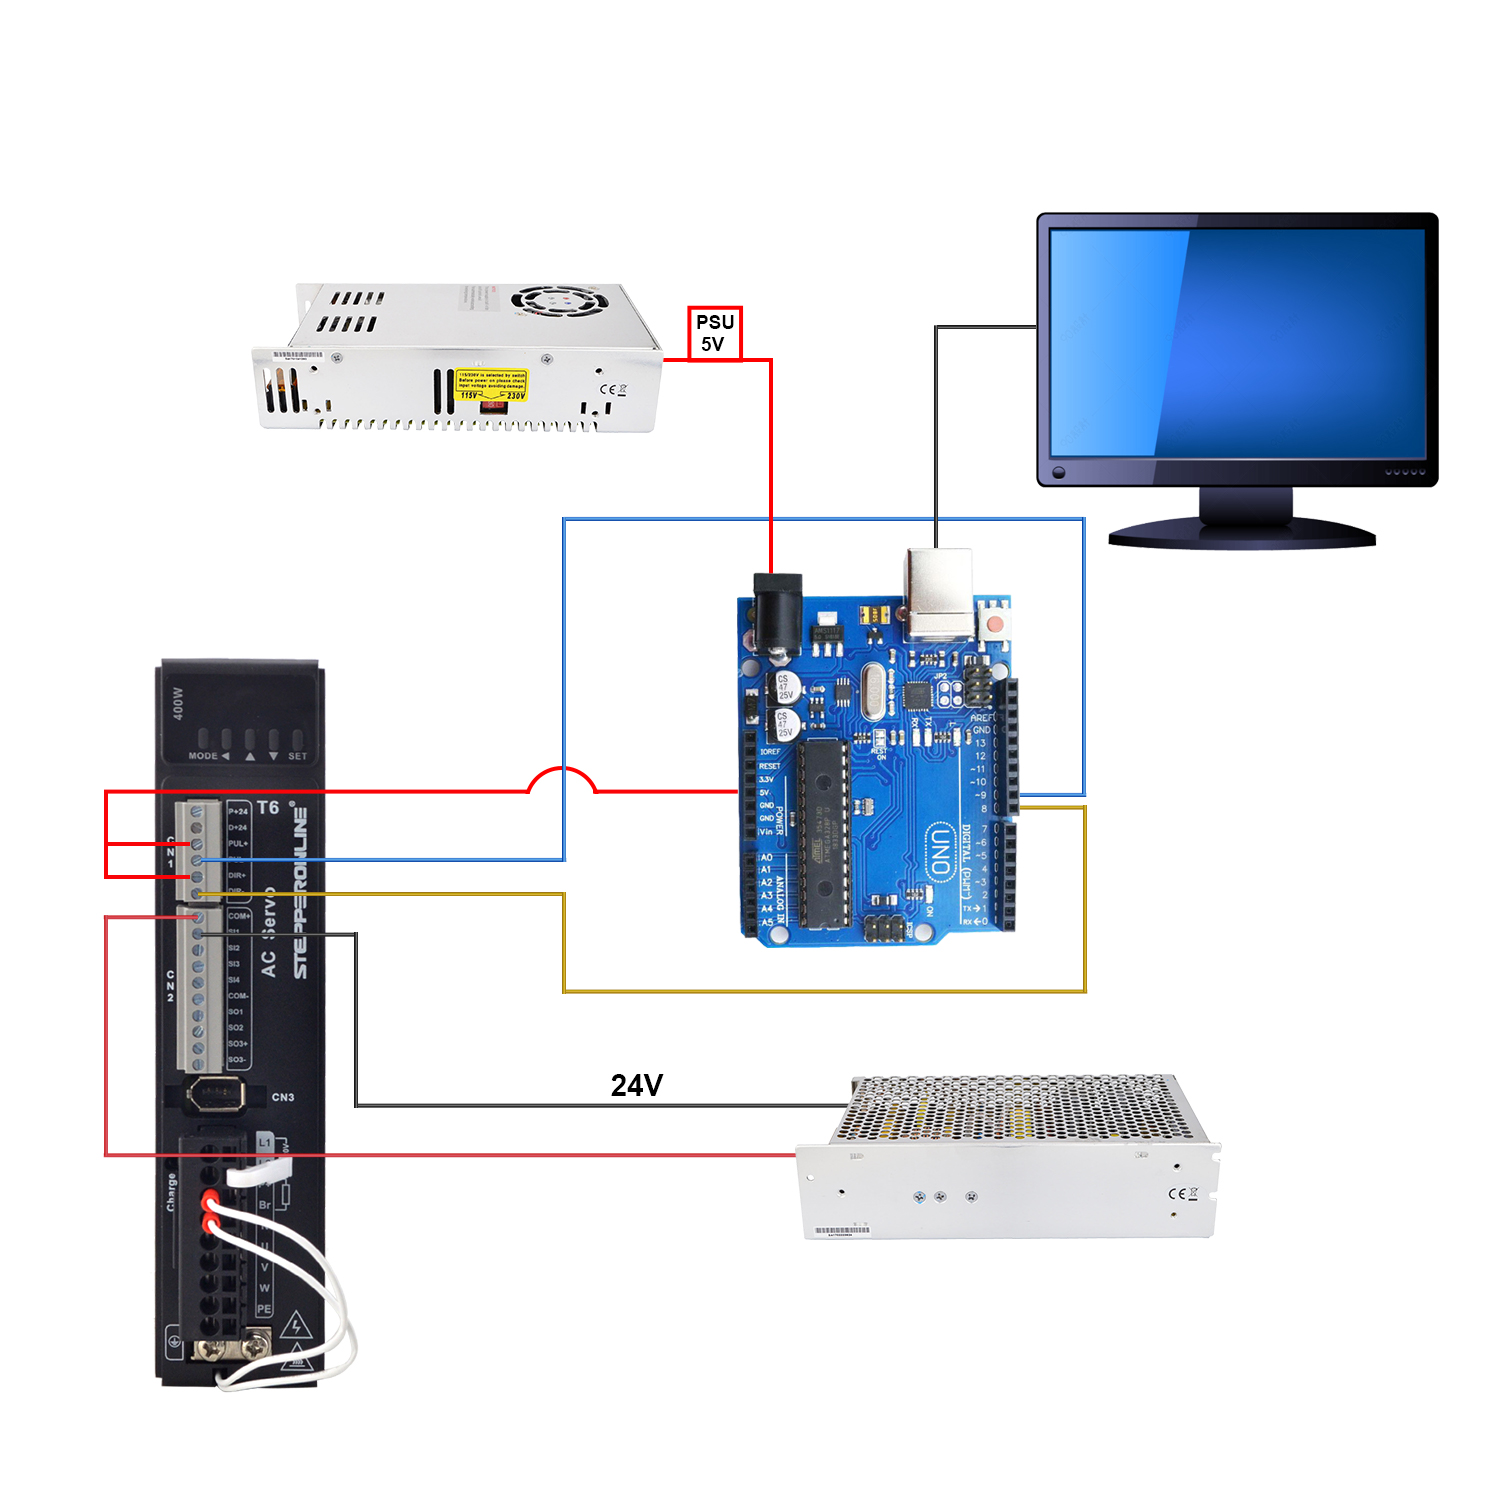
참고용으로 아래와 같은 간단한 데모 코드를 제공합니다.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}