Wydajność silnika krokowego zależy nie tylko od samego silnika, ale również od zastosowanej metody sterowania i kontroli. Przy wyborze silnika krokowego należy ocenić oba te czynniki. Silniki krokowe mogą być sterowane na dwa sposoby: sterowanie stałonapięciowe i sterowanie stałoprądowe. Większość sterowników silników krokowych dostępnych obecnie na rynku wykorzystuje sterowanie stałoprądowe. Sterowanie stałonapięciowe jest rzadko stosowane, ponieważ generuje duże straty miedziane (straty I²R).
Poniższy rysunek przedstawia schemat sterownika chopperowego ze stałym prądem. Gdy docelowy prąd sterowania jest ustawiony na I₀, chopper reguluje prąd uzwojenia w następujący sposób:
- Jeśli prąd uzwojenia przekracza I₀, przyłożone napięcie V jest wyłączane, co pozwala na spadek prądu.
- Jeśli prąd uzwojenia spada poniżej I₀, napięcie V jest ponownie przykładane, co pozwala na wzrost prądu z powrotem do wartości I₀.
Ten cykl powtarza się w sposób ciągły, regulując prąd uzwojenia na docelowej wartości I₀.
Przy niskiej prędkości, jeśli silnik nie jest sterowany przez chopper stałoprądowy, prąd uzwojenia może przekroczyć prąd znamionowy silnika, powodując nadmierny wzrost temperatury i potencjalnie prowadząc do spalenia silnika.
Przy wysokiej prędkości czas włączenia napięcia dla każdego uzwojenia fazowego może być jednak krótszy niż t₀ (jak pokazano na poniższym rysunku). W takim przypadku zasilacz nie jest w stanie dostarczyć docelowego prądu I₀ przed rozpoczęciem następnego kroku, a chopper traci zdolność regulacji prądu. Sterownik działa wówczas efektywnie w trybie stałonapięciowym.
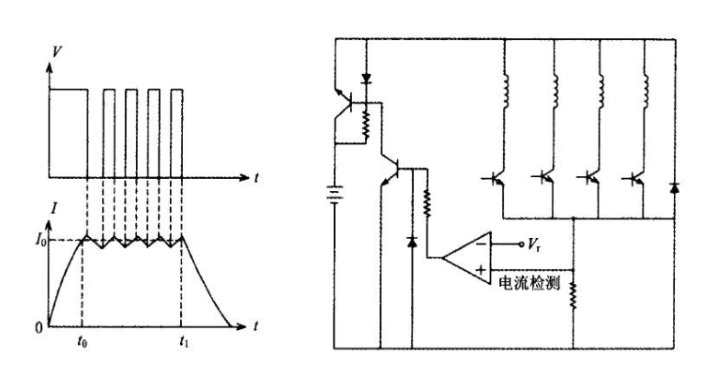
Rysunek: Przebieg prądu sterownika chopperowego ze stałym prądem. I₀ jest prądem docelowym; t₀ jest minimalnym czasem włączenia wymaganym do osiągnięcia prądu I₀.