Gli encoder assoluti e gli encoder incrementali sono due tipi comuni di encoder rotativi utilizzati nel controllo del movimento e nell'automazione. La loro differenza principale risiede nel modo in cui forniscono i dati di posizione. Comprendere questa distinzione è essenziale per selezionare l'encoder più adatto alla propria applicazione.
Encoder assoluto
Un encoder assoluto fornisce un codice digitale univoco per ogni posizione angolare dell'albero. Ciò significa che ogni posizione ha un proprio codice distinto, quindi l'encoder conosce sempre la propria posizione esatta immediatamente all'accensione: non è necessaria alcuna operazione di homing o di ricerca del riferimento. Anche dopo un'interruzione di alimentazione, la posizione assoluta viene mantenuta e comunicata non appena l'alimentazione viene ripristinata.
Il vantaggio principale di un encoder assoluto è la sua capacità di fornire una posizione assoluta accurata e in tempo reale senza errore cumulativo. Tuttavia, poiché ogni posizione richiede un codice univoco, gli encoder assoluti utilizzano in genere più bit di dati e possono essere più complessi e costosi rispetto agli encoder incrementali.
Encoder incrementale
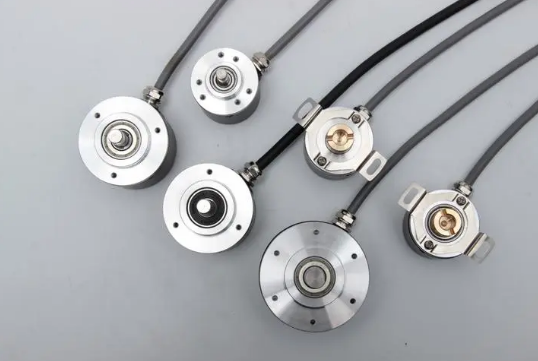
Un encoder incrementale, al contrario, emette una serie di impulsi mentre l'albero ruota. Questi impulsi indicano il movimento relativo — quanto e in quale direzione l'albero ha ruotato — ma non comunicano la posizione assoluta. Per determinare la posizione, un contatore deve tracciare gli impulsi a partire da un punto di partenza noto. In caso di perdita di alimentazione, le informazioni sulla posizione vengono perse e il sistema deve eseguire una routine di homing per ristabilire un punto di riferimento.
Il vantaggio di un encoder incrementale è il suo design più semplice, il costo inferiore e l'uscita del segnale immediata. Tuttavia, poiché si basa sul conteggio degli impulsi a partire da un punto di riferimento, è soggetto a errori di posizionamento cumulativi se gli impulsi vengono persi o se il riferimento viene perso.
Scelta tra encoder assoluto e encoder incrementale
La scelta dipende dai requisiti della propria applicazione. Se il sistema deve conoscere la propria posizione esatta immediatamente dopo l'accensione e non può permettersi i tempi di inattività di una routine di homing, un encoder assoluto è la scelta migliore. Se l'applicazione è sensibile ai costi, non richiede la conoscenza immediata della posizione dopo l'accensione e può prevedere una routine di homing, un encoder incrementale è un'opzione pratica ed economica. In alcuni casi, i punti di forza di entrambi i tipi di encoder possono essere combinati per soddisfare requisiti specifici del sistema.